需要指尖空间位置
对指、捏取、抓取评测、灵巧手映射——关心指尖坐标与可验收精度(规格书 2 mm / 3°)。
FORMOTION GLOVE G7 · 磁惯融合手部动捕
当任务需要「指尖在空间里去了哪里」——而不是只要手势轮廓——选 G7。Forsense 磁惯融合手套:每手 5 个指尖 EMF+IMU + 手背 IMU;规格书口径 120 Hz、有线端到端 <20 ms / 无线 <30 ms、位置 2 mm、姿态 3°。TOBI 负责与 E6/E2 头戴组合选型、尺码与交付对接。若现场金属多、双手长时间近距操作,请先评估 G2-L 惯性方案。
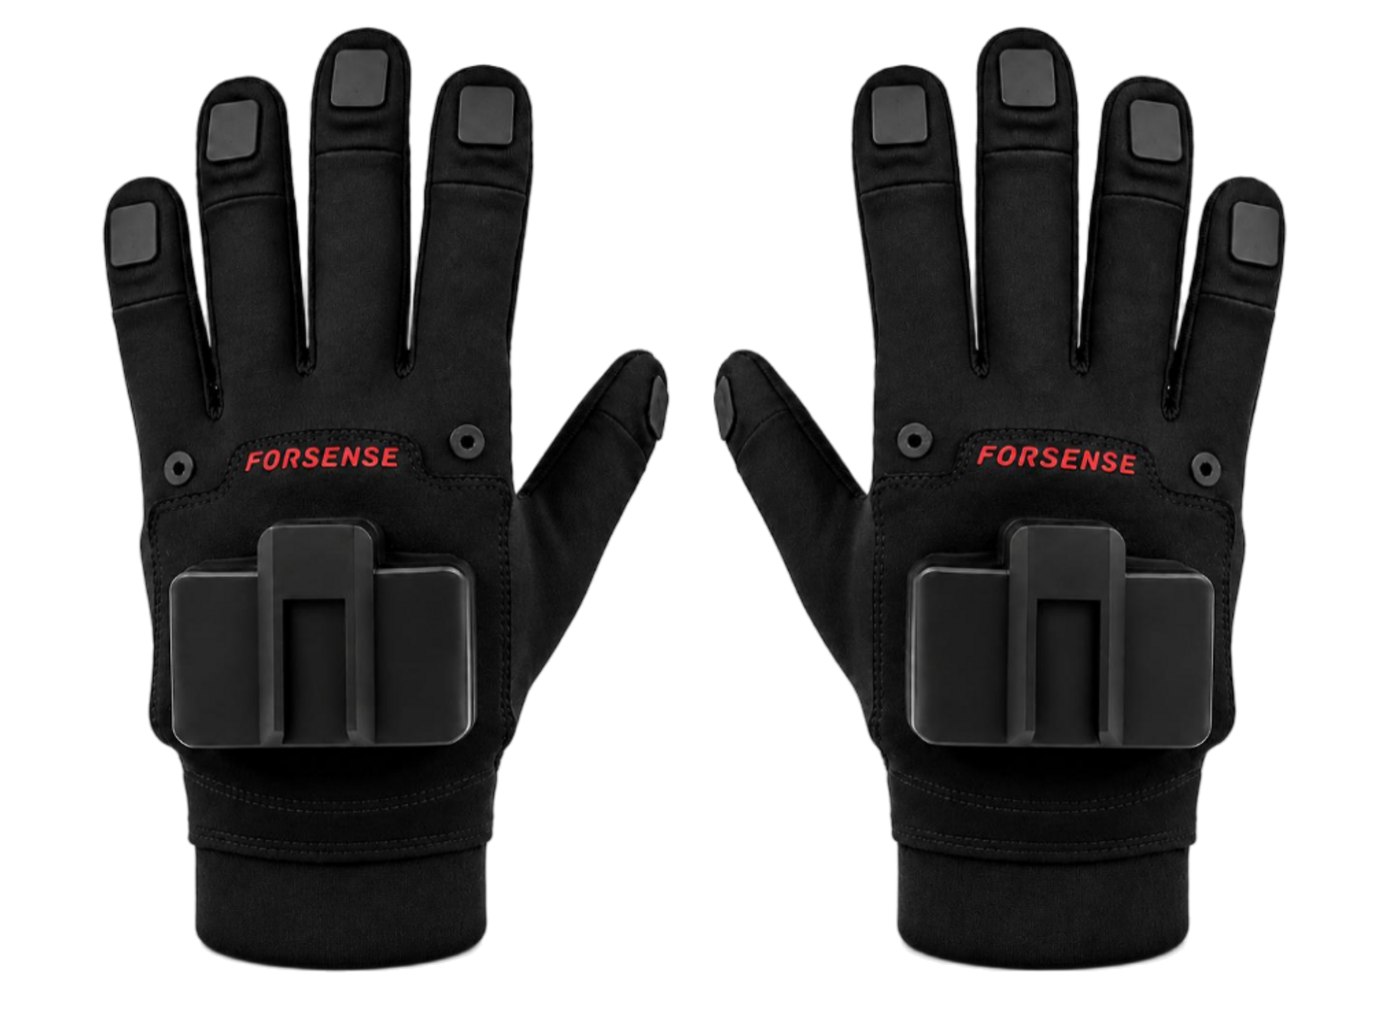
FIT CHECK · 30 秒选型
先把任务说清楚,再谈报价。下面四条帮你自检;拿不准就留一句话,我们按场景回传组合方案。
对指、捏取、抓取评测、灵巧手映射——关心指尖坐标与可验收精度(规格书 2 mm / 3°)。
实验室 / 工位磁场相对稳定,可用 Hub 有线拓扑;端到端延迟口径有线 <20 ms。
金属台面、电机近旁、长时间双手靠近时,EMF 可能进入磁避让。优先评估无线惯性 G2-L。
需要蓝牙长续航、快速标定、惯性手势链路时,见 G2-L 产品页。
WHAT YOU GET
Hub 汇聚左右手供电与同步;可选无线、小臂与 TTL 转 USB-C。中间指节若依赖手模型解算,对接时请向我们索取坐标系与输出字段说明——规格数字本身不能代替字段契约。
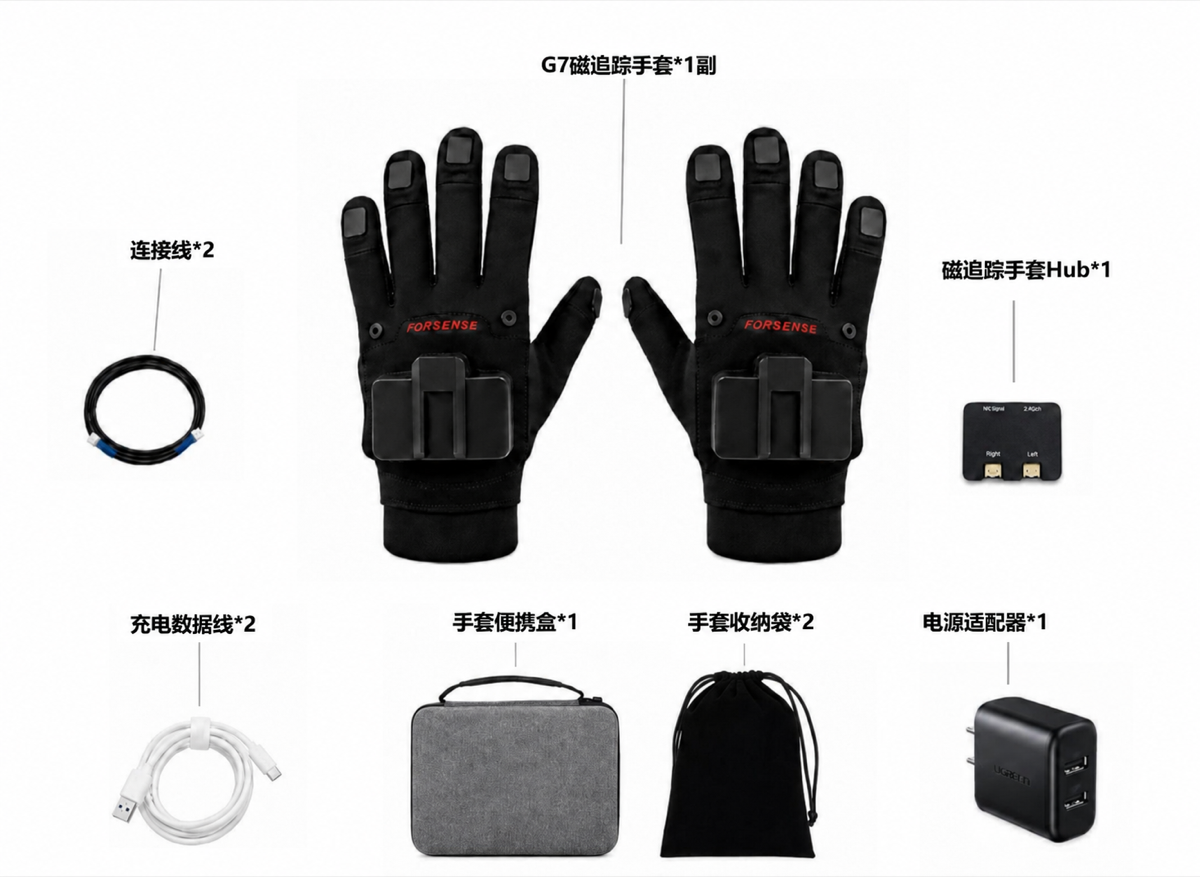
每指尖一个磁惯混合模块,配合手背 IMU,支持对指、捏取、抓握等精细动作还原;位置精度 2 mm、姿态精度 3°(规格书)。
有线 <20 ms,无线 <30 ms。宣传材料中的「≤1 ms」不作为 TOBI 选型与验收依据;请以书面规格与实测报告为准。
Hub 统一供电、通信汇聚与双手同步;主控侧提供 CAN / 多路 UART。支持上位机、UDP 关节/EMF 位姿接收与 Linux SDK。
可选无线模块(功耗约 1.7 W、续航 >3.5 h、通讯距离约 10 m)、小臂模块与追踪器安装位,按项目确认装配。
USE CASES
留下用途编号,顾问会按同一编号回传:是否匹配 G7、是否建议改 G2-L、以及和头戴怎么组合。
人手指尖运动映射到机器人灵巧手;关注延迟、双手同步与重映射。询盘请注明目标手自由度。
为模仿学习与评测产出手部轨迹;可与 E6/E2 第一人称视觉同场采集,时间对齐需项目确认。
对指、捏取、工具操作;请提前说明工位金属与双手距离,避免把磁避让当成故障。
SDK / UDP 接入自有流水线;固件、拆洗与坐标系见 G7 帮助文档。
VERIFIED SPECS · BOUNDARY
以下摘自 Forsense G7 规格书。TOBI 不做「≤1 ms」验收承诺;联合头戴默认同步亦不默认包含。
传感器采样率 120 Hz;陀螺 ±4000 dps,加表 ±8 g。
有线 <20 ms,无线 <30 ms。勿用宣传横幅「≤1 ms」做验收。
位置精度 2 mm,姿态精度 3°;实际现场受环境与标定影响。
单只手套 115 g ± 5 g;尺码 M / L / XL,标品 L。