IMAGES
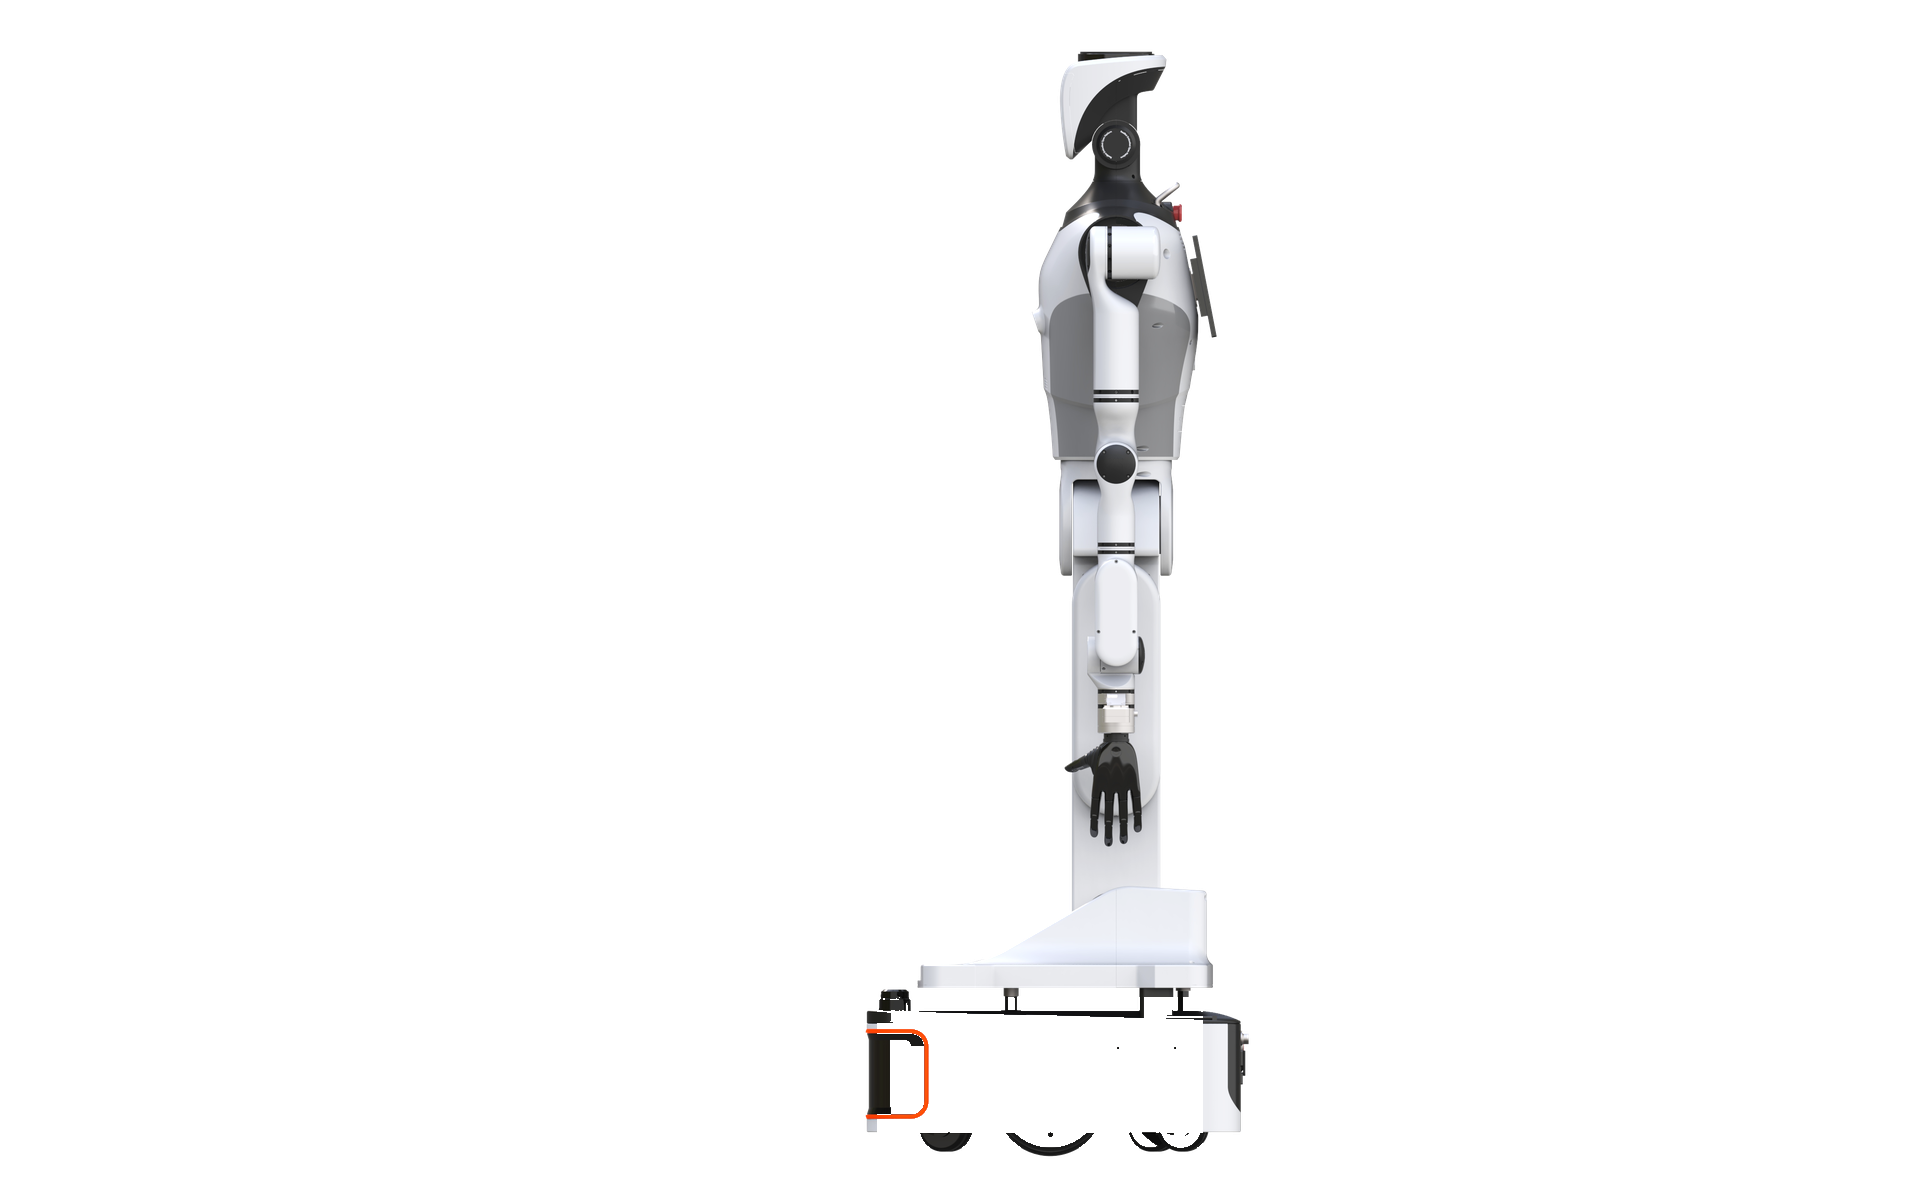
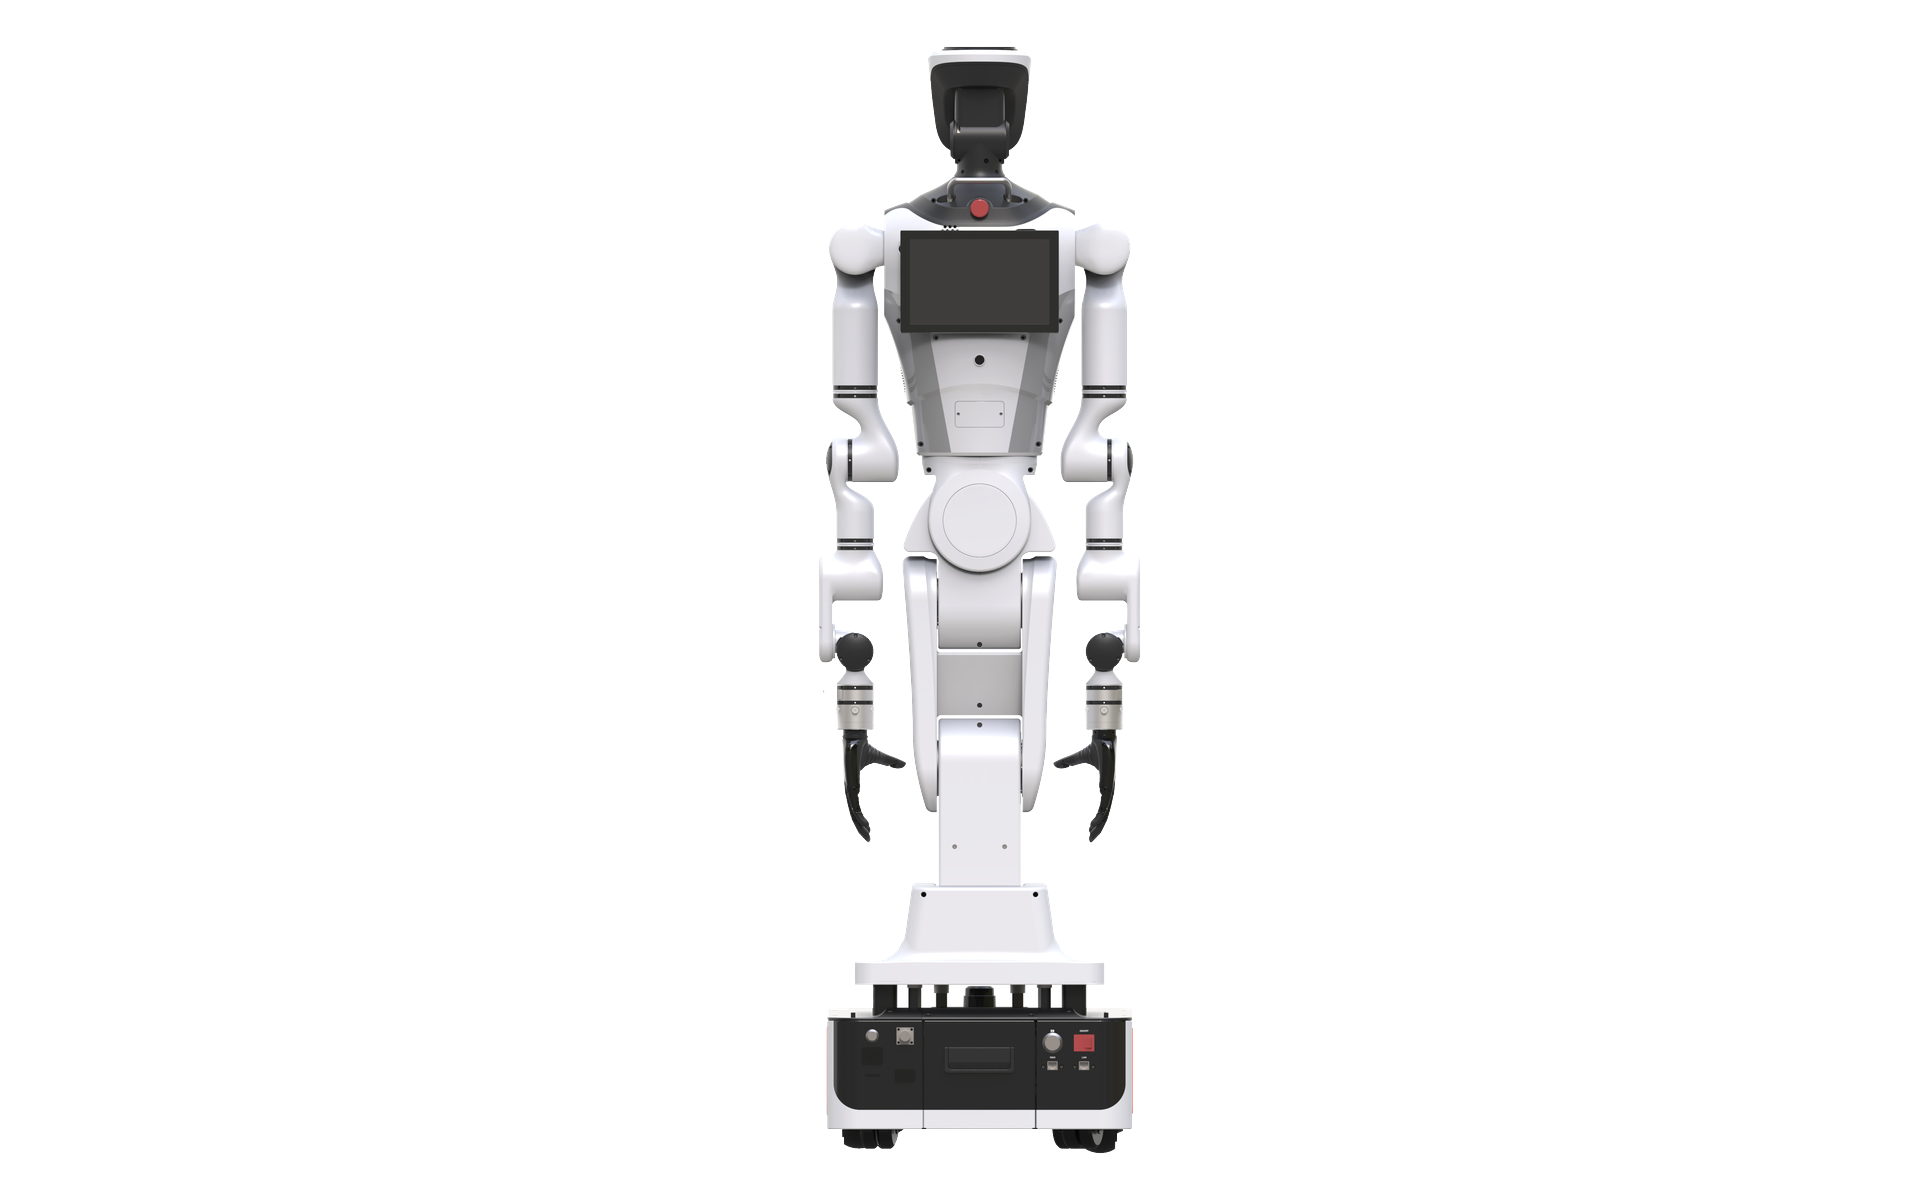
产品图片
SPECIFICATIONS
规格与边界,
放在一起。
资料核对日期:2026-10-03。规格表数字与现行产品技术参数一致,本页不改写。方案文档若与下表电池或续航不一致,以下表为准。
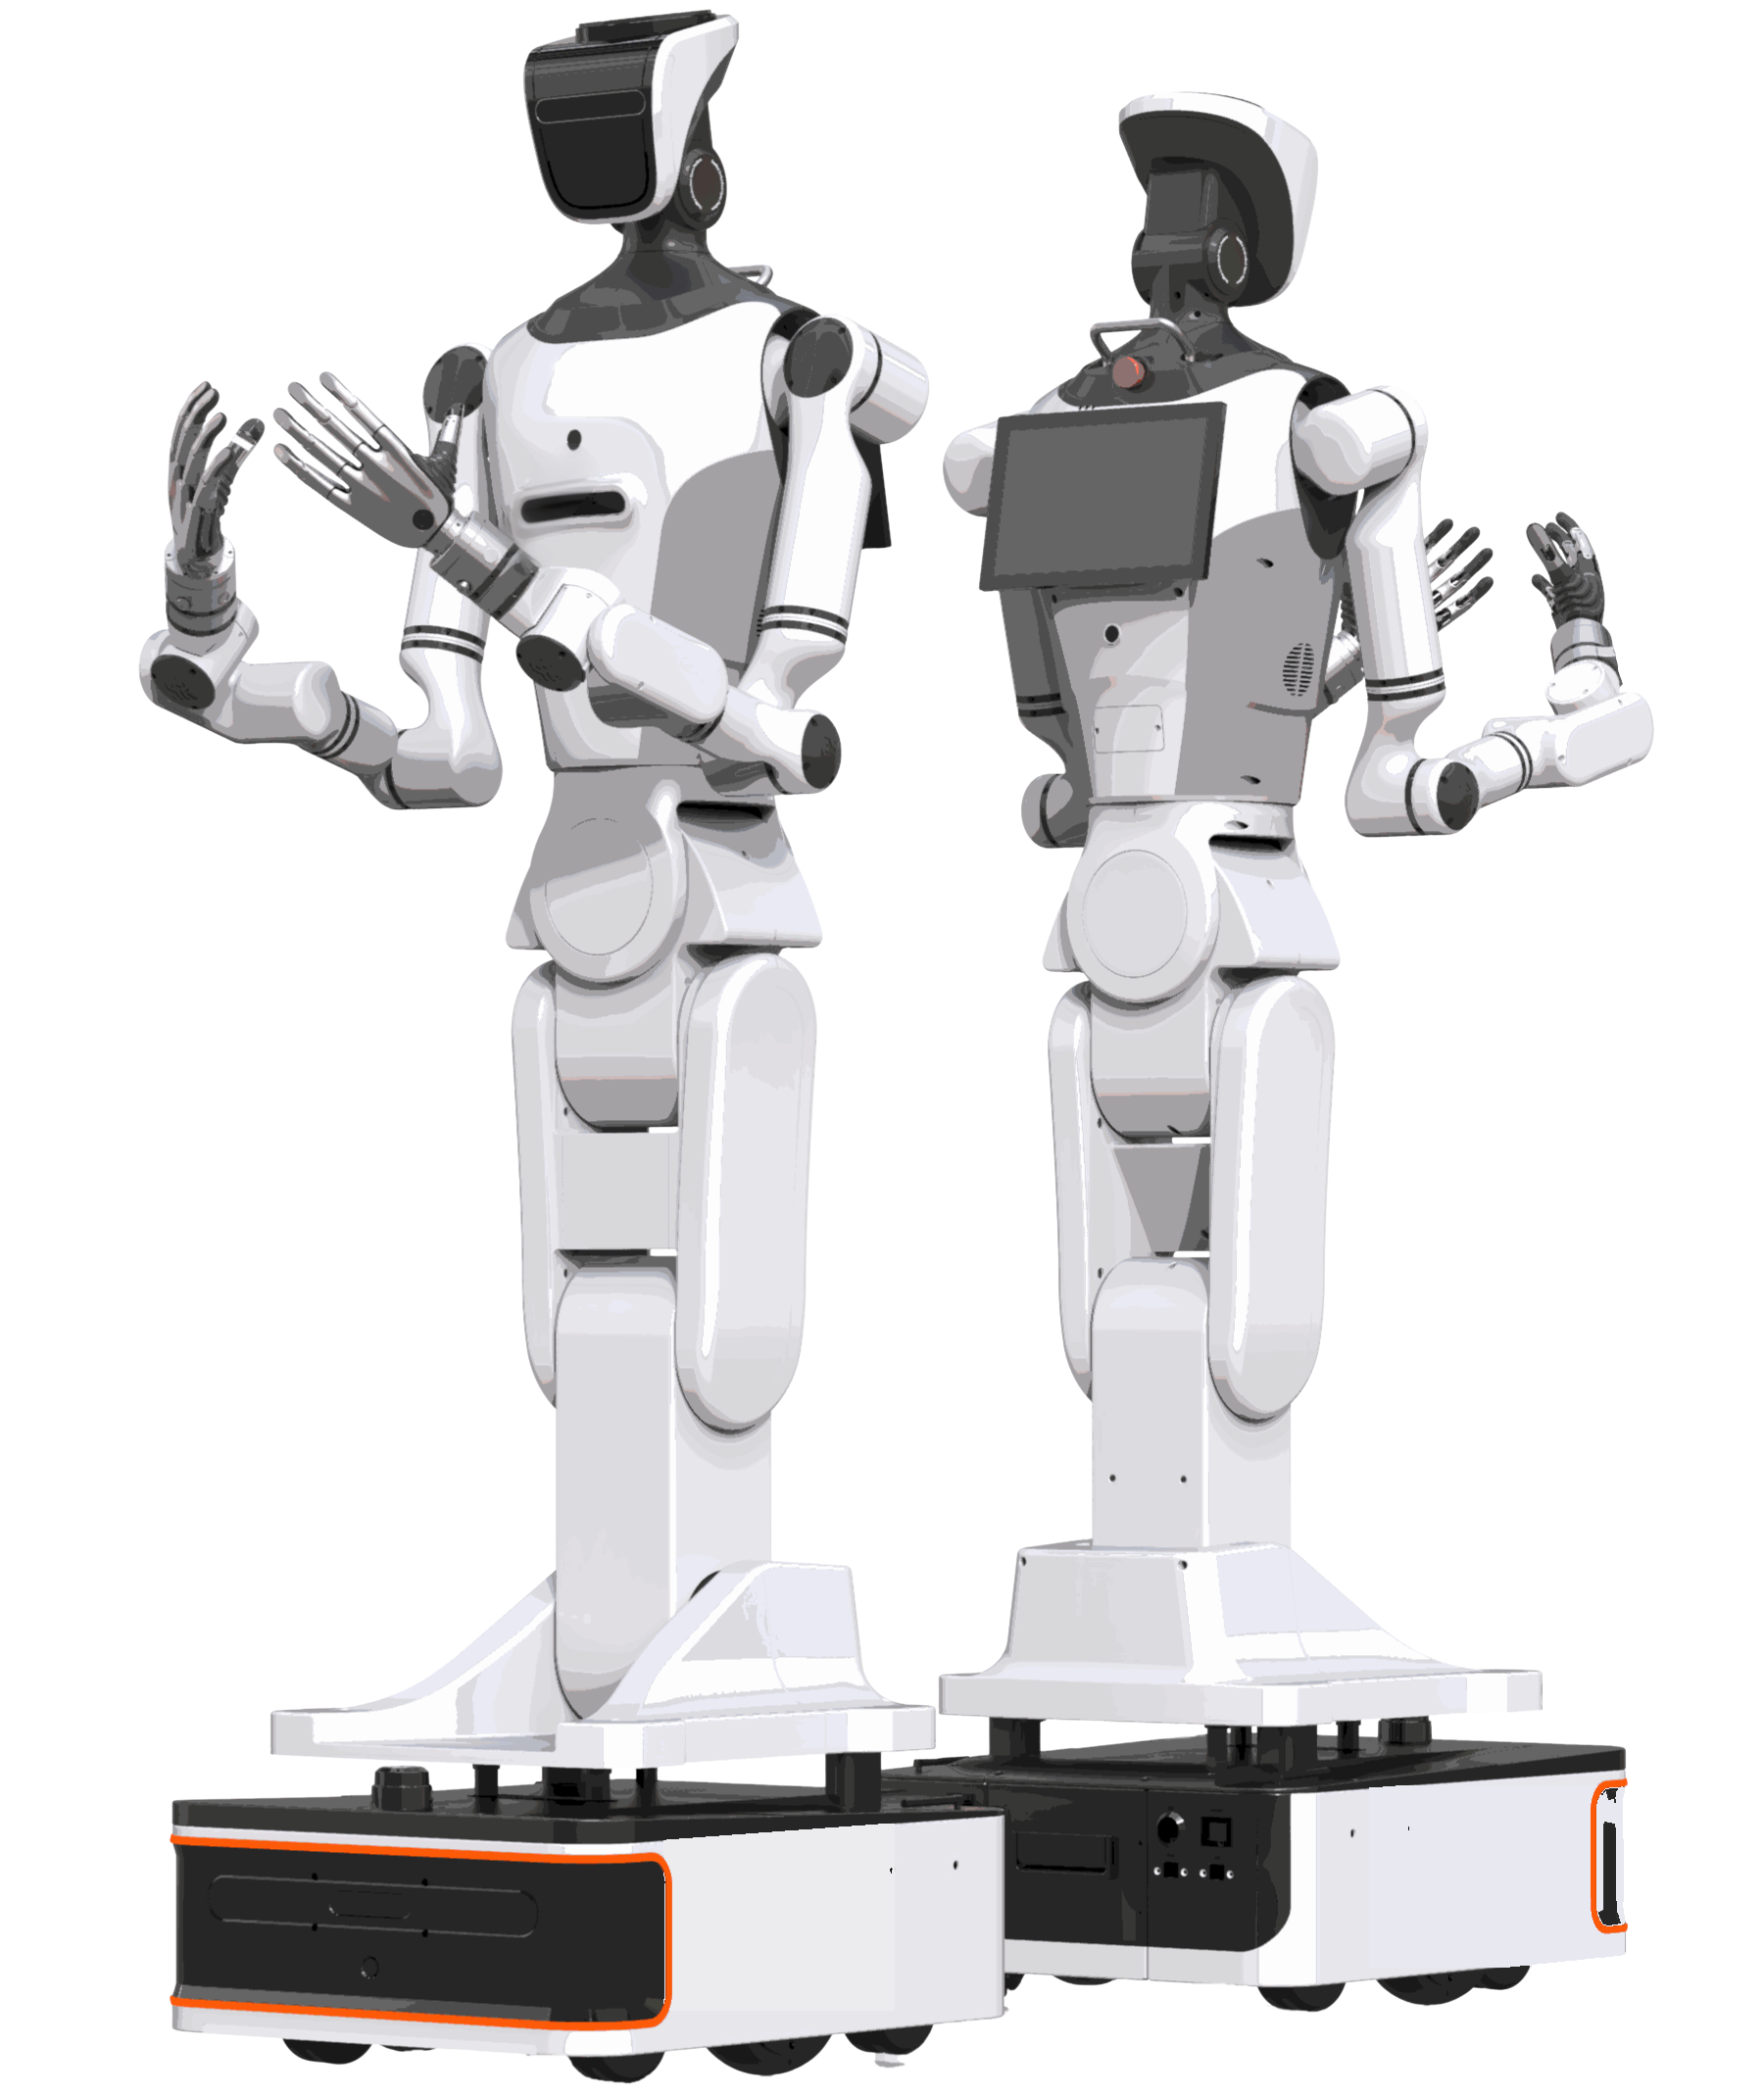
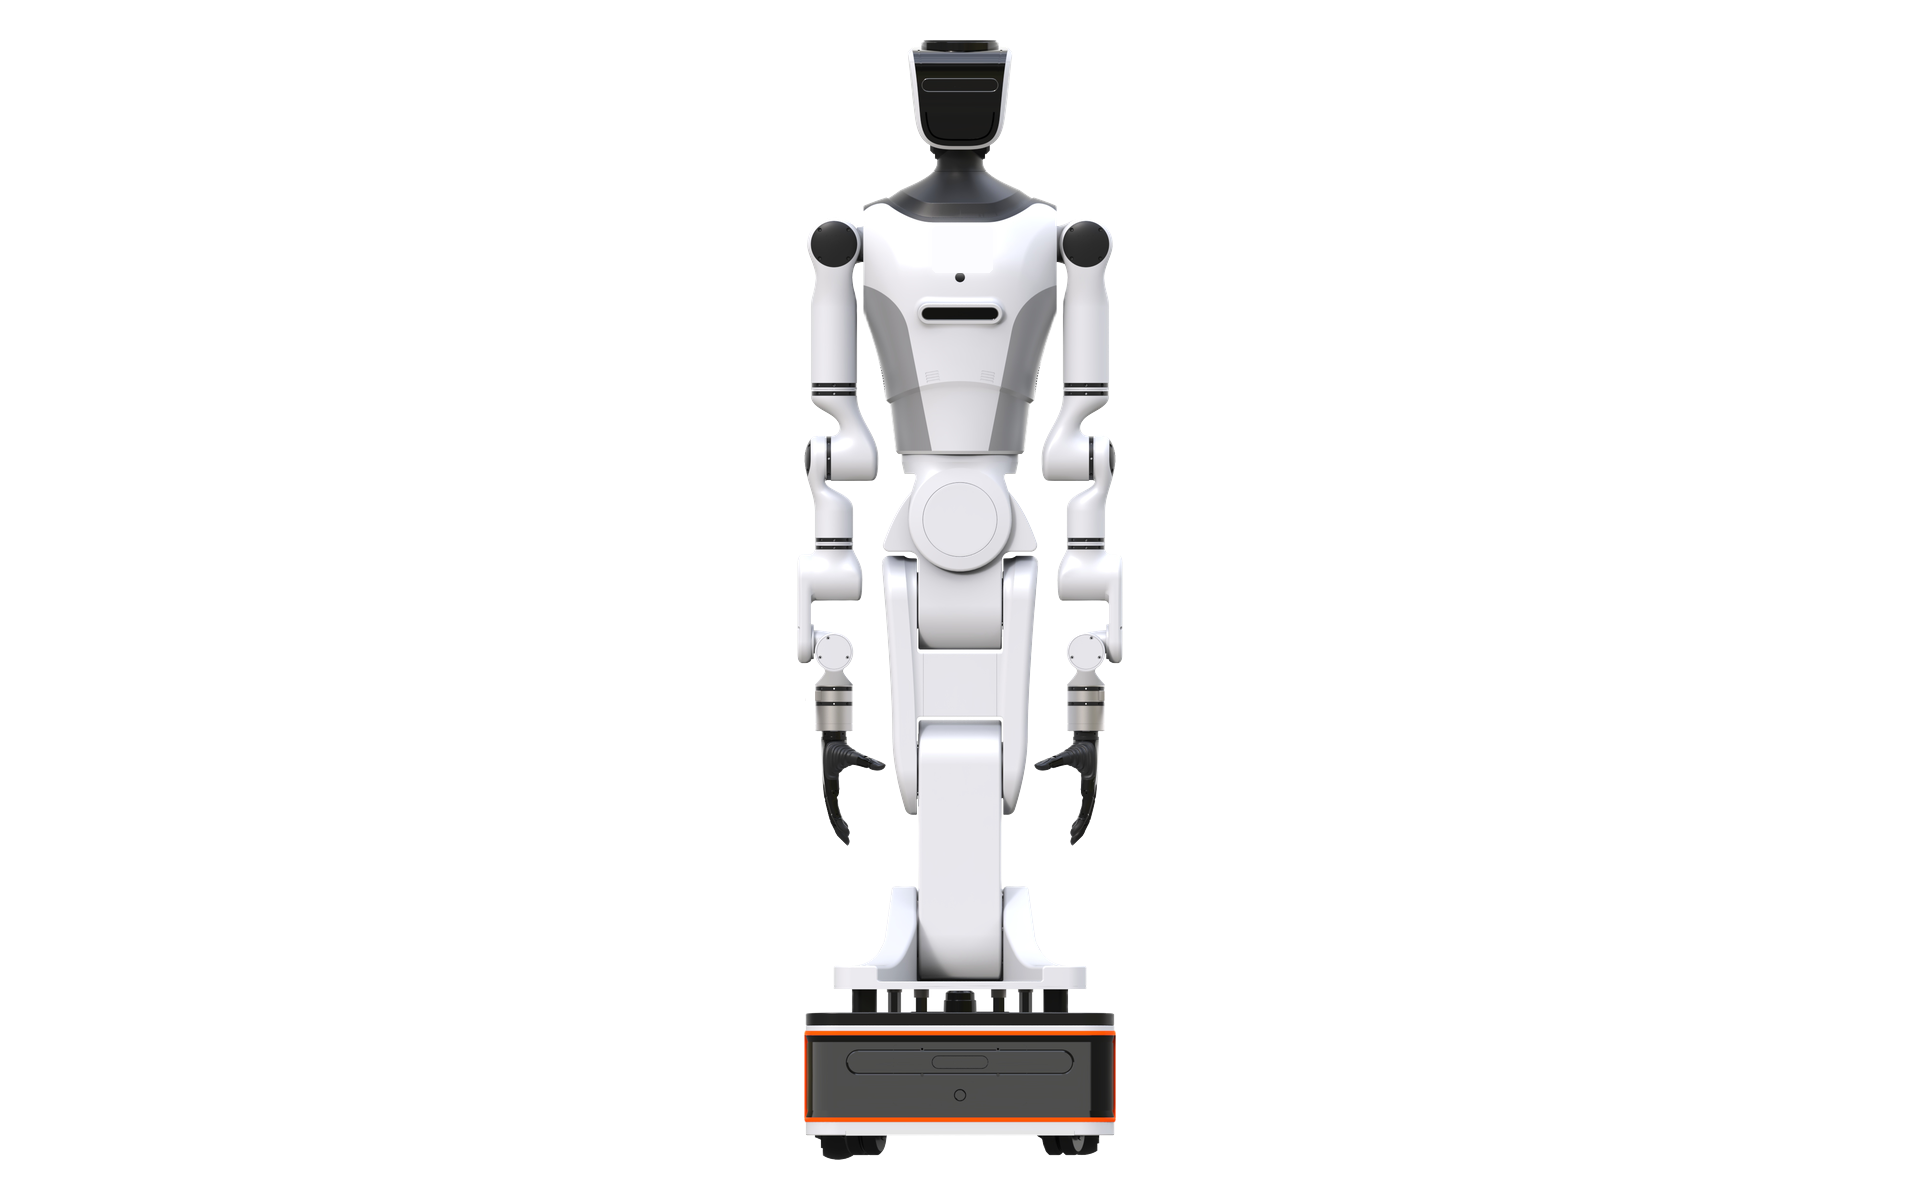
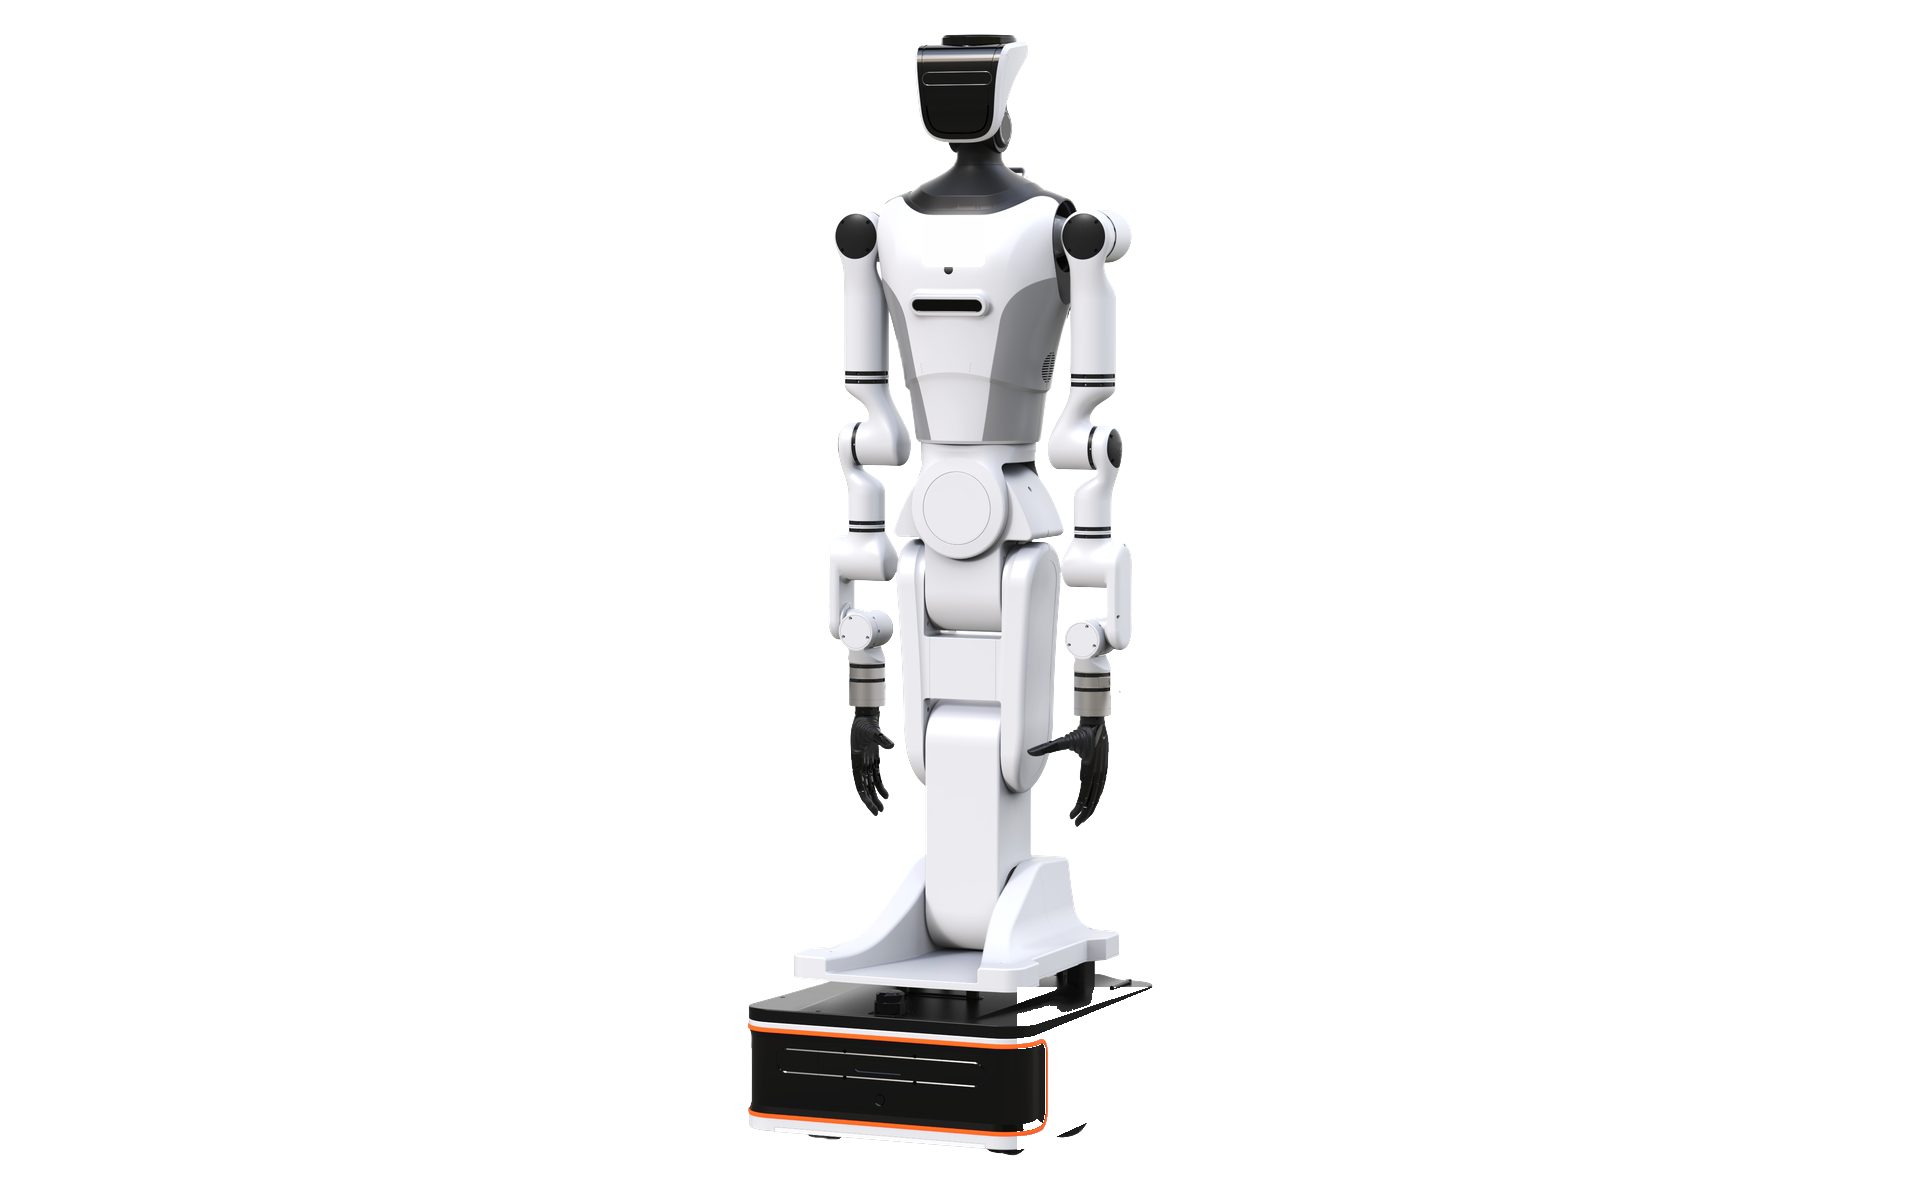
| 整机尺寸 | 570 × 465 × 1680 mm |
|---|---|
| 整机重量 | 约 125 kg |
| 全身主动自由度 | 21(双臂 14 + 腰部 3 + 腿部 2 + 颈部 2) |
| 单臂负载 | 5 kg |
| 垂直臂展 | 2100 mm |
| 水平臂展 | 1818 mm(不含末端执行器) |
| 旋转半径 | 690 mm(原地旋转) |
| 运动速度 | 0.1–1.5 m/s |
| 视觉系统 | 双目深度 / RGB 可选 |
| 广角摄像头 | 130° FOV × 3,位置在胸部 / 背部 / 底盘 |
| 激光雷达 | 单线激光,探测距离 >40 m(反射率 90%) |
| 语音交互模块 | 环形 6 麦克风(可选) |
| 电池 | 40 Ah(BMS) |
| 充电时间 | 约 2 小时 |
| 深度相机版本 | 数据采集版:奥比 335LG;标准版:Intel RealSense D405;可选 Intel RealSense D435 |
| 末端 | 可按任务加装多自由度灵巧手或夹爪;兼容傲意、强脑、知行等夹爪与灵巧手,以及 RX75、RM75、RM65 机械臂平台 |
COMPARE
三台遥操本体,
按任务选。
| 项目 | 折叠双臂 | 升降双臂 | 轮式人形 |
|---|---|---|---|
| 整机自由度 | 20 DoF | 17 DoF | 21 主动自由度 |
| 尺寸 | 614×552×1700 mm | 650×512×1700 mm | 570×465×1680 mm |
| 重量 | 约 125 kg | 约 120 kg | 约 125 kg |
| 单臂负载 | 5 kg | 5 kg | 5 kg |
| 高度能力 | 垂直工作范围 0–2.1 m | 升降 0.3 m,垂直 0–2.1 m | 垂直臂展 2100 mm |
| 移动 | 四转四驱,0.1–1.5 m/s | 双轮差速,0.1–1.0 m/s | 0.1–1.5 m/s,旋转半径 690 mm |
| 电池 / 续航 | 48V 20Ah / 约 6 h | 48V 20Ah / 约 6 h | 40 Ah,充电约 2 h |
FAQ
下单前
先写清楚。
末端夹爪是否已经包含?
公开参数写的是 2 指夹爪 / 5 指灵巧手快换。快换表示接口能力,不表示两套末端都在标配箱里。配置单要单列。
能否直接接 TOBI 头戴?
头戴与本体是两条数据通路。联合采集需要单独约定时钟、话题和存储,不默认已经对齐。
方案文档里的电池为什么没写进表?
方案文档曾出现 48V 31Ah、续航约 4 小时等写法。本页规格表采用现行产品页公开参数:折叠款与升降款为 48V 20Ah、续航约 6 小时。采购附件请引用本页表格,并在合同里锁定供货版本。
PROJECT ASSESSMENT
把任务告诉我们,
一起确认配置。
预计 1 个工作日内回复。规格表可直接查看。价格、交期、末端与遥操工位是否包含,以下单前书面配置为准。
+86 137 5502 0164