IMAGES
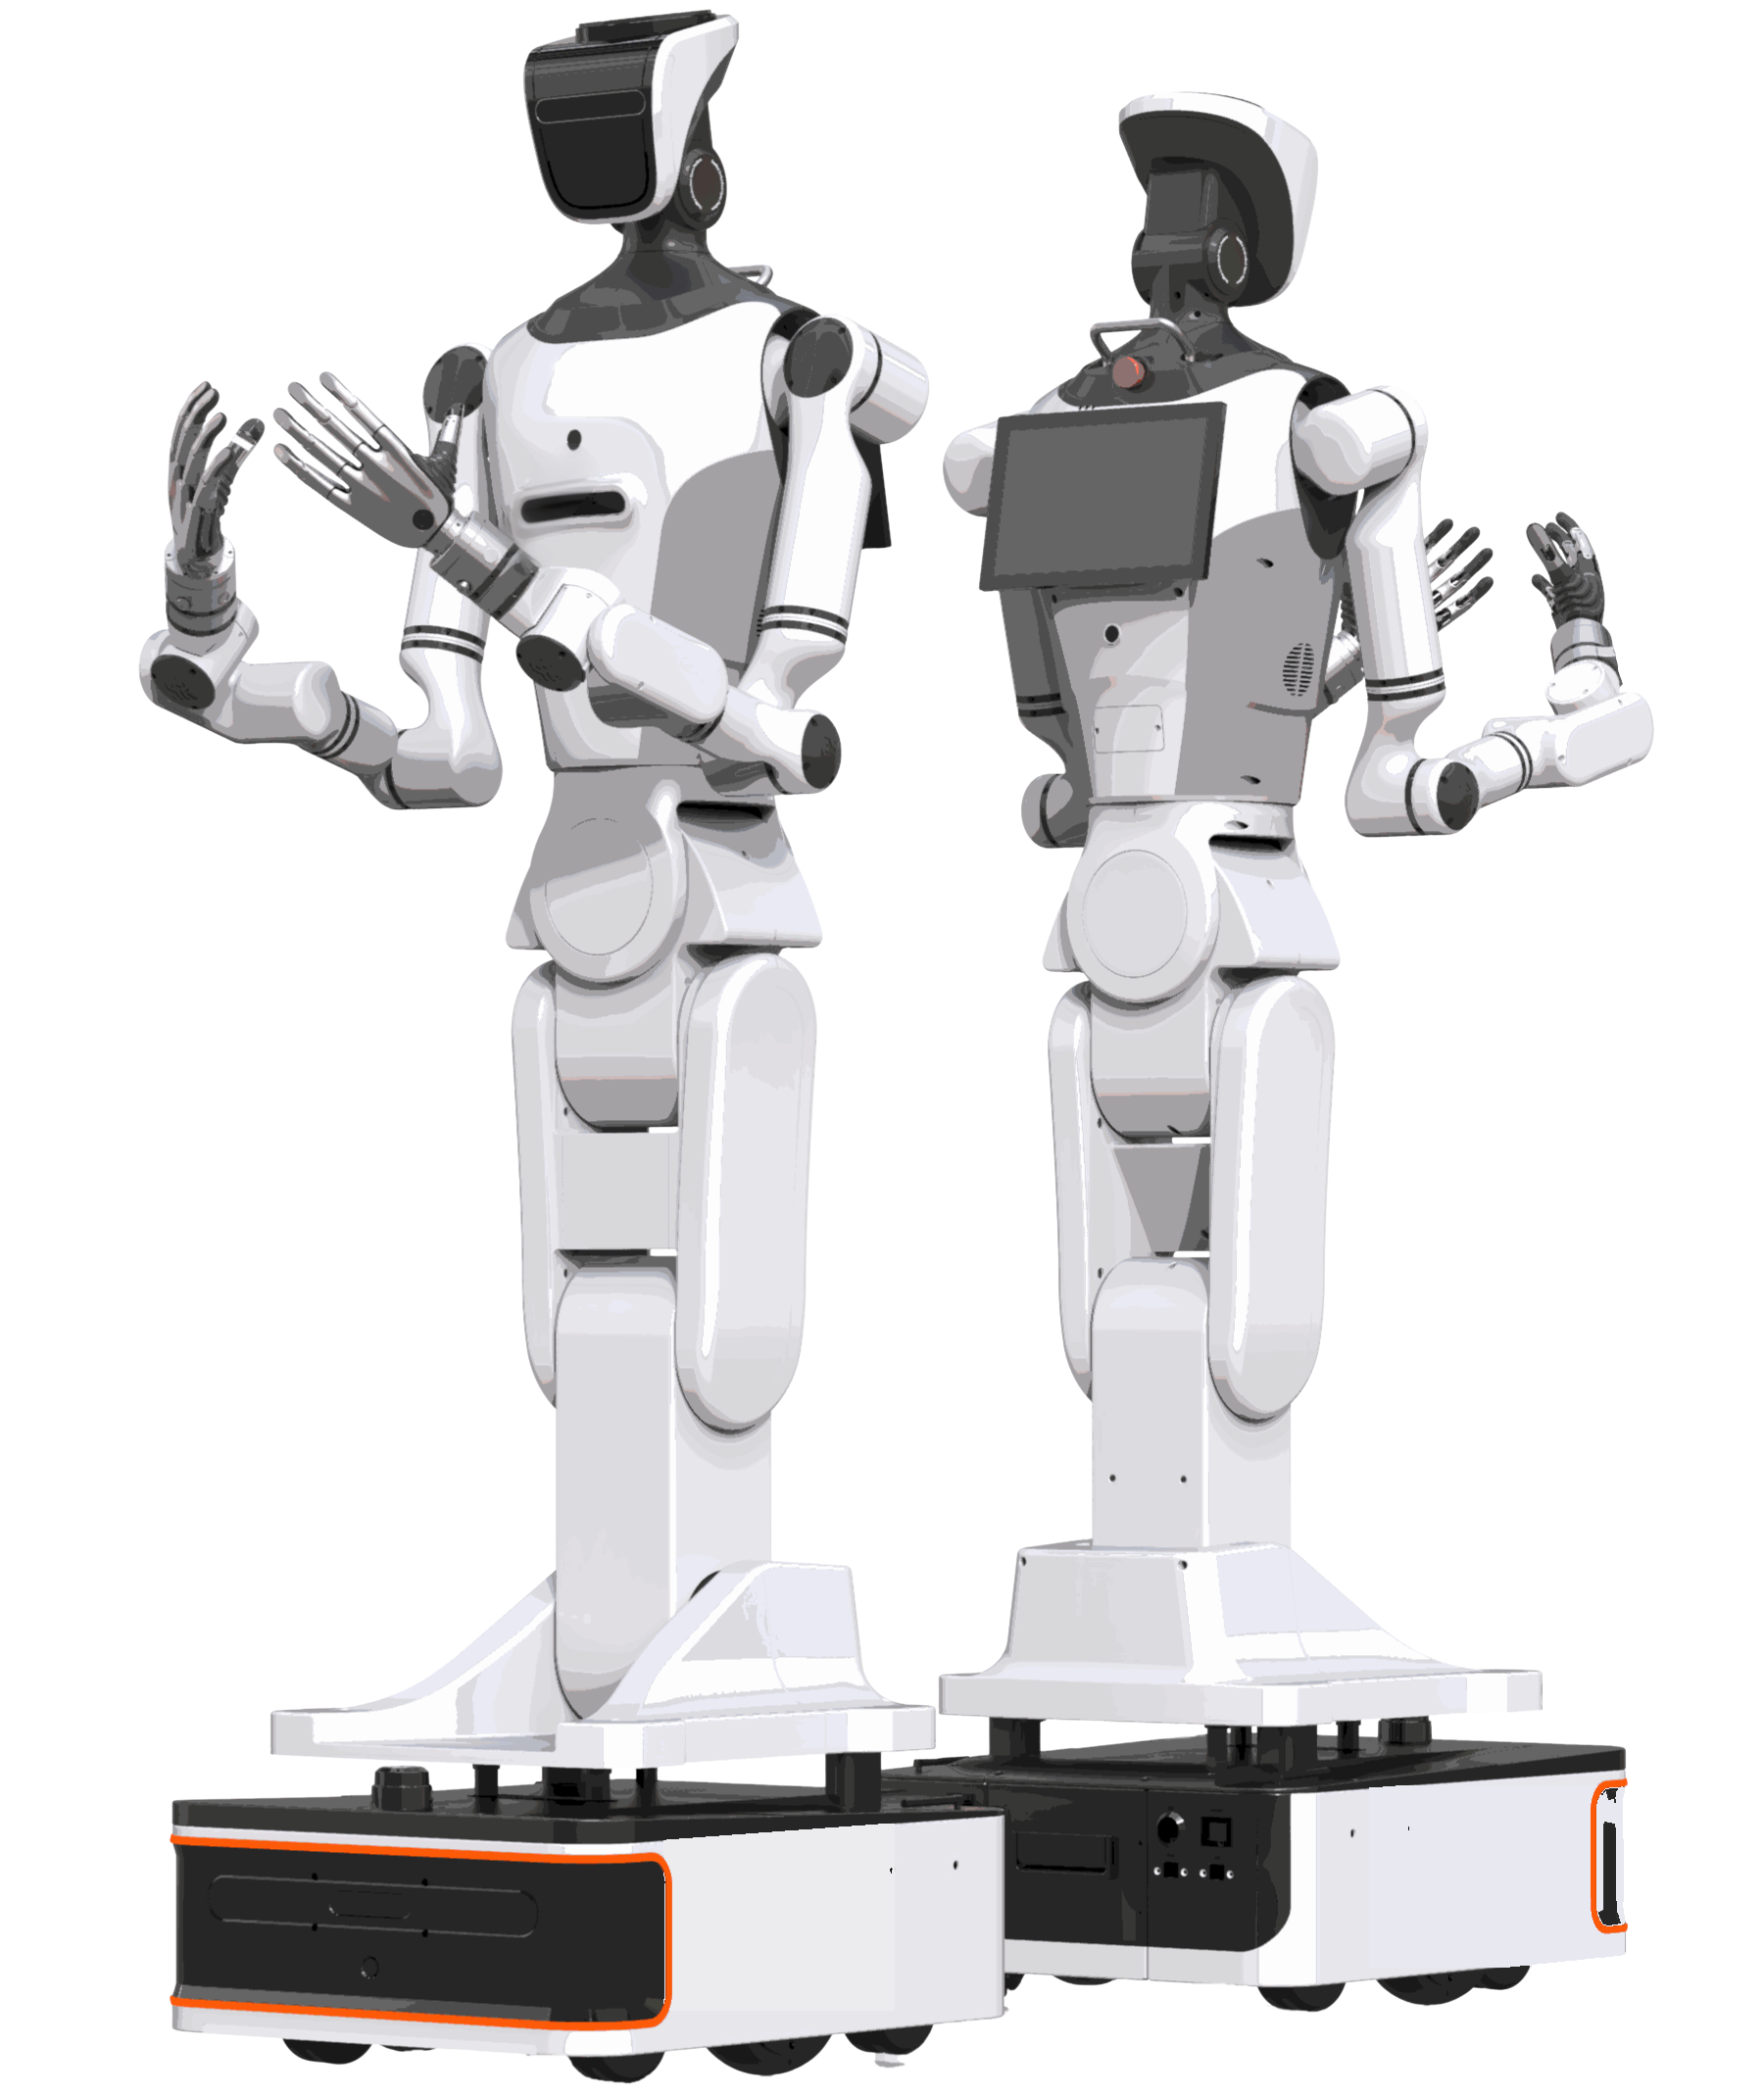
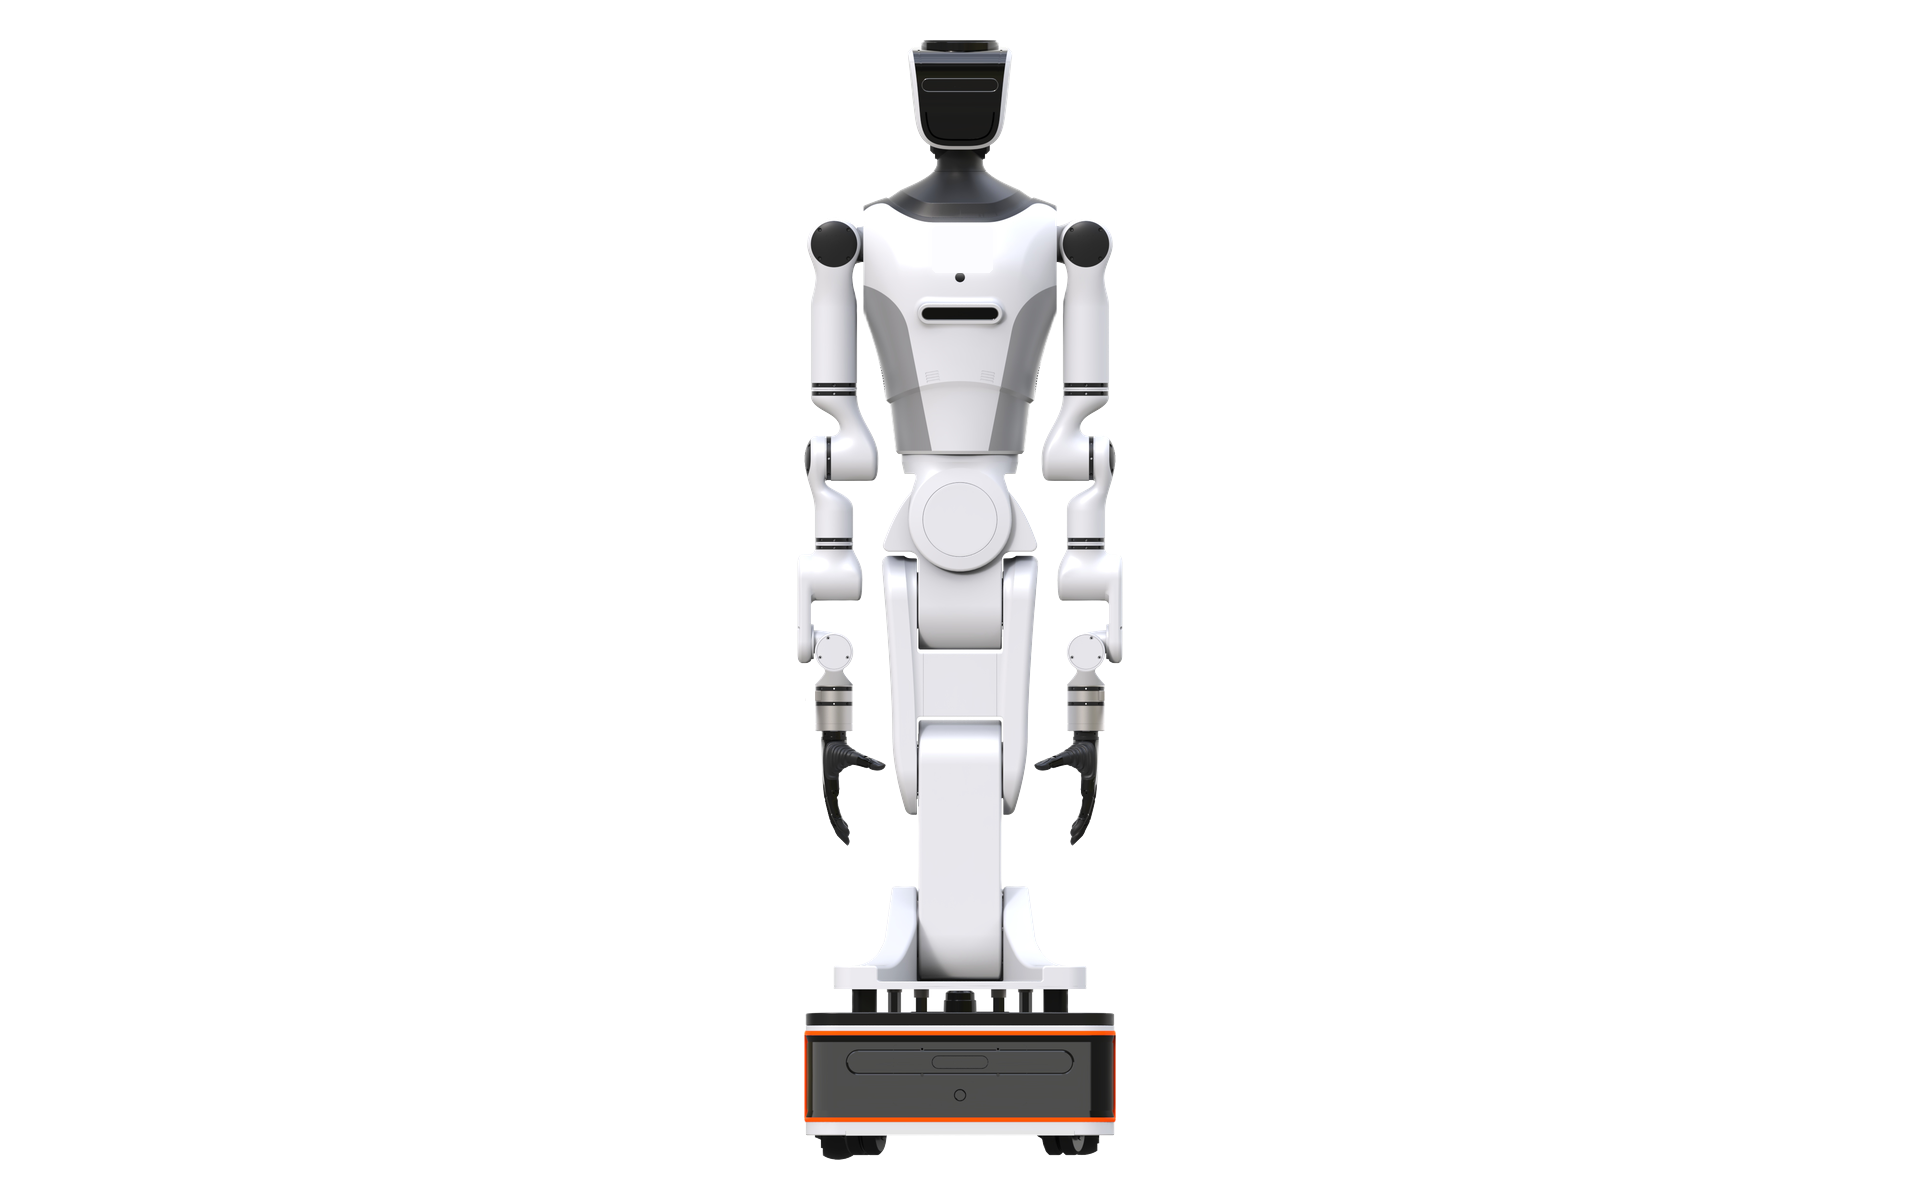
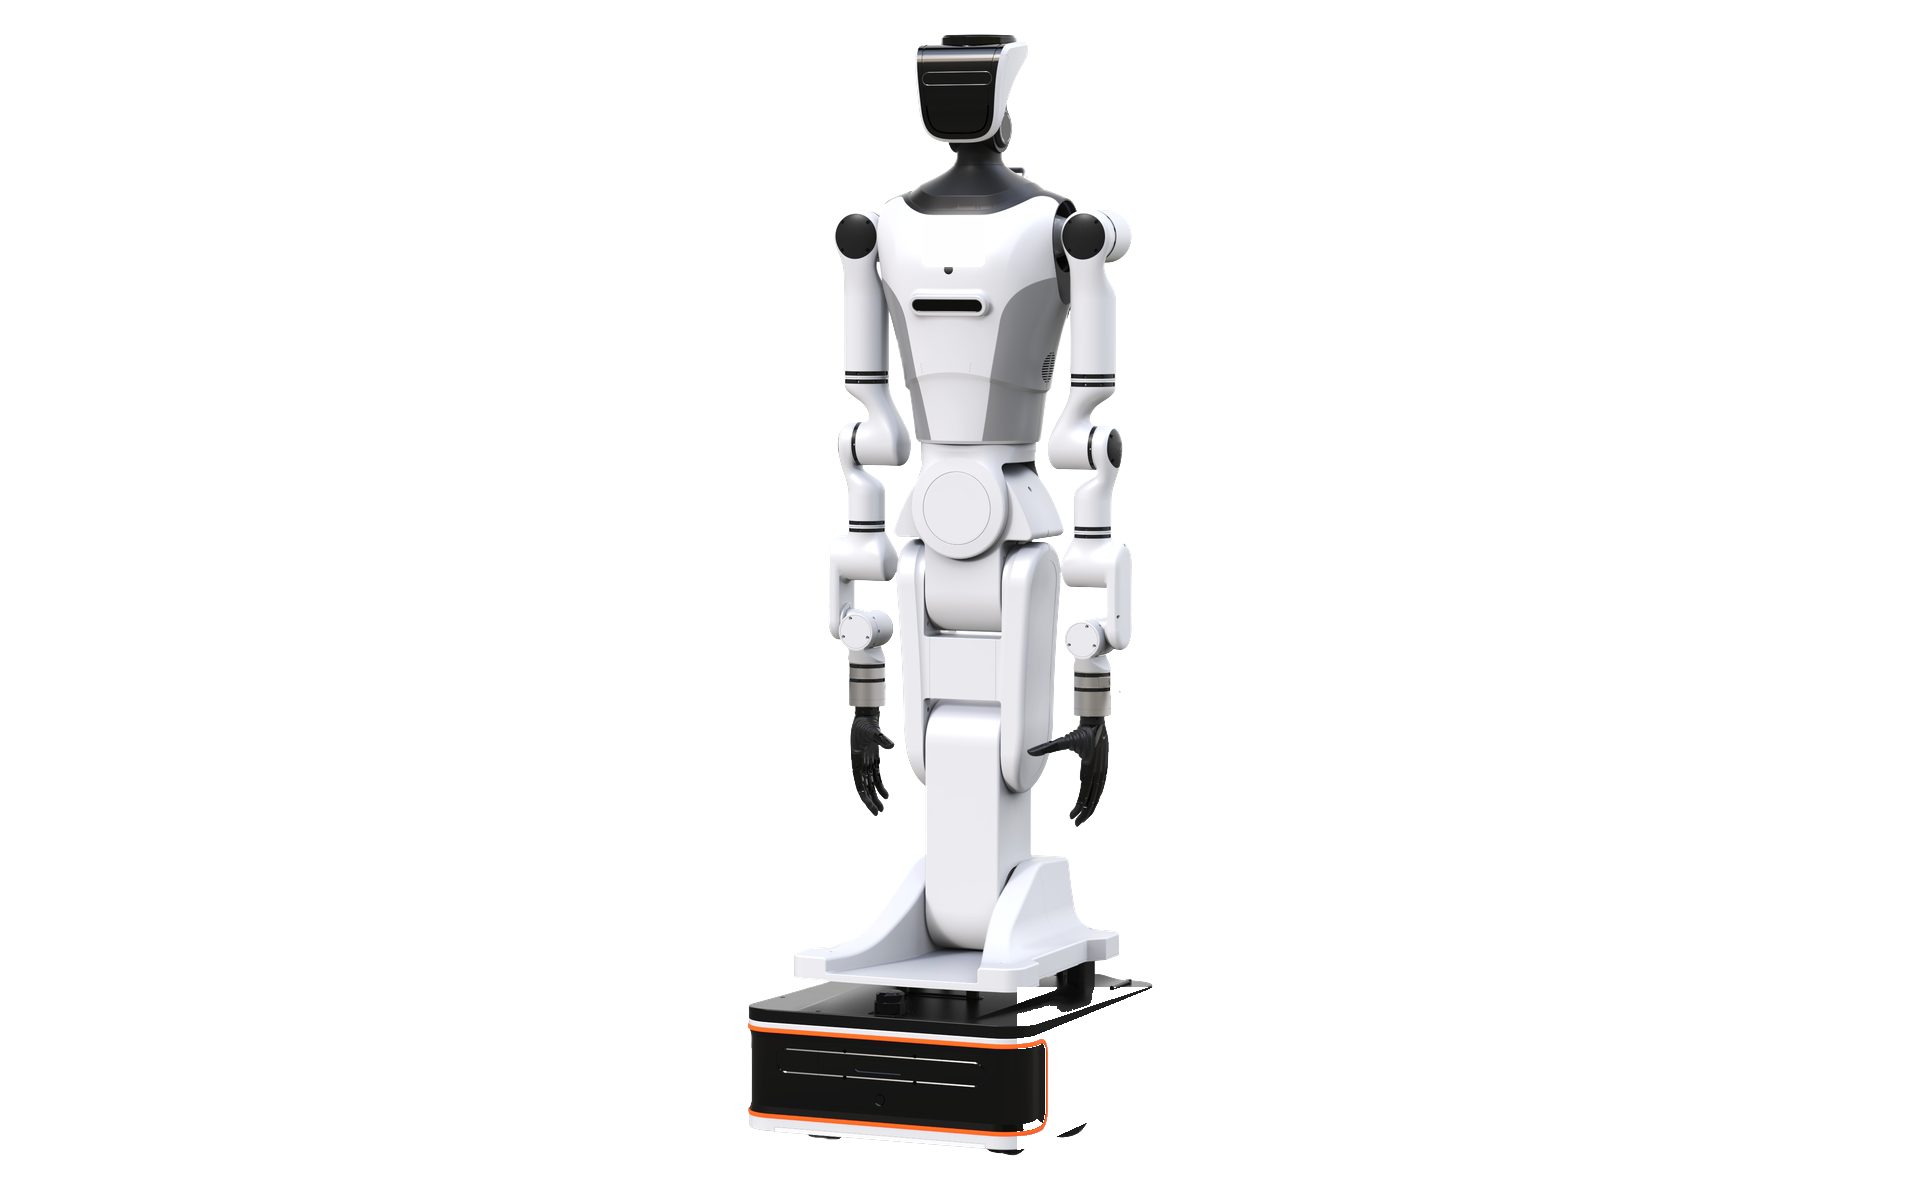
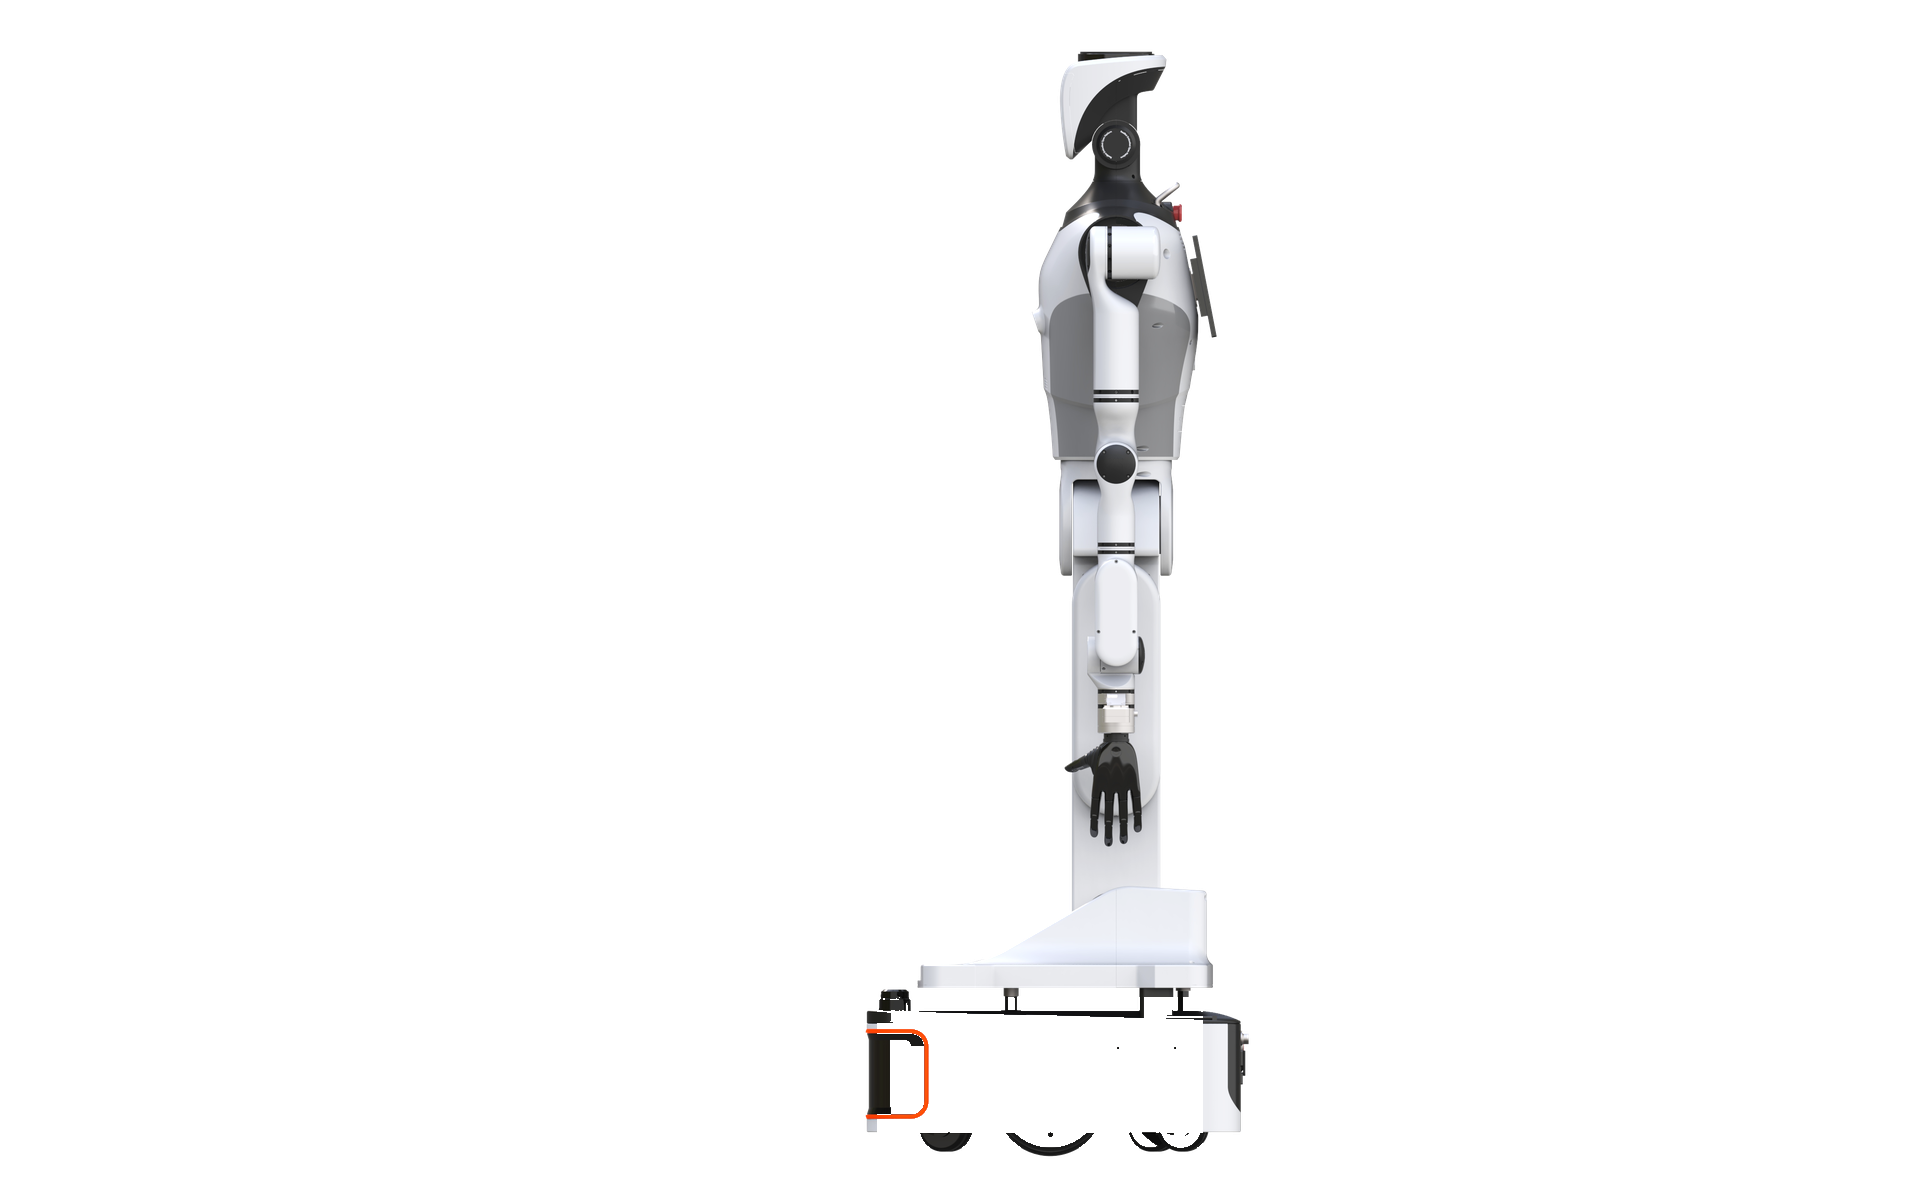
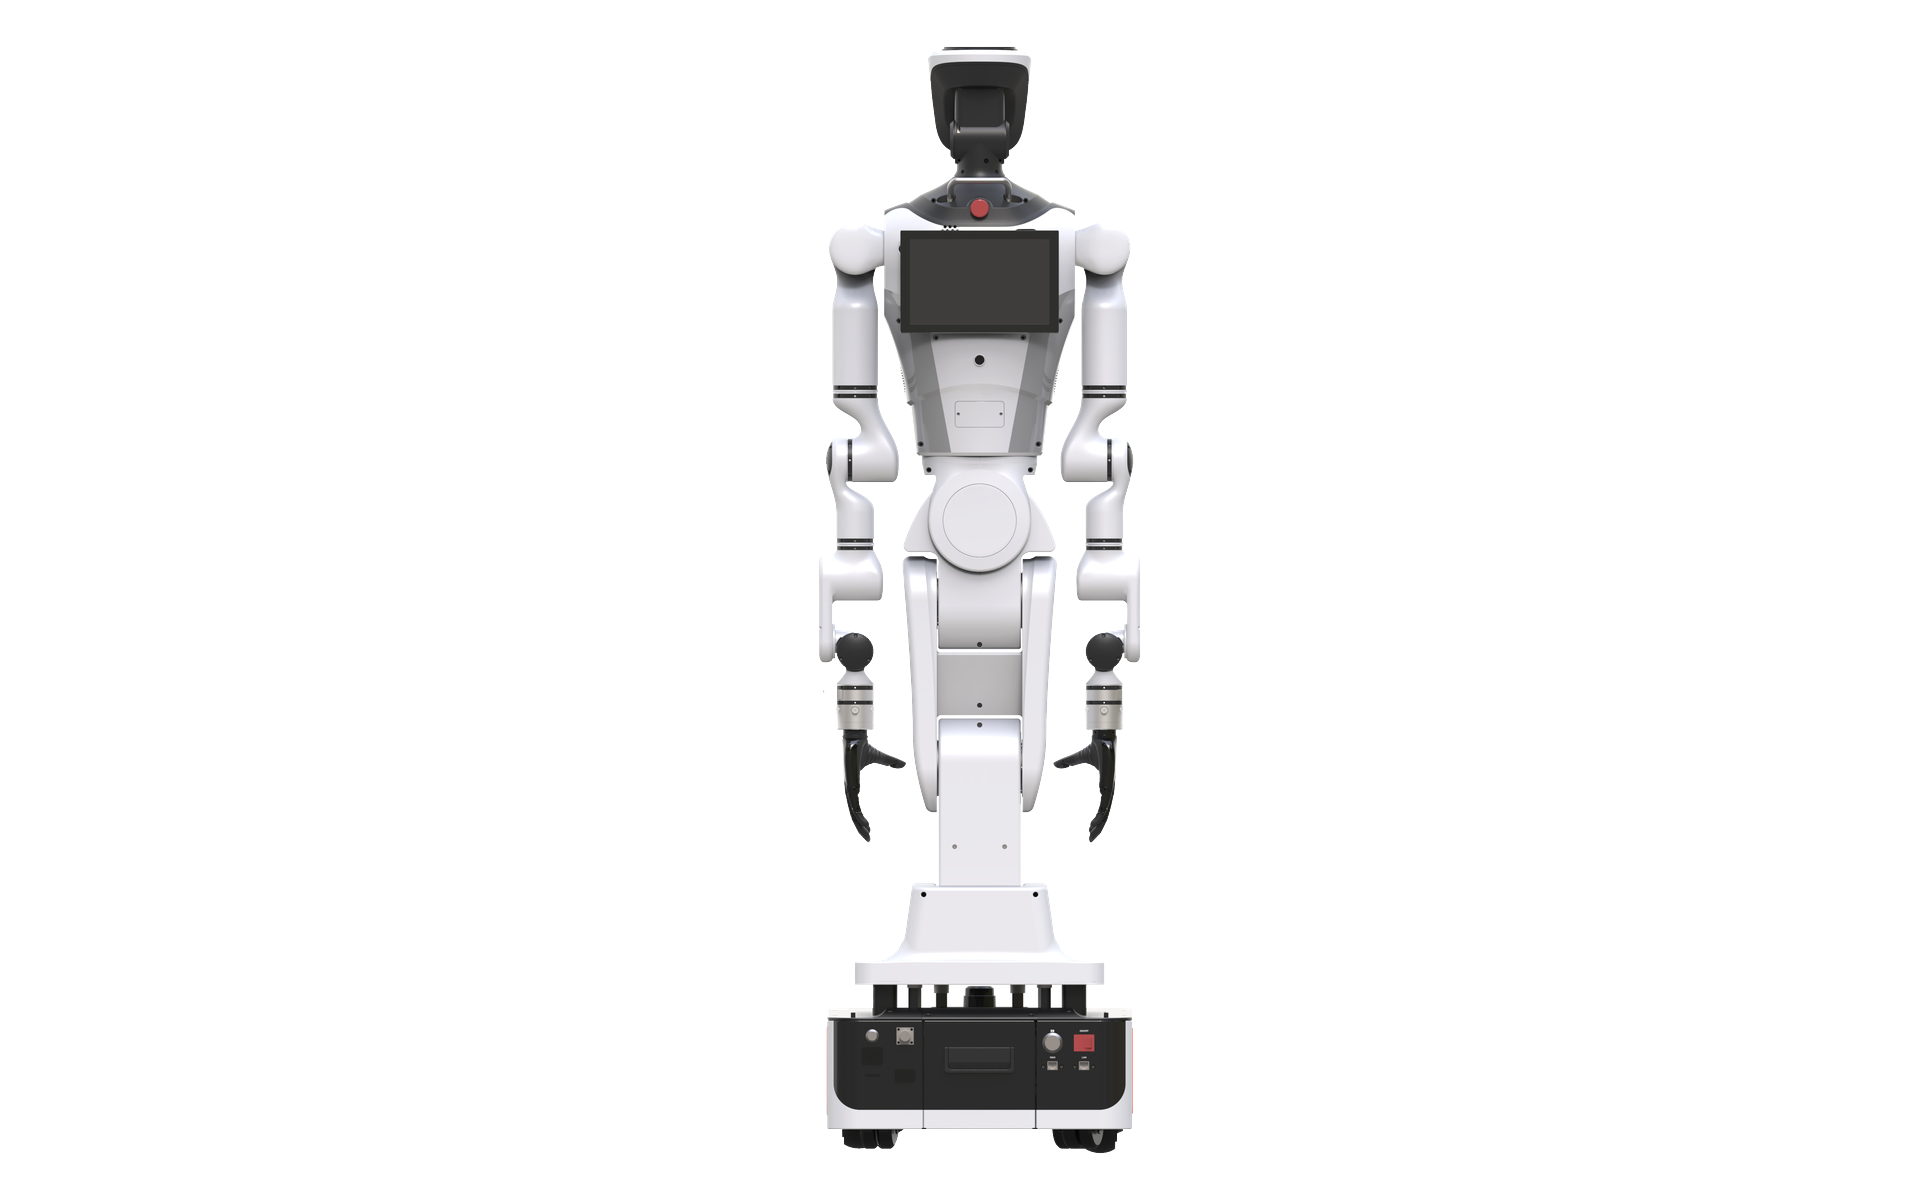
製品画像
SPECIFICATIONS
仕様と境界を並べる。
照合日 2026-10-03。表の数値は現行の公開技術パラメータと一致させ、ここでは改変しません。古い方案文書のバッテリや稼働時間が表と違う場合は、この表を優先します。
| 外形寸法 | 570 × 465 × 1680 mm |
|---|---|
| 質量 | 約 125 kg |
| 能動自由度 | 21(腕 14 + 腰 3 + 脚 2 + 首 2) |
| 腕あたり可搬 | 5 kg |
| 垂直リーチ | 2100 mm |
| 水平リーチ | 1818 mm(エンドエフェクタを含まない) |
| 回転半径 | 690 mm(その場回転) |
| 速度 | 0.1–1.5 m/s |
| 視覚 | ステレオ深度 / RGB を選択可 |
| 広角カメラ | 130° FOV × 3、胸 / 背 / 台車 |
| ライダー | 単線ライダー、距離 >40 m(反射率 90%) |
| 音声 | リング型 6 マイク(オプション) |
| バッテリ | 40 Ah (BMS) |
| 充電時間 | 約 2 時間 |
| 深度カメラ | データ収集版:Orbbec 335LG。標準版:Intel RealSense D405。オプション:Intel RealSense D435。 |
| 末端ツール | 多自由度の靈巧ハンドまたはグリッパを追加可能。傲意、强脑、知行のグリッパとハンド、および RX75、RM75、RM65 アームに対応。 |
COMPARE
3台の本体。作業で選ぶ。
| 項目 | 折りたたみ双腕 | 昇降双腕 | 車輪型ヒューマノイド |
|---|---|---|---|
| 自由度 | 20 DoF | 17 DoF | 21 |
| 寸法 | 614×552×1700 mm | 650×512×1700 mm | 570×465×1680 mm |
| 質量 | 約 125 kg | 約 120 kg | 約 125 kg |
| 腕あたり可搬 | 5 kg | 5 kg | 5 kg |
| 高さ能力 | 0–2.1 m | 0.3 m / 0–2.1 m | 2100 mm |
| 移動 | 0.1–1.5 m/s | 0.1–1.0 m/s | 0.1–1.5 m/s · 690 mm |
| バッテリ | 48V 20Ah / ~6 h | 48V 20Ah / ~6 h | 40 Ah · ~2 h |
折りたたみ双腕 · 昇降双腕 · 車輪型ヒューマノイド · 遠隔操作キット · 2指グリッパ
FAQ
発注前に書いておくこと。
グリッパは同梱ですか。
公開仕様は 2 指グリッパまたは 5 指ハンドのクイック交換です。接口の能力であり、両方が箱に入っているという意味ではありません。構成書に工具を一行で書いてください。
TOBI のヘッドセットに最初からつながりますか。
ヘッドセットと本体は別のデータ経路です。同時収集には時計、トピック、保存の取り決めが必要で、初期状態では揃っていません。
古いバッテリ数値が表にないのはなぜですか。
古い方案文書には 48V 31Ah、約 4 時間とあるものがあります。折りたたみ型と昇降型のこの表は、現行公開値の 48V 20Ah、約 6 時間です。調達資料はこの表を引き、契約で供給版を固定してください。
PROJECT ASSESSMENT
作業内容を教えてください。構成を一緒に確定します。
1営業日程度で返信します。仕様表はこのページにあります。価格、納期、エンドエフェクタや遠隔操作ステーションが含まれるかは、発注前の書面で確定します。
+86 137 5502 0164