IMAGES
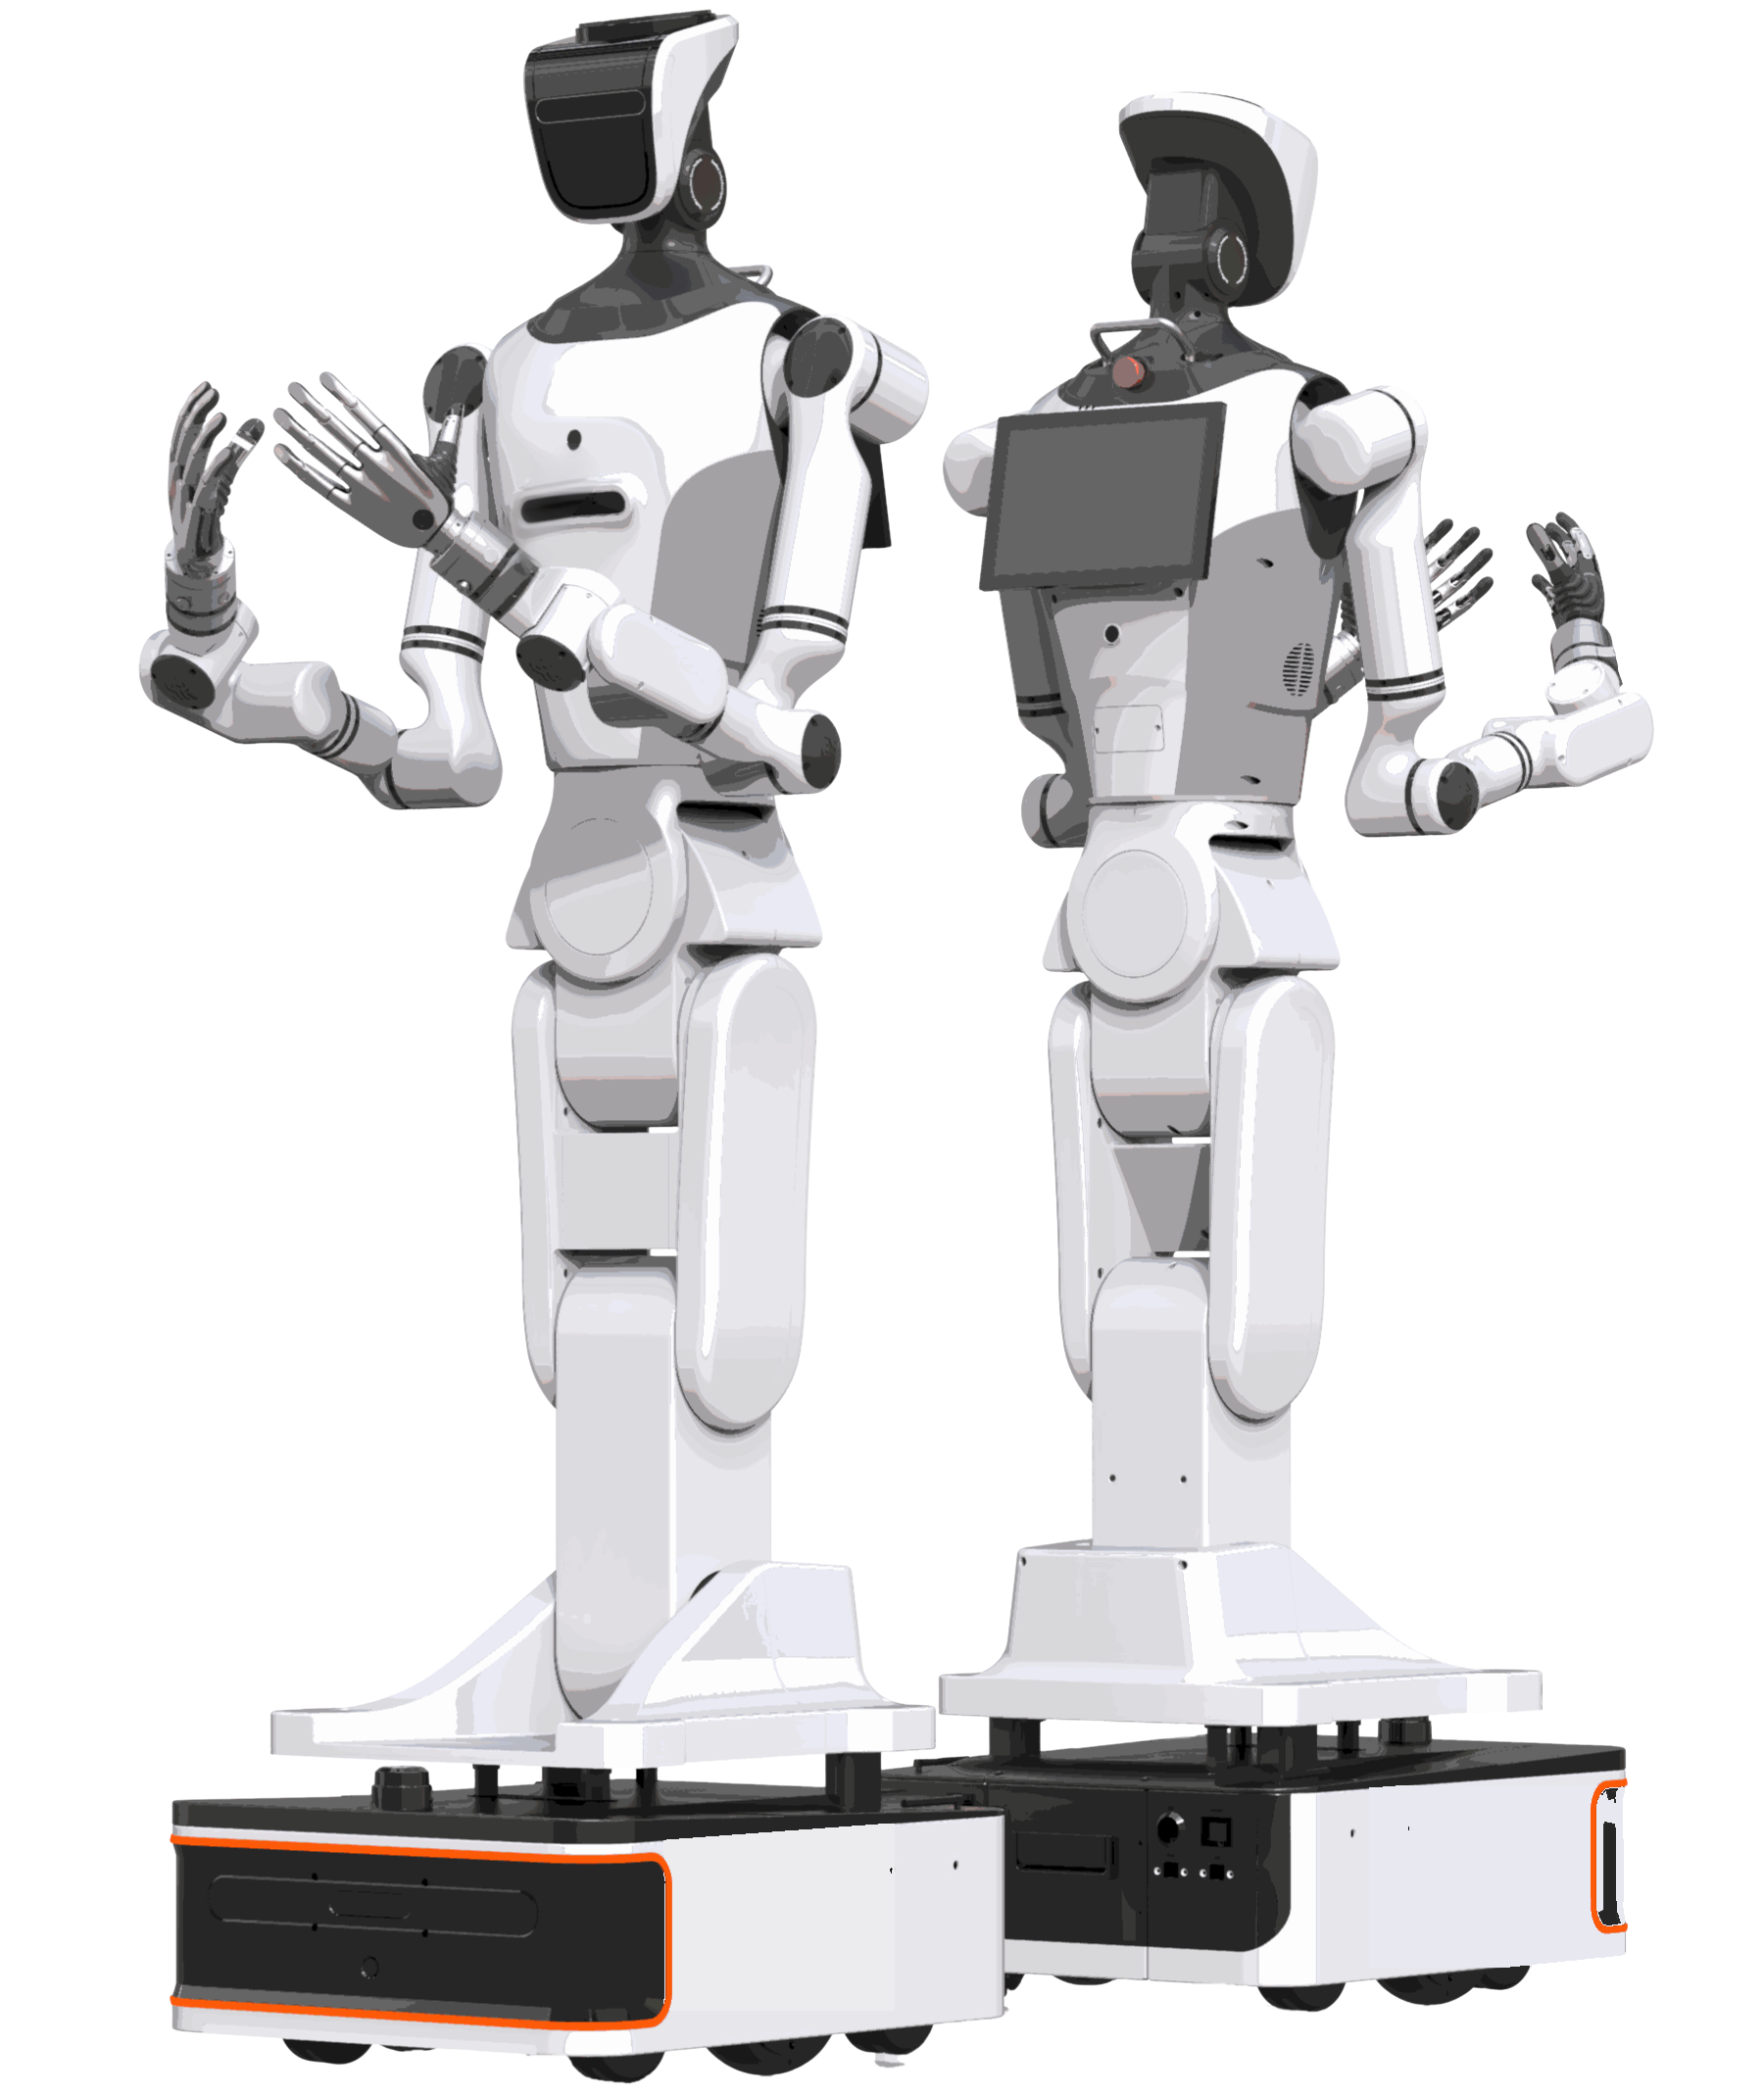
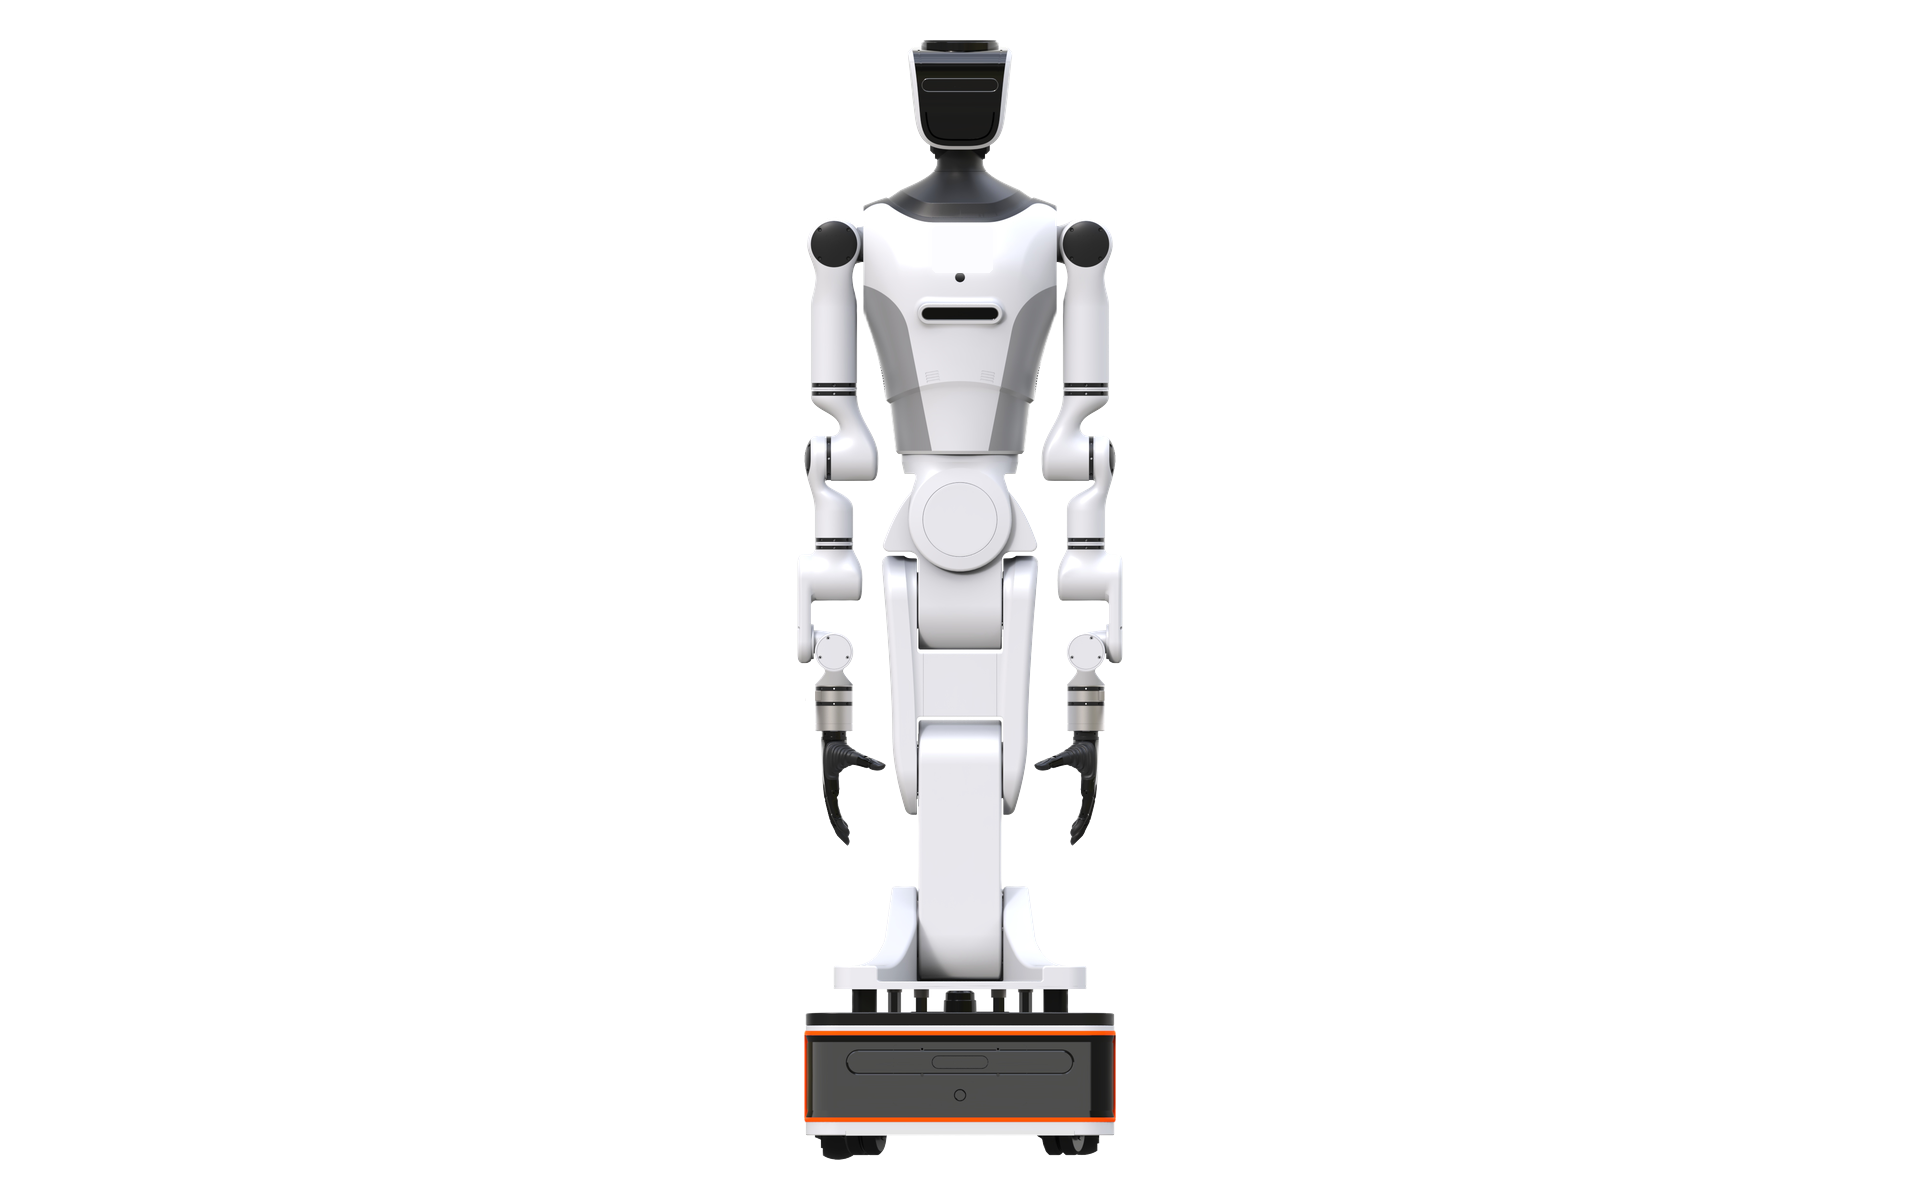
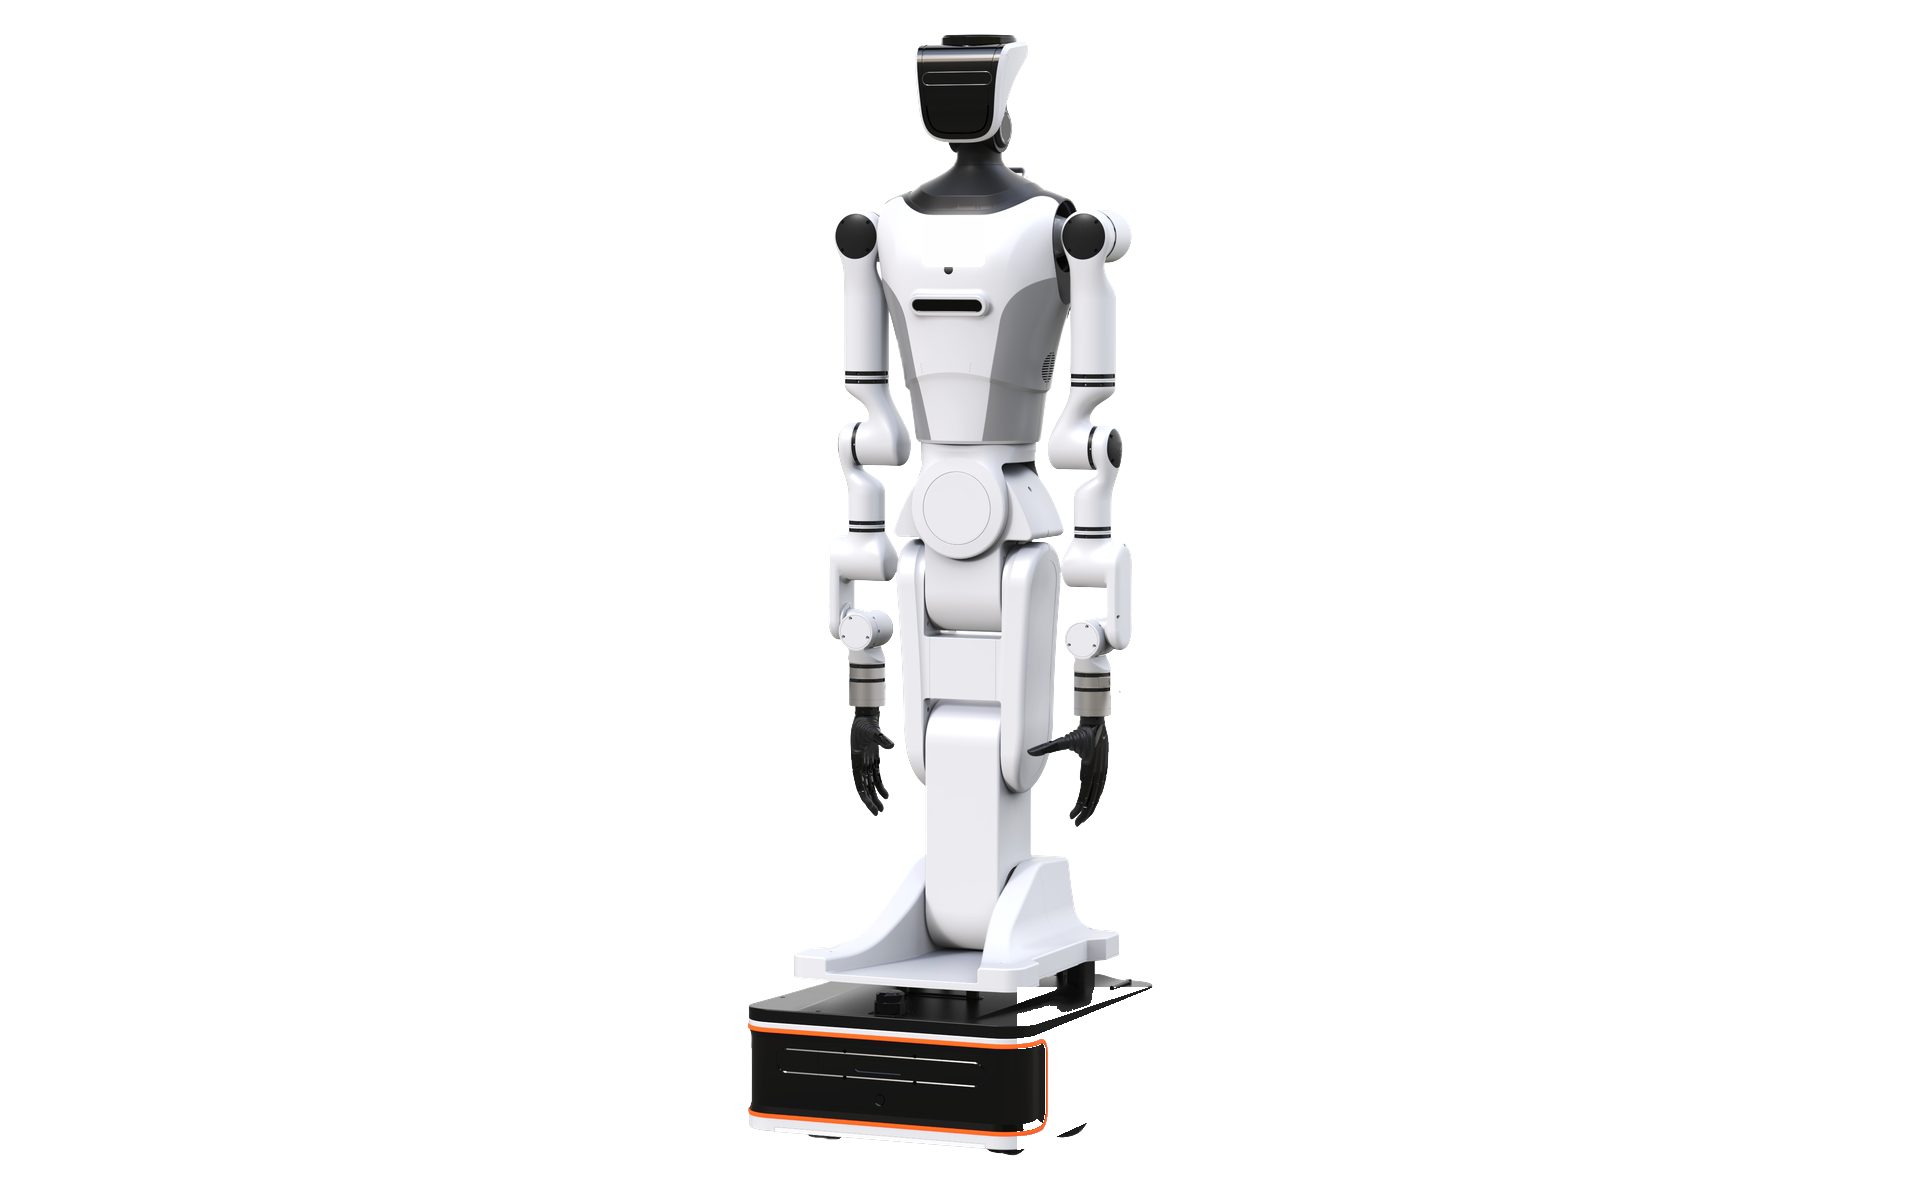
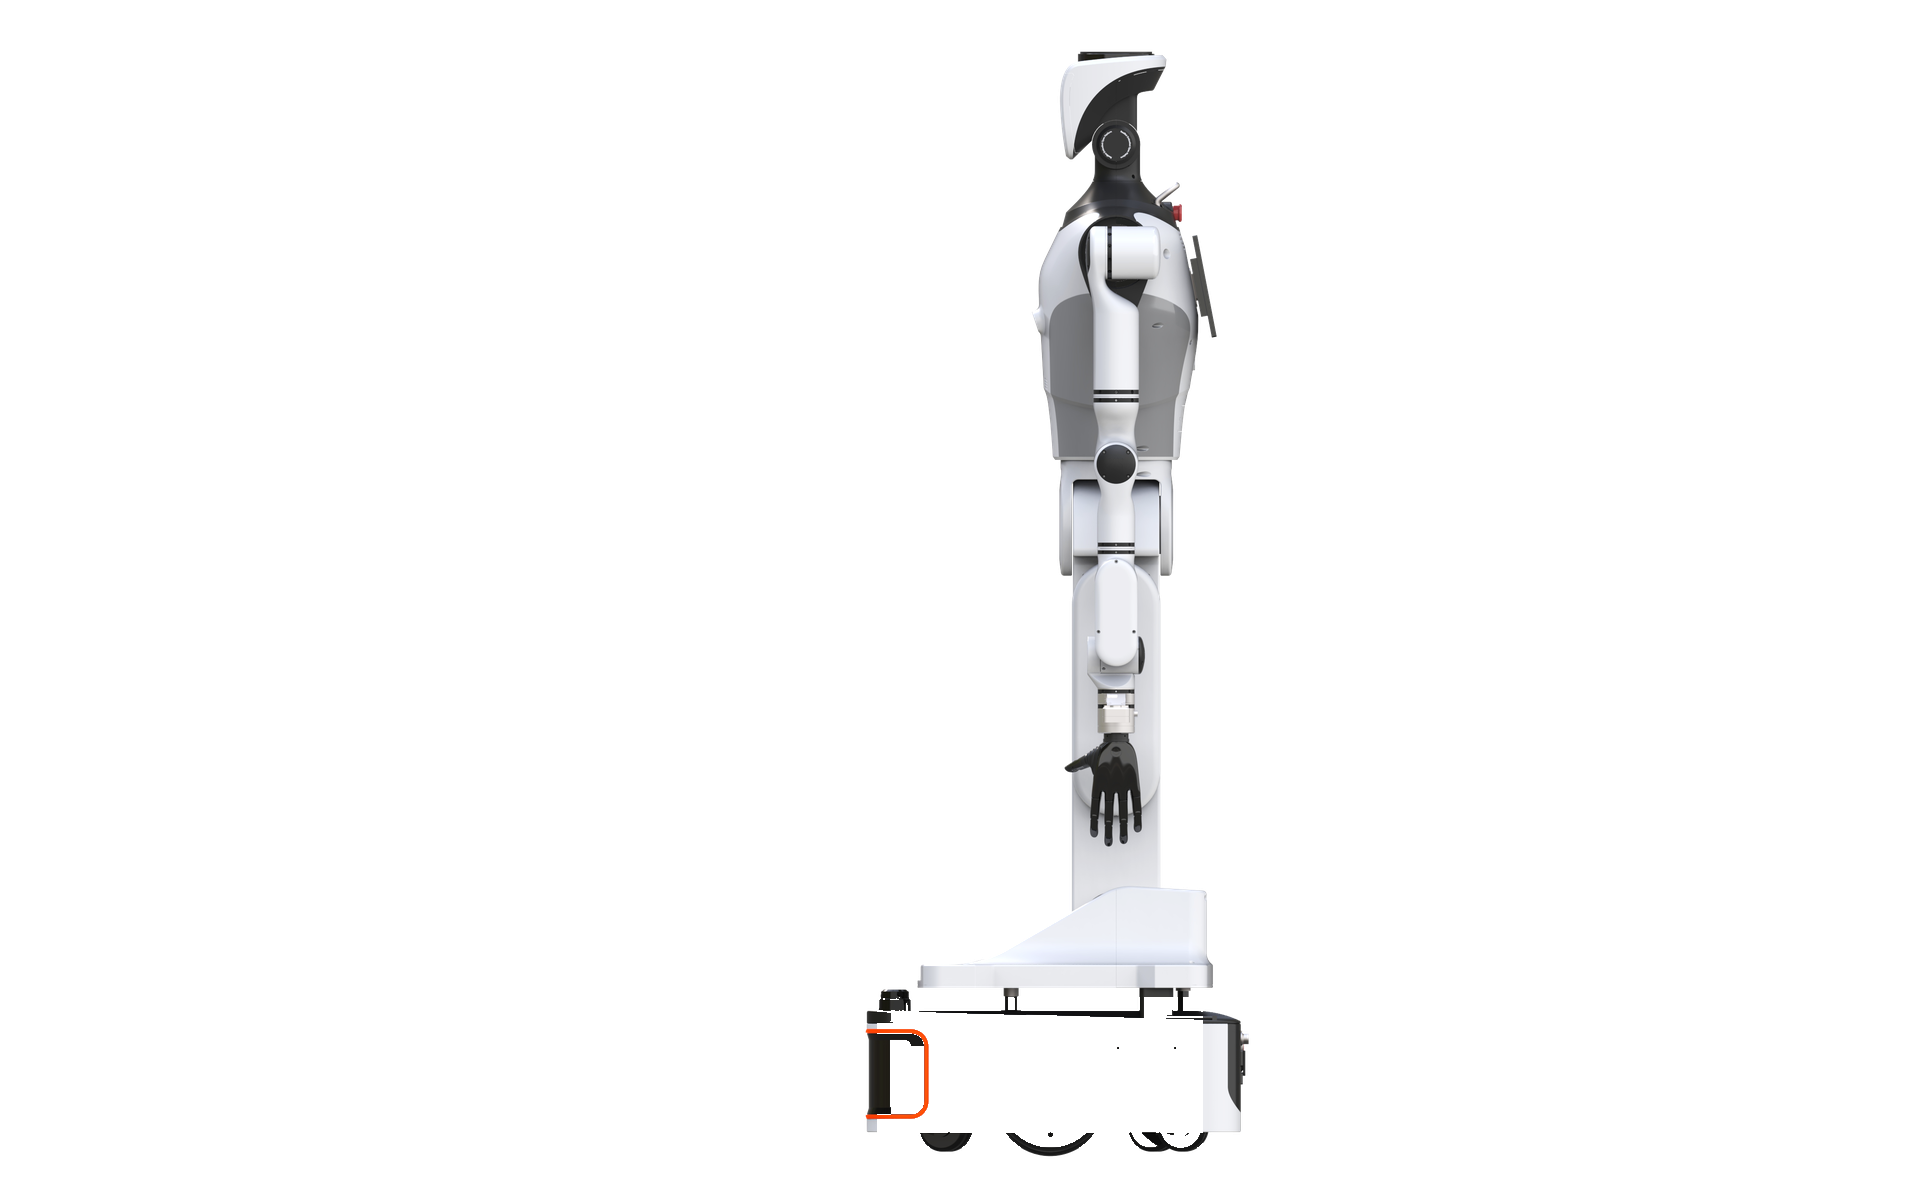
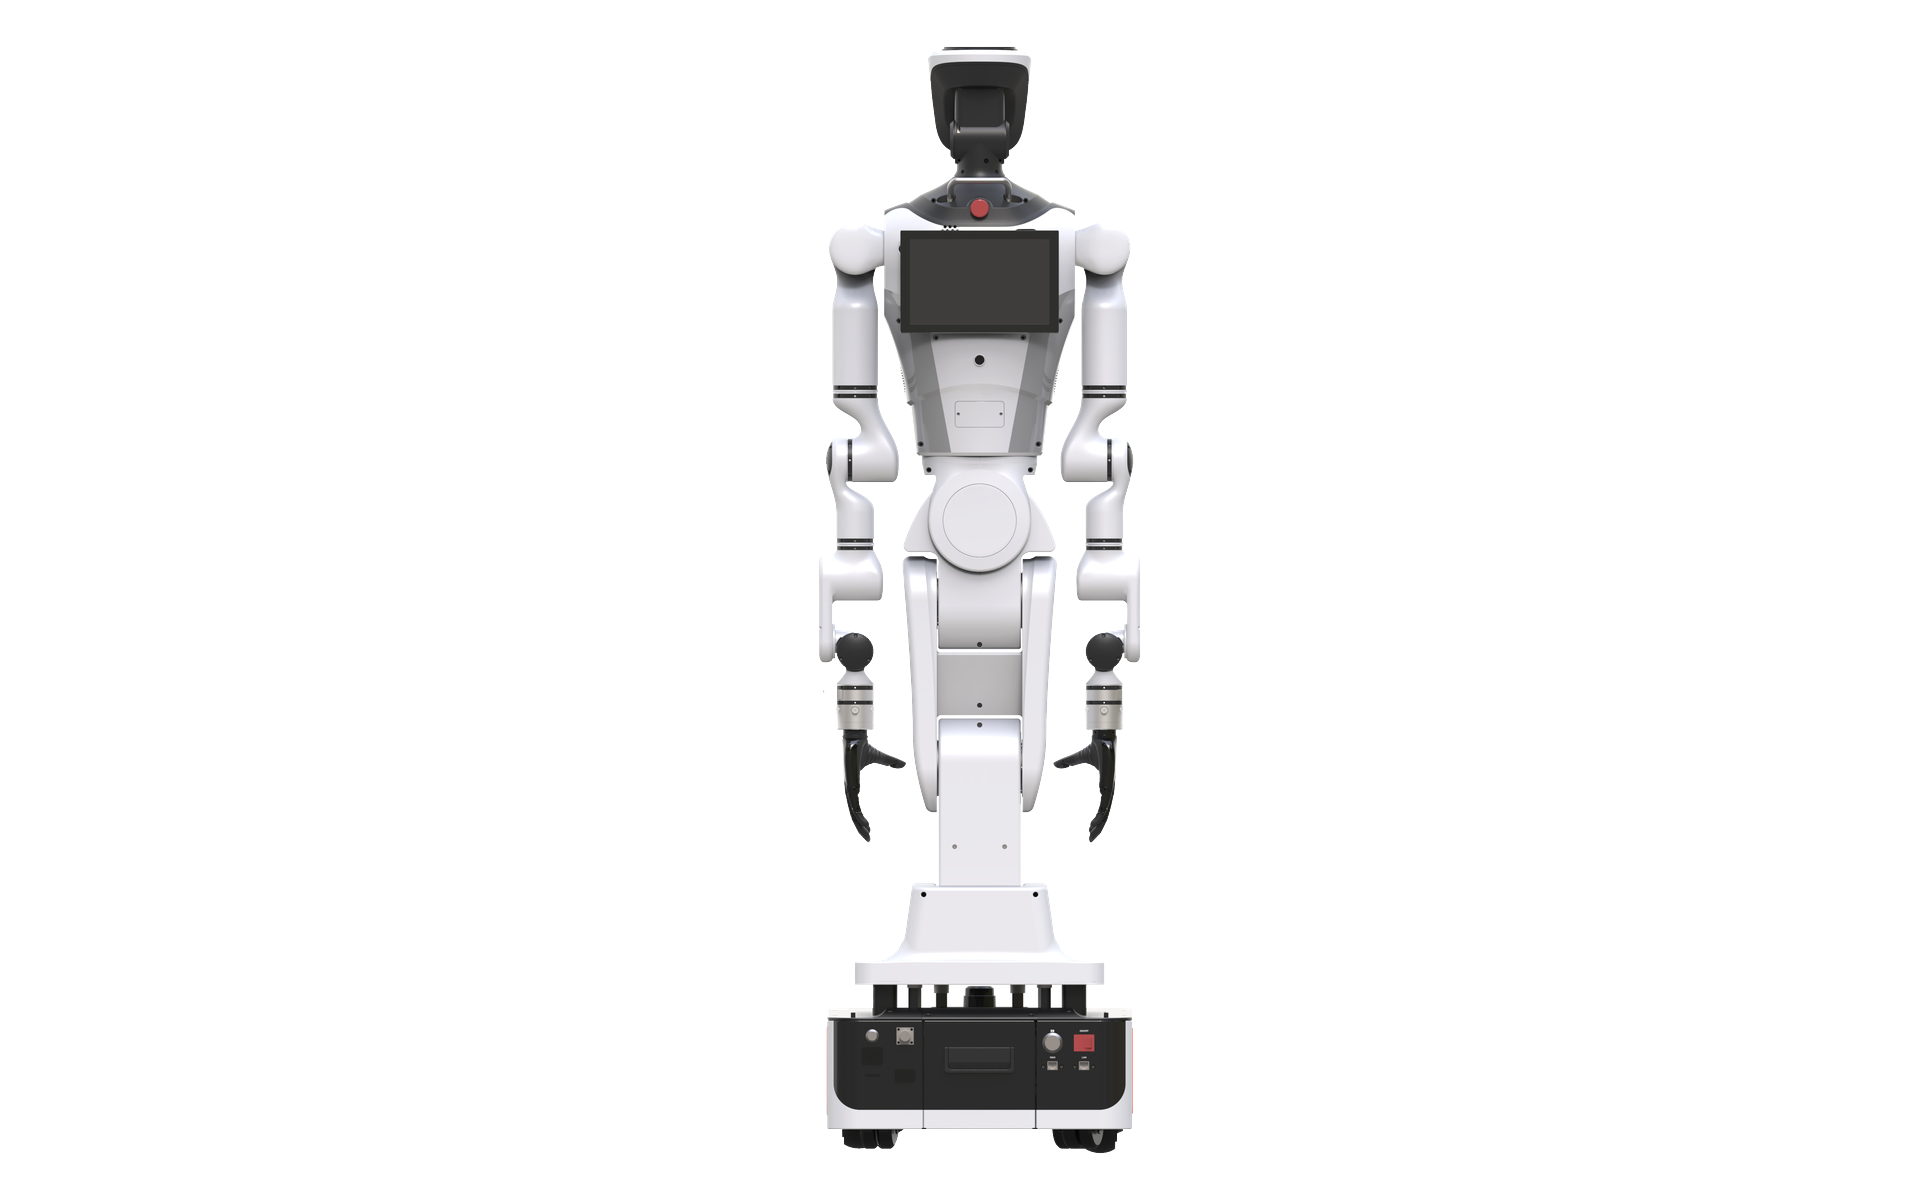
제품 이미지
SPECIFICATIONS
사양과 한계를 함께 둡니다.
확인일 2026-10-03. 표의 숫자는 현재 공개 기술 파라미터와 같으며 이 페이지에서 바꾸지 않습니다. 예전 방안 문서의 배터리·가동 시간이 다르면 이 표를 따릅니다.
| 전체 크기 | 570 × 465 × 1680 mm |
|---|---|
| 질량 | 약 125 kg |
| 능동 자유도 | 21(팔 14 + 허리 3 + 다리 2 + 목 2) |
| 팔당 가반하중 | 5 kg |
| 수직 도달 | 2100 mm |
| 수평 도달 | 1818 mm(말단 장치 제외) |
| 회전 반경 | 690 mm(제자리 회전) |
| 속도 | 0.1–1.5 m/s |
| 비전 | 스테레오 깊이 / RGB 선택 |
| 광각 카메라 | 130° FOV × 3, 가슴 / 등 / 베이스 |
| 라이다 | 단일 라인 라이다, 거리 >40 m(반사율 90%) |
| 음성 | 링형 마이크 6개(옵션) |
| 배터리 | 40 Ah (BMS) |
| 충전 시간 | 약 2시간 |
| 깊이 카메라 | 데이터 수집판: Orbbec 335LG. 표준판: Intel RealSense D405. 옵션: Intel RealSense D435. |
| 말단 툴 | 다자유도 핸드 또는 그리퍼를 추가할 수 있습니다. 傲意, 强脑, 知行 그리퍼·핸드와 RX75, RM75, RM65 암과 호환됩니다. |
COMPARE
본체 세 대. 작업으로 고릅니다.
| 항목 | 접이식 양팔 | 승강 양팔 | 바퀴형 휴머노이드 |
|---|---|---|---|
| 자유도 | 20 DoF | 17 DoF | 21 |
| 크기 | 614×552×1700 mm | 650×512×1700 mm | 570×465×1680 mm |
| 질량 | 약 125 kg | 약 120 kg | 약 125 kg |
| 팔당 가반하중 | 5 kg | 5 kg | 5 kg |
| 높이 | 0–2.1 m | 0.3 m / 0–2.1 m | 2100 mm |
| 이동 | 0.1–1.5 m/s | 0.1–1.0 m/s | 0.1–1.5 m/s · 690 mm |
| 배터리 | 48V 20Ah / ~6 h | 48V 20Ah / ~6 h | 40 Ah · ~2 h |
FAQ
발주 전에 적어 두세요.
그리퍼가 포함됩니까?
공개 사양은 2핑거 그리퍼 또는 5핑거 핸드의 퀵 체인지입니다. 인터페이스 능력이며, 둘 다 상자에 들어 있다는 뜻이 아닙니다. 구성서에 공구를 따로 적으십시오.
TOBI 헤드셋에 기본으로 연결됩니까?
헤드셋과 본체는 서로 다른 데이터 경로입니다. 함께 수집하려면 시계, 토픽, 저장을 따로 정해야 하며 기본으로는 맞춰져 있지 않습니다.
예전 배터리 수치가 표에 없는 이유는 무엇입니까?
예전 방안 문서에는 48V 31Ah, 약 4시간이 있습니다. 접이식과 승강식의 이 표는 현재 공개값인 48V 20Ah, 약 6시간입니다. 구매 문서는 이 표를 인용하고 계약에서 공급 버전을 고정하십시오.
PROJECT ASSESSMENT
작업을 알려 주시면 구성을 함께 확정합니다.
약 1영업일 내 회신합니다. 사양표는 이 페이지에 있습니다. 가격, 납기, 말단 장치나 원격조작 스테이션 포함 여부는 발주 전 서면으로 확정합니다.
+86 137 5502 0164