双目视觉与惯性记录
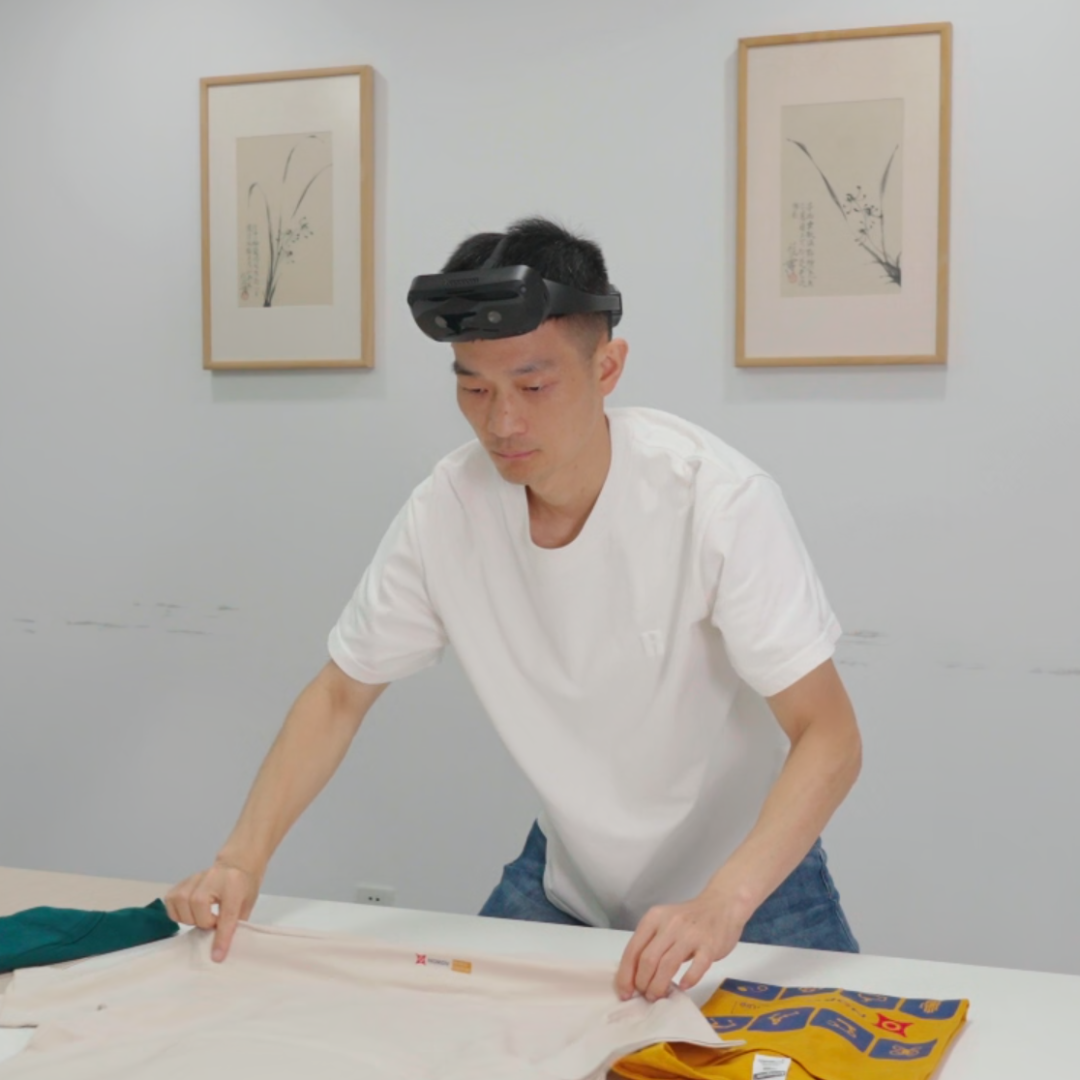
查看双目原片、IMU、时间与标定说明。手部骨架和视差预览单独标为后处理估计。
打开 E2 实采说明 →EGO CAPTURE / HAND DATA / EMBODIED AI
第一人称采集设备、手部数据与具身数据方案。从真实样例开始,找到适合你的设备、数据和交付方式。
规格与样例直接查看 · 无需先留联系方式
START WITH YOUR TASK
从需求进入,减少选型与沟通成本。
REAL RECORDINGS / OPEN EVIDENCE
公开样例讲清楚采集了什么、怎样对齐,以及哪些是后处理结果。
查看双目原片、IMU、时间与标定说明。手部骨架和视差预览单独标为后处理估计。
打开 E2 实采说明 →核对视频、头部位姿、手部关节与时间索引。区分视频帧率、关节频率及有效性。
打开 E6 实采说明 →HARDWARE FOR YOUR WORKFLOW
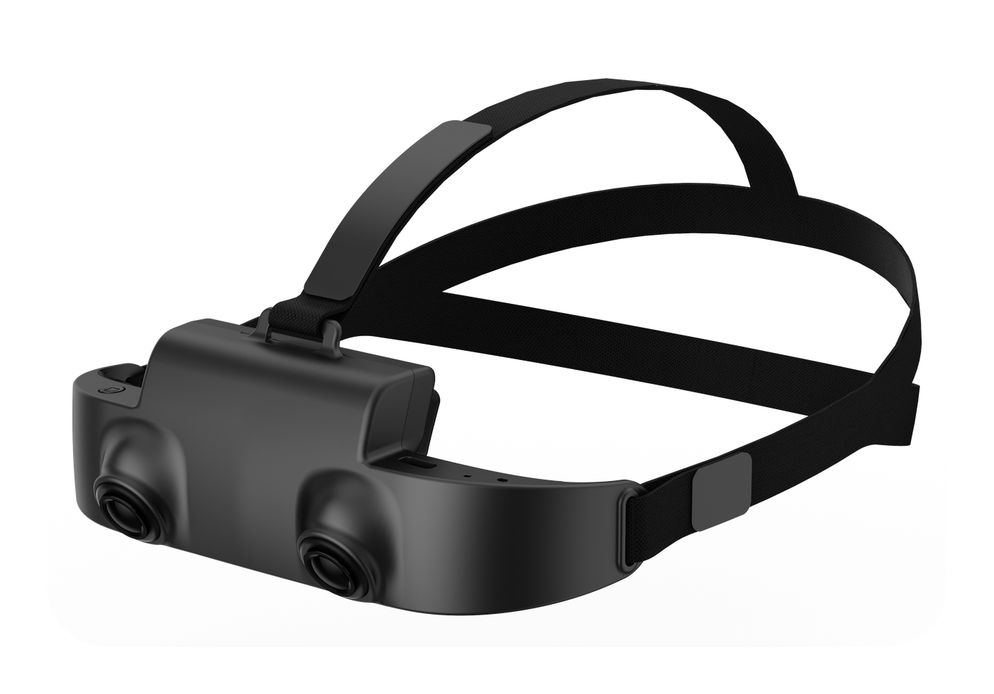
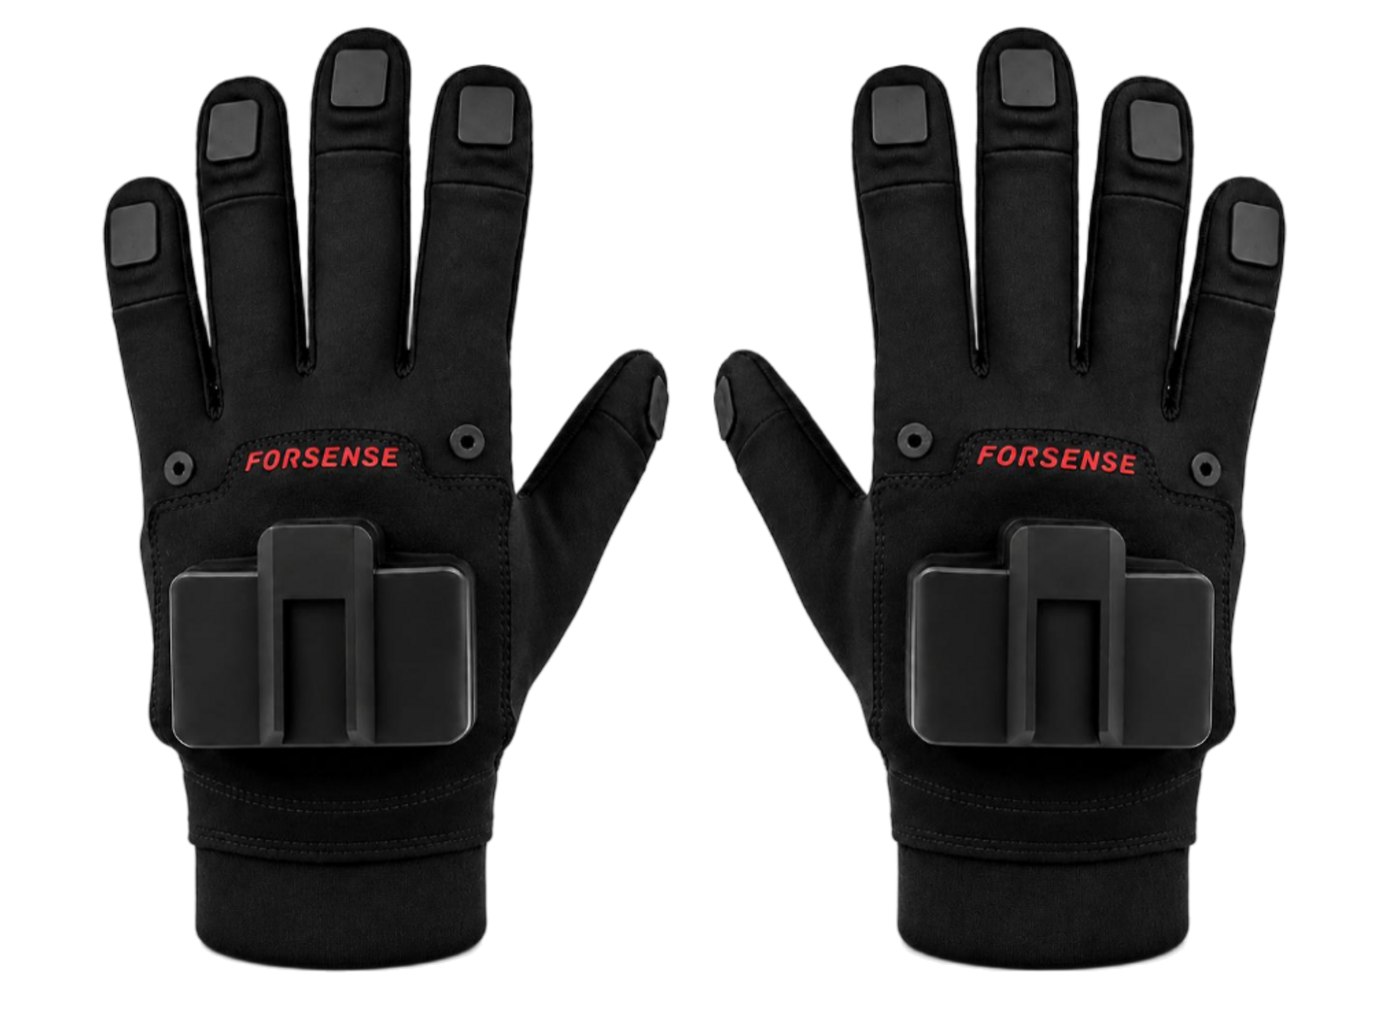
补充近距操作视角,确认安装与组合同步。
02 / TRACKING灯环定位模组评估工具与夹爪定位,确认主机和接口。
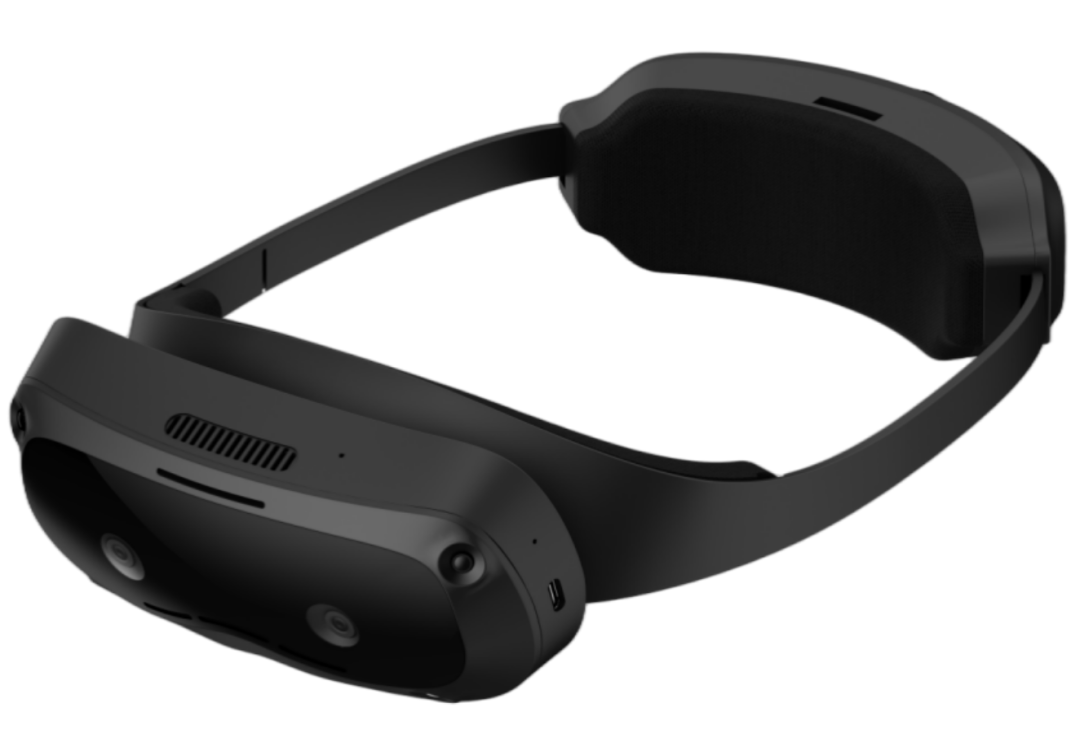
03 / MULTIMODALE8多模态研究方案;配置与当前供货待确认。
参数用于选型参考;具体版本、选配件、性能条件与交期以书面确认文件为准。
FROM EVALUATION TO DELIVERY
场景、动作、模态、数量与时间。
设备版本、数据字段与接口范围。
用样例与任务定义质量和验收方法。
书面确认价格、授权、排期与支持。
BEFORE YOU START
资料可以直接查看;需要结合任务判断时,再联系团队。
自行组织采集,先查看设备规格与实采样例;需要已有数据,先进入数据商城核对场景、字段和采购范围。两者结合时可提交组合项目评估。
人佩戴采集的数据不自动等于机器人动作标签。VLA 训练或灵巧手控制还需确认目标动作空间、重映射、控制接口、同步与验证任务。
E2/E6 页面提供实采说明。预览用于观察数据,训练或评估应核对原生帧率文件、标定、时间戳和有效性字段;不同片段的配置与输出可能不同。
留下任务方向、邮箱与关注型号;如已明确数量、环境或交付时间,请一并说明。团队据此确认配置、接口、价格和排期,并通过邮箱联系您。
PROJECT ASSESSMENT
留下任务方向、邮箱与电话,团队将据此确认设备配置、数据范围、接口与报价。基础资料可以直接查看。
+86 137 5502 0164需要机器人适配或多设备同步时,请注明目标设备和任务。也可邮件联系 lk@langhuiai.com。