字段与坐标系
确认左右手、关节命名、单位、姿态表示、参考坐标系与缺失数据规则。实际输出以 SDK / 固件版本为准。
01 / FIT FOR YOUR TASK
需要无线走动、多轮示教、手部姿态记录的采集任务;也可评估 VR 与数字人应用。
惯性姿态采集不等于毫米级绝对位置追踪。7 小时续航不代表 7 小时免标定;机器人接入、外部追踪和联合同步需单独评估。
了解另一种方案 · G7 →02 / CAPTURE TO CONTROL
手套提供输入;映射、控制和同步决定任务如何落地。下面是集成流程示意,不代表已完成任意机器人适配。
手套记录手部运动
确认字段、坐标系与时间戳
按目标手关节与限位适配
连接控制器、记录状态与结果
虚线阶段需按项目验证。机器人手本体、控制器及联合同步服务不默认包含。
03 / DATA & INTEGRATION
把接口、输出与验收条件写清楚,减少算法和工程团队的试错成本。
确认左右手、关节命名、单位、姿态表示、参考坐标系与缺失数据规则。实际输出以 SDK / 固件版本为准。
分别记录设备和主机时间,评估延迟定义、抖动、丢帧与漂移;重采样数据必须保留处理记录。
确认目标手自由度、关节顺序、限位和通信协议。真实型号验证后,才能确认集成范围。
厂家规格与接入资料已开放。本页尚未提供经验证的 TOBI 采集样例和实机兼容清单;有此需求请申请技术评估。
| 项目 | 当前依据 | 对接前确认 |
|---|---|---|
| 设备输出 | 厂家规格与 SDK 文档 | 固件、SDK、字段及系统版本 |
| 灵巧手控制 | 需项目验证 | 目标手、驱动、重映射及任务验收 |
| ROS 2 / LeRobot / Isaac Lab | 本页未发布已验证适配版本 | 目标框架版本、转换代码与测试样例 |
04 / CHOOSE YOUR GLOVE
| 项目 | G7 | G2-L |
|---|---|---|
| 采集重点 | 指尖空间位置与手部运动 | 手势、指节变化、手部姿态 |
| 传感原理 | EMF + IMU 磁惯融合 | IMU 惯性方案 |
| 频率定义 | 120 Hz 传感器采样 | 50 Hz 数据发送 |
| 延迟定义 | 端到端:有线 <20 ms / 无线 <30 ms | 信号延迟 ≤20 ms |
| 连接与续航 | Hub 有线;选配无线 >3.5 h | 蓝牙 5.1;续航 7 h |
| 单只重量 | 115±5 g | 90±5 g |
| 选型前确认 | 磁环境、双手距离、布线与位置参考系 | 标定、漂移、蓝牙覆盖与姿态数据需求 |
| 传感架构 | 1+8 IMU + 腕部 IMU;6DOF 惯性传感器 |
|---|---|
| 数据发送频率 | 50 Hz |
| 信号延迟 | ≤20 ms(与 G7 端到端口径不同) |
| 无线连接 | 蓝牙 5.1;最远约 15 m,需现场评估 |
| 供电与续航 | 续航 7 h;USB-C 充电约 3.5 h |
| 穿戴 | 半指;单只 90±5 g;M / L / XL |
| IMU 量程 | 陀螺 ±4000 dps;加速度计 ±8 g |
| SDK | C++、Python;系统与版本需确认 |
| 厂家标定说明 | 四点标定 <40 秒;耗时需按现场流程验证 |
| 厂家稳定性说明 | 连续使用约 40 分钟无明显漂移;需明确测试条件 |
06 / CONFIGURATION
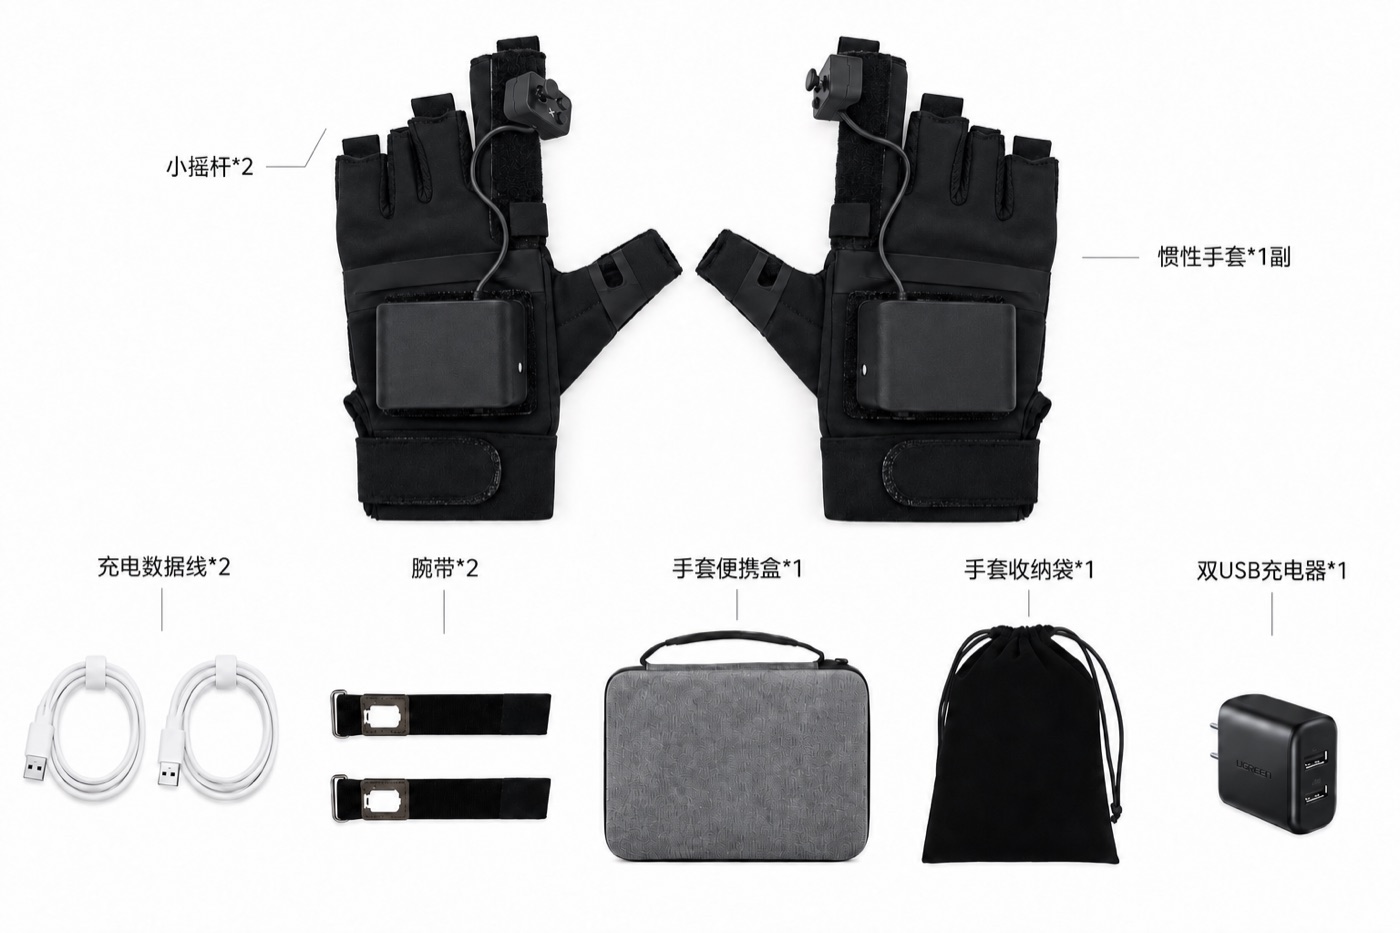
产品资料展示无线手套、腕带、充电线与收纳配件;按当期供货清单确认左右手、数量与尺码。
动捕服、VR / 外部追踪设备及项目接口服务单独评估,不因页面展示而默认包含。
机器人适配、相机同步、字段转换及验收支持按项目评估。价格、交期与服务内容在报价中分别列明。
07 / QUESTIONS, ANSWERED
清楚了解能力与限制,才有可靠的项目起点。
这是佩戴在人手上的动作采集输入设备。机器人灵巧手是执行端,两者之间还需要 SDK、重映射和机器人控制接口。
当前页面未提供型号级实机适配验证清单。请提供目标手型号、自由度、接口与任务,再确认是否需要开发和测试,不默认承诺即插即用。
需要指尖空间位置时评估 G7,并检查磁环境;以无线手部姿态采集为主时评估 G2-L。两款的频率、延迟定义不同,应按任务测试。
本页所依据的规格没有建立触觉、接触力采集或力反馈能力的依据。有此需求时需单独确认设备与外设。
需确认两端时钟、时间戳、对齐方式及误差验收。G7 Hub 的双手同步不等于与头戴相机硬件同步;同时启动也不等于时间对齐。
手部轨迹可以作为示教数据的一部分,但不自动等于机器人 action。应确认目标动作空间、机器人状态、视觉同步、字段和目标框架版本,再验证转换与训练流程。
先查看公开规格,再提交型号、用途与邮箱。价格随左右手配置、选配件、数量及集成服务变化;交期、借测与保修以下单前书面确认为准。
PROJECT ASSESSMENT
预计 1 个工作日内回复,按需确认型号、接口、尺码及交付范围。基础规格可直接查看,无需填写表单。
+86 137 5502 0164需要机器人适配或相机同步时,请注明目标设备和任务。