
本体和套件选定之后,系统还没有搭完。操作员需要一块能看视频和状态的工位,套件需要按列供电和上网,现场需要作业区、充电位和网络。2026 年 10 月的搭建方案把这件事收成七步。每一步只检查已经买到的那一列和那一台。
工作站上有什么
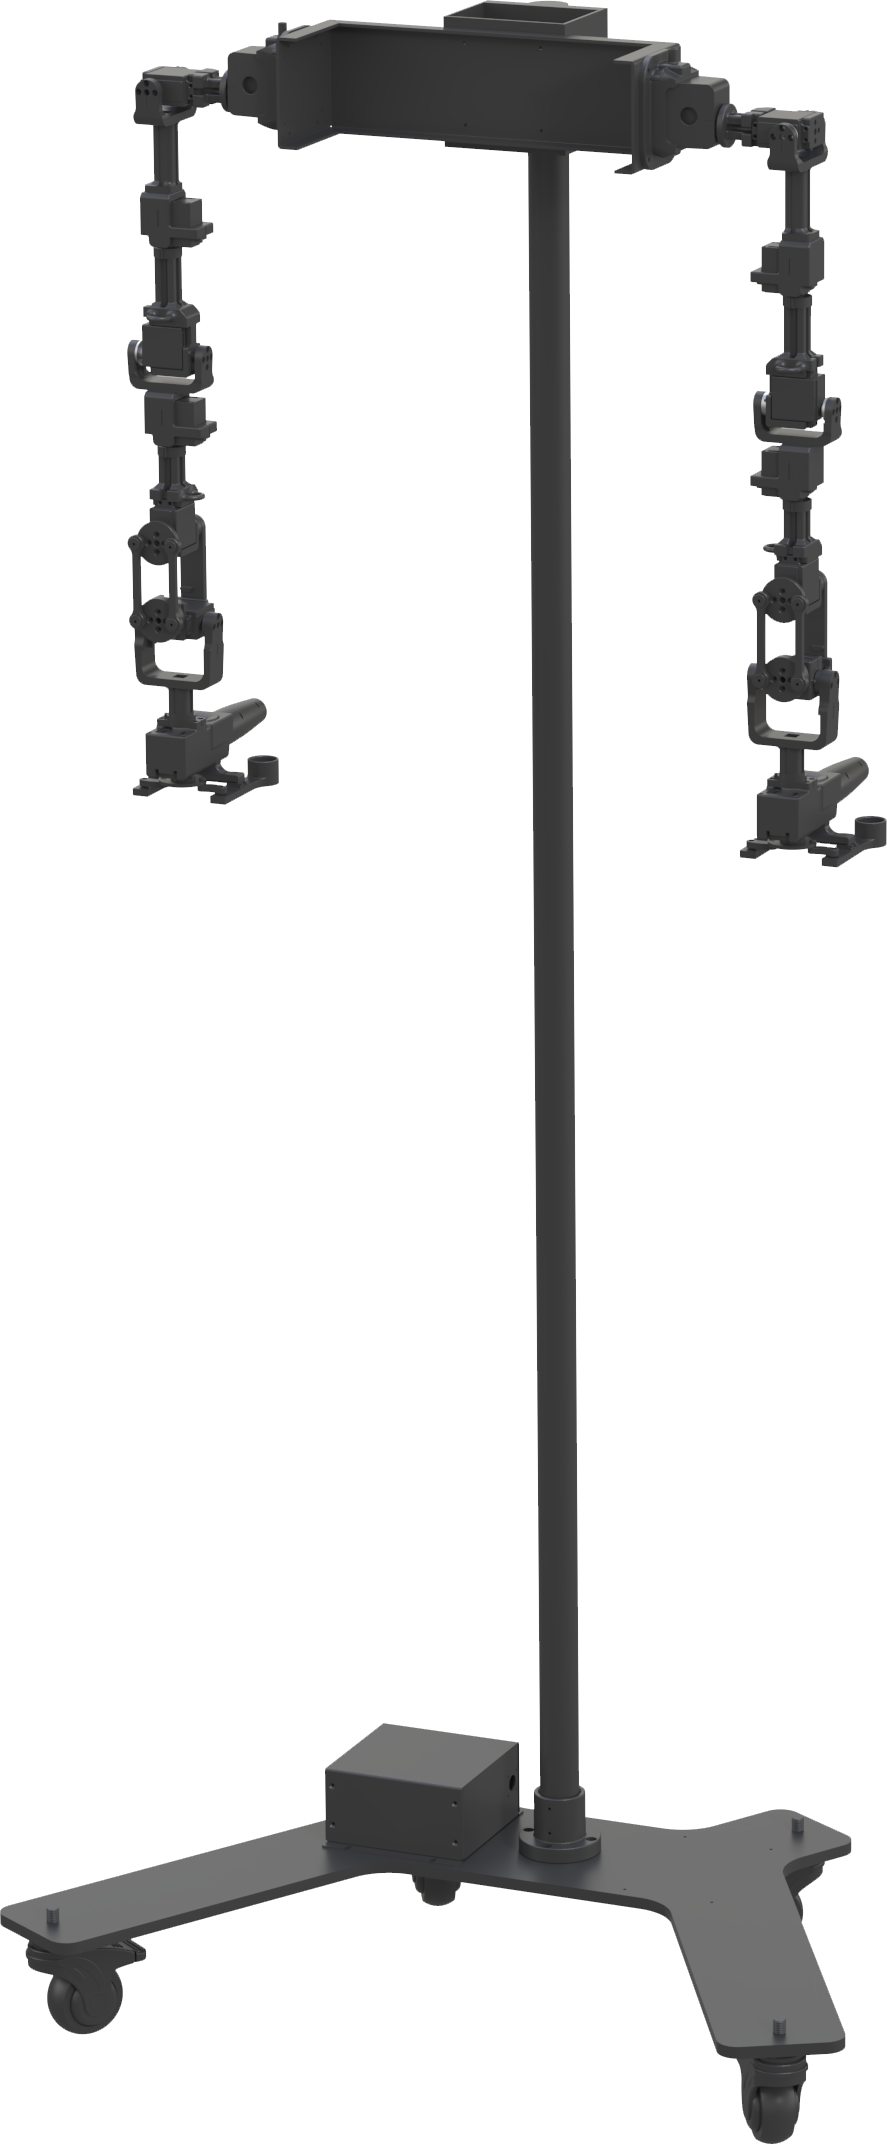
显示系统用多屏或大屏,呈现多路视频、定位地图和机器人状态。控制端是主臂,方案同时写了客户端里的手柄控制与键盘控制可以切换。键盘是软件操作模式,不是本地列那只导轨式指环夹具的别名。
供电按列,不按“遥操器一律 DC24V”。GLN-RX75 与 GLN-RX71 是 DC24V,功率上限分别是 ≤200 W 和 ≤100 W。本地同构套件是 DC12V,额定 84 W。通信前两列是 RJ45;本地列是 RJ45 或 10 芯航插。工位图纸要写出所选列的电压和接头,避免用 24 伏电源去接 12 伏的本地列。
网络与现场
机器人现场要有线或质量足够的无线,保证视频和控制指令的传输。平台侧走公网或专线。内网敏感场景,方案写明可以做双网部署,把现场网络和对外网络分开。本文不给延迟毫秒数,方案没有公布统一的时延指标,合同里不要补一个未经测量的毫秒。
现场还要有充电或维护位、作业工位和安全防护区域。充电时间只有轮式人形页写了约 2 小时,那是充电不是续航。折叠款写的是约 6 小时续航。升降款没有写小时。防护区域的尺寸按所选本体的外形来画:折叠 614×552×1700 mm,升降收拢 640×450×1780 mm,轮式人形 570×465×1680 mm。
七步
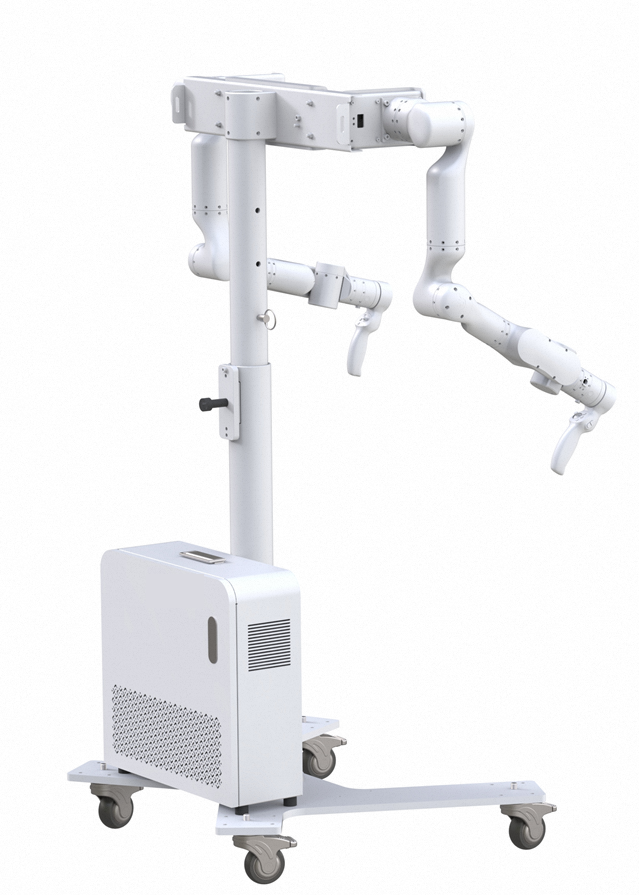
第一步,划出作业区、充电维护区和操作员工位,确认现场与主控端两边都有稳定网络。第二步,本体开箱、上电、接入现场网络,在设备管理里完成注册和授权绑定。第三步,安装所选套件,按列接通以太网和电源,布好显示,安装遥操客户端并完成账号授权。
第四步,在管理后台建立租户、用户和角色,把机器人与主控端绑在一起,配置任务规则。第五步联调:多路视频是否回来,地图是否出现,双臂是否跟随主臂。底盘或升降只测该本体产品页写了的机构。力反馈只在 GLN-RX75 或 GLN-RX71 上测,本地列不要把“无力反馈”记成故障。
第六步,下发一条测试任务,走完接收、执行、提交验收。第七步,操作员和管理员分开培训,再转入日常。方案客户端写有 SLAM 定位地图和定点导航避障。定位精度仍以本体页为准:升降款公开的是 ±10 mm / ±3°,另外两台没有这组定位数字,就不要借来写进联调记录。
继续阅读
设备页:折叠双臂、升降双臂 RMC-AIDAL、轮式人形、同构遥操套件、两指夹爪 RMG22-65。总入口是产品中心。
本文写于 2026 年 10 月 4 日,依据当月遥操系统搭建方案,并按站内产品页参数表改写后发布。与产品页冲突的数字不进入对外口径。软件平台按方案的交付范围介绍,不写成拓比制造声明,也不改写成另一家的品牌。阶段二、阶段三是演进方向,不构成已经交付的自主作业承诺。电话 +86 137 5502 0164。