
末端是否在箱内,看数量表和配置单,不看“支持”或“兼容”这两个词。推荐配置写夹爪 CTAG2F90-D ×2。标准配置数量表没有夹爪。RMG22-65 是单独的产品页。标准配置机械臂写 RM65-B-V ×2,机械臂参数表型号是 RM75-B-V。两套型号都保留,下单前锁定,不收成其中一个。支持快换、兼容某些手、推荐某型号,都不是已交付。
末端边界
夹爪自己的力、行程、负载在夹爪页分行。接到轮式升降双臂遥操本体之后,臂的额定仍然是臂的行,夹爪的 130 N 或 5 kg 包络不能写进臂的额定格子。两套 ±0.05 mm 如果同时出现,也分行,因为一个是臂的重复定位,一个是夹爪的位置重复。
本地套件上的导轨式指环夹具是主臂握持,不是从端夹爪。看到“夹具”两个字要问它长在主端还是从端。
配置单建议三行:本体型号、末端型号与数量、明确不包含的末端。第三行能防止到货争议。末端页与本体页都从产品中心进入,本体页是 /product-body-lift.html。
这一页在本维里怎么用
末端决策表三列:接口能力、本次型号、明确不含。推荐配置写夹爪 CTAG2F90-D ×2。标准配置数量表没有夹爪。RMG22-65 是单独的产品页。放进第一列。第二列必须是型号,例如 RMG22-65 或配置单上的其他型号;“快换”“灵巧手”“兼容”不能填第二列。第三列写本次不装的东西,防止装箱清单被口头补全。标准配置机械臂写 RM65-B-V ×2,机械臂参数表型号是 RM75-B-V。两套型号都保留,下单前锁定,不收成其中一个。
力、行程、负载不从本体页抄到夹爪,也不从夹爪页抄到本体。夹爪的包络 5 kg、摩擦 2 kg、130 N、65 mm 只在夹爪行。臂的额定 5 kg 只在臂行。两个 5 kg 相邻时,表头必须不同。
主臂上的导轨式指环夹具不是末端。它解决的是人怎么握住主臂。见到夹具,先问长在哪一端。长在主端,就去套件页对列;长在从端,才去夹爪页对型号。
安装之后的重复精度不要合并。臂的 ±0.05 mm 和夹爪的 ±0.05 mm 都可能出现,串联后的指尖误差页上没有给出合成公式,因此验收仍分行,不写“系统重复精度 ±0.05 mm”。系统级误差若要测,是项目测试,不是 /product-body-lift.html 的一行。
逐行核对
自由度。机械臂参数表型号 RM75-B-V 的单臂自由度是 7。产品页没有公布整机自由度,不要补成 17 或 20。这一行只说明已经被公开的关节数量和部位。它不评价智能,也不自动包含页上没有点名的腰、腿、颈或整机合计。写入动作向量时,行里有的部位才建通道;没有的部位保持空白。空白不要写成 0,因为 0 会被训练脚本当成一个真实角度。也不要把另一台设备的自由度整数填到这一行后面凑齐。主从关节的顺序如果页上没给,就标成待书面配置确认,不要自行编号。自由度不包含某只具体夹爪的型号。动作向量只为这一行点名的部位建通道,未点名的部位留空,不填 0。
负载与质量。单臂额定负载 5 kg。参数表里的 8 kg 是单臂自重。封面曾经写的双臂额定 8 kg 与参数表冲突,以参数表为准。整机约 80 kg 是整机质量。这一行的数字必须带着主语朗读:额定、自重、整机质量、包络、摩擦或夹持力。主语不同就不能并成一个数,也不能做未经页上给出的换算。现场物体更重,不能反过来改规格;规格更大,也不证明每一种抓取方式都达到那个上限。工具质量未定,不要把臂的额定写成可抓物体质量。验收表保留原单位。臂的额定与夹爪的包络、摩擦、夹持力分行验收。验收时先读主语再读数字,主语不一致就分成两行。
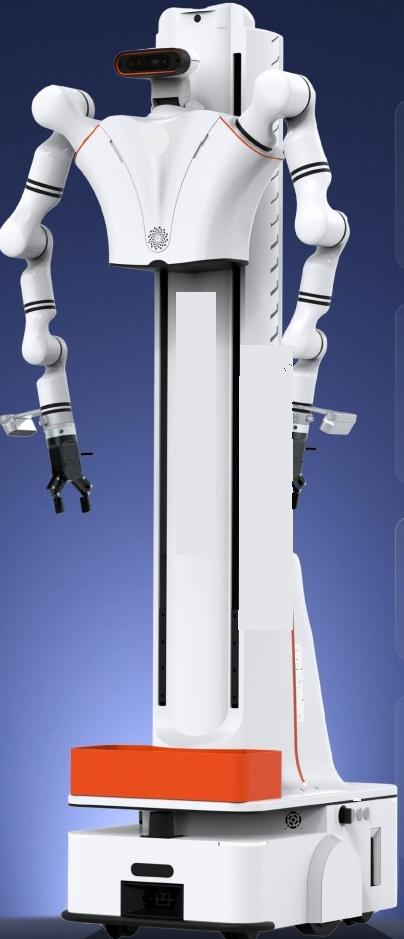
外形与尺度。型号 RMC-AIDAL。收拢尺寸 640 × 450 × 1780 mm。底盘 640 × 450 × 250 mm。这一行是外形或结构尺度,用来核对门、电梯、桌面或搬运,不是操作高度,也不是臂展。不要把它和垂直范围相加。图上若画了这一行没有的突起、天线或人的站位,要单独注明那不是规格的一部分。重量若出现在邻行,不要写进尺寸句子里。夹爪外形不写进本体外形,除非本页就是夹爪。门、电梯和搬运只核对外形,不把这一行当成操作高度。
操作范围。升降行程 900 mm,垂直工作范围 0–2.4 m(表内亦写作 0–2400 mm)。单臂臂展 633 mm。单侧超出底盘 790 mm,原文该处未标单位,与同句的毫米并列,对外写作 790 mm 并保留这个说明。这一行描述手或升降能够到达的范围,定义要跟着原句:垂直工作范围、臂展、运动半径或行程,彼此不能相加,也不能改名。写了“不含末端执行器”就必须留在图注里。原文没标单位时,保留“未标单位”的说明,不要为了整齐而删掉。行程 65 mm 与臂展不是同一个长度。图注保留原句中的范围定义,以及“不含末端”或“未标单位”这些词。
运动。两轮差速,速度 1.5 m/s,爬坡 5°。定位精度 ±10 mm / ±3°。这一行描述地面或主臂怎么动。四转四驱、差速、原地旋转半径、转速,是不同机构的词,不能互相替换。公开速度是能力,不是建议的示教速度;示教可以更慢,但更慢写在实验工况里,不回写成规格。没写爬坡或定位的页面,不要从别的页面借。开合时间 2 秒不是底盘速度。示教速度可以更低,但更低写在工况里,不改这一行的公开能力。
电源。电池是磷酸铁锂 DC 48V 20Ah。2026-08-03 这份资料没有写续航小时。不要补约 6 小时,也不要改写成 48V 31Ah 或约 4 小时。这一行只保留页上出现的电气词:电压、容量、续航、充电、电流或功率。没有“小时”就写未给出续航,不要用邻页的小时数填空。充电时间不要改名叫续航。额定与最大要分列。约数保留“约”。多台设备的安时不要加总后说成某一台的电池。夹爪 24 V 与主臂 DC12V 或 DC24V 不是自动同一路电。没有出现的小时、充电或电流,保持未给出,不从邻页抄入。
感知与计算。主控 Nvidia Jetson AGX Orin 64G,另有 1T 固态硬盘。标配视觉是 D435 ×1、广角相机 ×2、语音模块 ×1。封面若写 3 路深度加 2 路广角,与清单冲突,规格跟清单。D435 行:理想测距 0.3–3 m;深度 ≤1280×720、≤90 fps;RGB 1920×1080、30 fps;视场 69°×42°;滚动快门。导航另列深度相机 ×1、IMU + 编码器 ×1、激光雷达 ×1、安全触边 ×1、超声波 ×2。这一行清点传感器、计算或通信里已经写明的项目,并保留标准、标配、可选、选配这些词。可选未勾选就不算数。封面与清单冲突时引用清单,同时不要假装封面那句不存在。头戴和手套不进入这一行。没有写出的处理器、硬盘容量或相机路数不要画进系统图。重复精度相同的两行仍然分属臂和夹爪。可选未购买的传感器不进入本次数据字典。
末端。推荐配置写夹爪 CTAG2F90-D ×2。标准配置数量表没有夹爪。RMG22-65 是单独的产品页。这一行说的是接触或握持发生在哪一端。快换、兼容、推荐,都不是箱内已有的型号。主臂上的指环夹具不是从端夹爪。力、行程和负载仍以各自的行原样保留,不因为装到某台本体上就合并成一个系统指标。未给出的法兰和协议映射,写待确认,不写即插即用。这一行不能代替型号栏。没有型号的“支持”或“兼容”不能当作已交付。
边界。标准配置机械臂写 RM65-B-V ×2,机械臂参数表型号是 RM75-B-V。两套型号都保留,下单前锁定,不收成其中一个。这一行是页上故意分开的边界:另一型号、另一列、另一张产品页,或模块化之后还要项目确认的接口。边界不是缺陷说明,是防止口头把两页买成一页。写方案时把边界抄进“本次不含”。不含的设备若后来加上,就新开配置单,不回头改旧样本的机体名。推荐夹爪与本夹爪型号不同,不能互相替换名称。边界内的设备要另下单,旧样本不要改名为已经包含它。
配置栏。推荐配置是 RM75-B-V ×2、两轮差速底盘 ×1、夹爪 CTAG2F90-D ×2。遥操选配是舵机遥操、背负式遥操、移动式遥操,不在标准配置数量表内。这一行区分标准、推荐和可选。推荐和可选不勾选就不交付。标准行与参数表行不一致时,两行都留下,并用“本次锁定”指出到底交哪一个,而不是在订单里把其中一行涂掉却不签字。价格和交期不写进这行的转述。末端行在订单里是独立一行,有数量。未勾选的推荐和可选,在订单上写成不交付。
可摘录。附件可抄:RMC-AIDAL;640×450×1780 mm;约 80 kg;升降 900 mm;垂直 0–2.4 m;臂展 633 mm;额定 5 kg;自重 8 kg;重复定位精度 ±0.05 mm;差速 1.5 m/s;爬坡 5°;定位 ±10 mm / ±3°;Orin 64G + 1T SSD;磷酸铁锂 DC 48V 20Ah,未给小时。这一行是可以贴进附件的类型:带主语、带单位、能在产品页指回原句。贴的时候保留约、不含、未给出、选配、推荐。不要换算后只留结果。同一数字若在两页含义不同,附件里写成两行。测试协议不要混进规格摘录。附件末端段至少包含型号或明确的不含。贴进附件时连同约、不含、选配这些词一起贴。
不要写。不要写整机 17 自由度,不要写 650×512×1700 mm、约 120 kg、举升 0.3 m、垂直 0–2.1 m、速度 0.1–1.0 m/s。不要把 8 kg 写成额定负载。不要写续航小时。这一行是审校用的否定句。它不描述设备能做什么,只阻止把邻页的小时、自由度、负载主语或封面口号写进来。命中否定句就改回产品页原句,不解释为差不多。外部论文的成功率和未在本站公开的小时总数同样不要写进来。禁止写标配已含主臂和夹爪。稿件检索命中否定句,就改回产品页原句。
| 项目 | 本页公开口径 |
|---|---|
| 自由度 | 机械臂参数表型号 RM75-B-V 的单臂自由度是 7。产品页没有公布整机自由度,不要补成 17 或 20。 |
| 负载与质量 | 单臂额定负载 5 kg。参数表里的 8 kg 是单臂自重。封面曾经写的双臂额定 8 kg 与参数表冲突,以参数表为准。整机约 80 kg 是整机质量。 |
| 外形与尺度 | 型号 RMC-AIDAL。收拢尺寸 640 × 450 × 1780 mm。底盘 640 × 450 × 250 mm。 |
| 操作范围 | 升降行程 900 mm,垂直工作范围 0–2.4 m(表内亦写作 0–2400 mm)。单臂臂展 633 mm。单侧超出底盘 790 mm,原文该处未标单位,与同句的毫米并列,对外写作 790 mm 并保留这个说明。 |
| 运动 | 两轮差速,速度 1.5 m/s,爬坡 5°。定位精度 ±10 mm / ±3°。 |
| 电源 | 电池是磷酸铁锂 DC 48V 20Ah。2026-08-03 这份资料没有写续航小时。不要补约 6 小时,也不要改写成 48V 31Ah 或约 4 小时。 |
| 感知与计算 | 主控 Nvidia Jetson AGX Orin 64G,另有 1T 固态硬盘。标配视觉是 D435 ×1、广角相机 ×2、语音模块 ×1。封面若写 3 路深度加 2 路广角,与清单冲突,规格跟清单。D435 行:理想测距 0.3–3 m;深度 ≤1280×720、≤90 fps;RGB 1920×1080、30 fps;视场 69°×42°;滚动快门。导航另列深度相机 ×1、IMU + 编码器 ×1、激光雷达 ×1、安全触边 ×1、超声波 ×2。 |
| 末端 | 推荐配置写夹爪 CTAG2F90-D ×2。标准配置数量表没有夹爪。RMG22-65 是单独的产品页。 |
| 边界 | 标准配置机械臂写 RM65-B-V ×2,机械臂参数表型号是 RM75-B-V。两套型号都保留,下单前锁定,不收成其中一个。 |
| 配置栏 | 推荐配置是 RM75-B-V ×2、两轮差速底盘 ×1、夹爪 CTAG2F90-D ×2。遥操选配是舵机遥操、背负式遥操、移动式遥操,不在标准配置数量表内。 |
| 可摘录 | 附件可抄:RMC-AIDAL;640×450×1780 mm;约 80 kg;升降 900 mm;垂直 0–2.4 m;臂展 633 mm;额定 5 kg;自重 8 kg;重复定位精度 ±0.05 mm;差速 1.5 m/s;爬坡 5°;定位 ±10 mm / ±3°;Orin 64G + 1T SSD;磷酸铁锂 DC 48V 20Ah,未给小时。 |
| 不要写 | 不要写整机 17 自由度,不要写 650×512×1700 mm、约 120 kg、举升 0.3 m、垂直 0–2.1 m、速度 0.1–1.0 m/s。不要把 8 kg 写成额定负载。不要写续航小时。 |
和公开方法、邻页的关系
末端是执行接触的那一段,经常被误写成“本体已经包含”。快换接口表示可以换装,不等于箱子里有某一只夹爪或某一只五指手。交付以配置单为准。
折叠款写末端支持两指夹爪或五指手快换。轮式人形写上半身模块化。升降款标准数量表里没有夹爪;CTAG2F90-D 两只是推荐项。两指夹爪 RMG22-65 是单独的产品页,包络 5 千克、摩擦建议 2 千克、130 牛、行程 65 毫米、自重 745 克、开合 2 秒、重复精度 ±0.05 毫米、RS485 / Modbus-RTU。把这些数字写进本体的标准配置,是错的,除非订单写了这一行。
夹爪的重复精度和臂的重复精度也不是同一个数。升降款推荐臂表的重复定位精度是 ±0.05 毫米,RMG22-65 的重复精度也是 ±0.05 毫米,数字相同仍然要分属两行,因为误差来源不同,串联之后不是简单地只保留一个。
这一篇划清:该产品标准交付含不含末端,推荐项怎么写,单独夹爪页的数字何时才能出现。
交给同事之前
末端装箱清单一式两份。一份写本次型号和数量,一份写明确不含的手或夹爪。两份都签字。快换接口的照片不能代替型号行。夹爪参数标签与臂的额定标签分贴两侧。指环夹具若在主臂上,标签写“主端握持”,避免库房把它当成从端备件。安装后不新增“系统重复精度”这一规格行;若项目要测指尖误差,测的是项目,标签仍保持两行原精度。库房货位按主端握持、从端夹爪、未指定接口三类分开。未指定接口的快换件不发给采集组。发给采集组的夹爪必须带型号标签。型号标签与装箱单不一致就退回,不在现场用记号笔改标签。两套精度标签如果数字相同,仍用不同的标题:臂的重复定位、夹爪的位置重复。标题丢失的标签作废。
第一,装箱单分已含和未含两份。
第二,照片不代替型号。
第三,主端夹具和从端夹爪分货位。
第四,标签与装箱单不一致就退回。
第五,两套精度即使数字相同也用不同标题。
第六,不新增系统重复精度这一规格。
继续阅读
- 01 任务边界
- 02 规格口径
- 03 自由度
- 04 负载与自重
- 05 工作空间
- 06 移动方式
- 07 感知与计算
- 08 电源口径
- 09 数据记录
- 10 时间对齐
- 11 末端边界
- 12 场地约束
- 13 配置单
- 14 三台对照
- 15 文献位置
- 16 主从工位
- 17 可验收句子
- 18 禁止混写
- 19 现场部署
- 20 评估路径
本文写于 2026 年 10 月 3 日,供选型与规格核对使用。设备参数以产品页表格为准,不构成供货承诺。外部论文只说明行业里的问题提法,其成功率、数据规模属于原作者实验,不是拓比实测。电话 +86 137 5502 0164。