
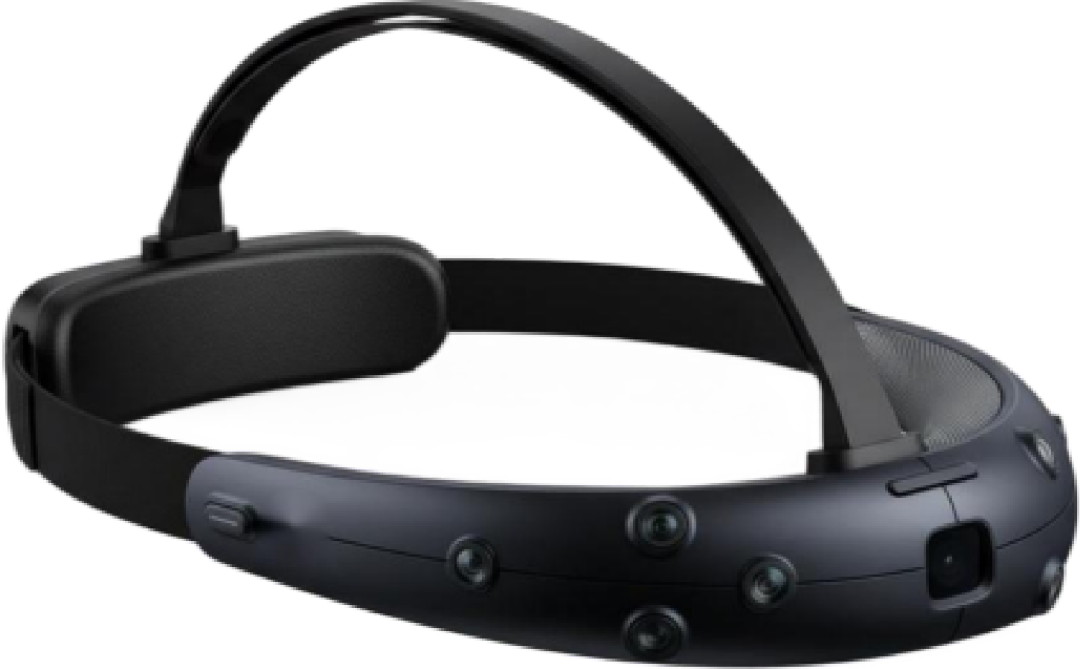
面向中轻量具身智能数据采集场景的多模态感知设备,将第一人称视角与全身关节运动融合同步,为机器人训练提供高质量、可溯源的多模态 Ego 数据。
USE SCENARIOS
头戴视角与全身动作同步回传,操作者远程完成复杂任务演示,快速积累高质量遥操作数据。
4 节点动捕模块覆盖肩肘腕腰,精准记录人体全身姿态,为人形机器人模仿学习提供真值。
视觉 + IMU + 动捕多模态融合,一次采集即可支撑导航、操作、交互等多任务模型训练。
MULTI-MODAL DATA
E8-八目摄像头具身采集设备将头戴相机视角与全身运动信息在同一时间轴上融合,为具身智能训练提供完整的 Ego-centric 数据闭环。
真实还原操作者所见,获取 Ego 视觉流
4 节点动捕模块覆盖四肢关键关节
硬件时间同步 < 1ms,保障多源数据一致性
输出结构化训练数据,直接用于策略学习
MOTION CAPTURE MODULE
可搭配 4 个全身动捕模块,实现头戴视角与全身关节运动同步数据采集。
精准捕捉手臂与腿部运动,构建完整人体姿态
视觉与运动数据在同一时间轴上严格对齐
柔性固定设计,减少穿戴负担,适合长时采集任务
从数据采集到模型训练,端到端赋能具身智能
轻量佩戴节点示意
肩 / 肘 / 腕 / 腰四点覆盖,与头戴主机硬同步采集。
动捕模块与 E8-八目摄像头具身采集设备通过硬件时间同步协议深度耦合,开机即用,无需复杂标定。采集所得多模态数据经 Ego Vision 控制台导出为统一时间戳格式,可直接进入客户的训练管线。
即戴即采
快速部署
平台对接
一站式训练
TECHNICAL SPECIFICATIONS
| 形态 | 头戴式 + 可拆卸全身动捕模块 |
| 动捕节点 | 4 节点(肩/肘/腕/腰可选) |
| 同步 | 微秒级时间同步 |
| 数据融合 | 视觉 + IMU + 动捕多模态 |
| 目标场景 | 人形机器人训练、双臂操作 |
| 续航 | 4–6 小时(视模块配置) |
| 重量 | 约 300–350g(含动捕模块) |
| 存储 | 256GB+ |