单目广角视角
资料规格为 1280×1024、30/60fps;垂直 148°、水平 174°、对角 200° FOV,覆盖近距操作范围。
PRODUCT OVERVIEW & CORE FUNCTIONS
腕部相机并不替代头戴设备,而是为末端操作补充更接近手、夹爪和工具的可见信息。它可独立采集,也可与 E6/E2 组合使用;组合方式、时钟输入与外设连接需在具体项目中确认。
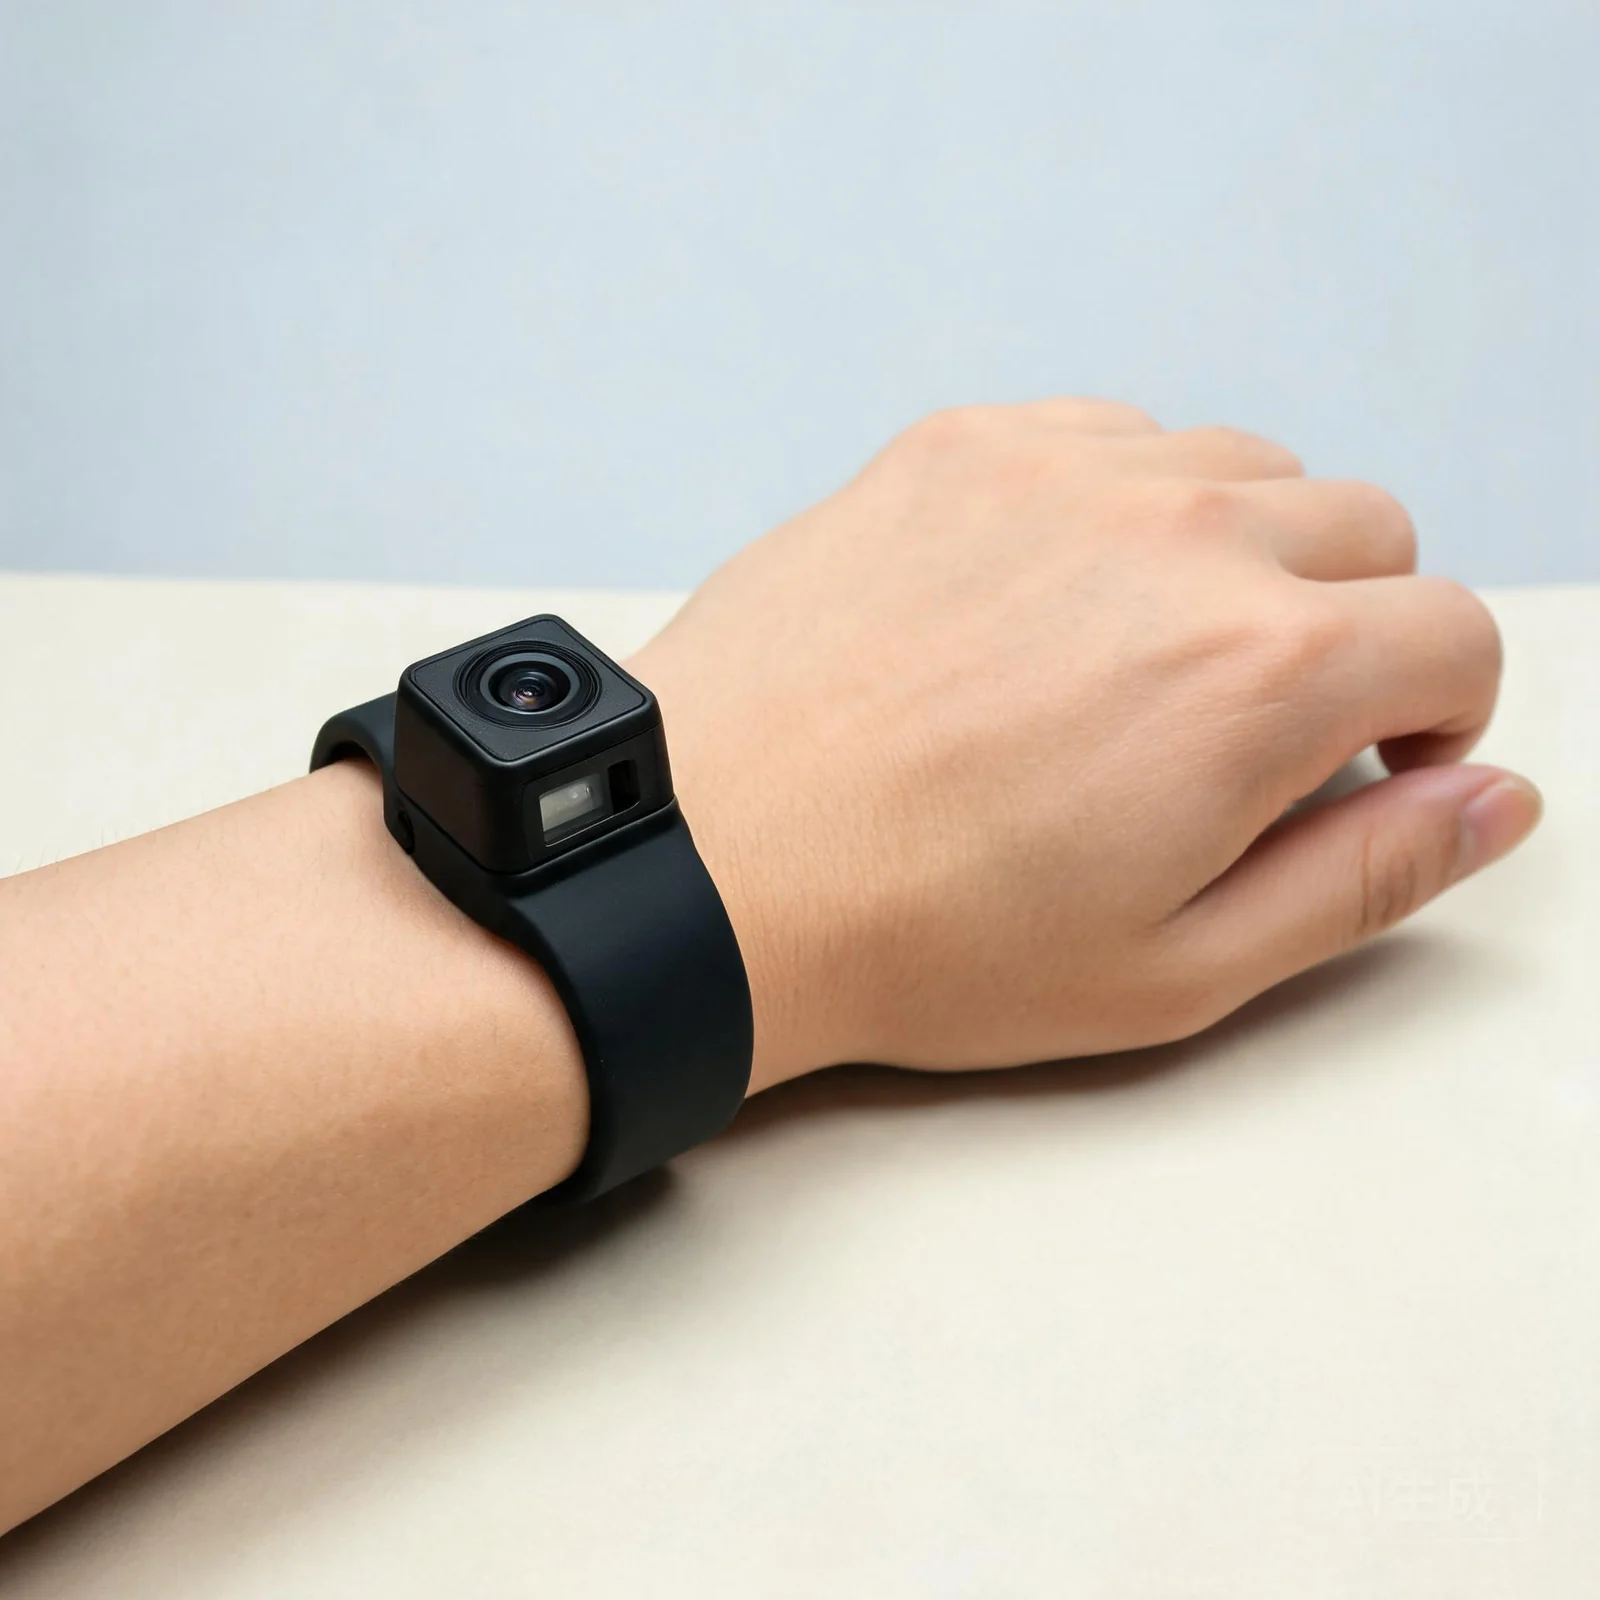
资料规格为 1280×1024、30/60fps;垂直 148°、水平 174°、对角 200° FOV,覆盖近距操作范围。
资料记录景深为 7.2cm 至无穷远。实际清晰范围受镜头、安装、光照和目标材质影响。
内置 IMU(指标以版本资料为准);支持 MP4/H.265 视频、IMU、参数和音频数据。
支持 2.4G、BLE、红外定位灯与夹爪/手套等外部感知设备扩展;接口、协议与固件版本按项目确认。
USE SCENARIOS
腕部相机适用于末端动作细节决定任务成败的场景。是否独立采集、是否与 E6/E2 组合、是否需要红外定位灯与夹爪扩展,在方案阶段逐项确认。
近距离记录指尖、夹爪与物料的接触过程,补充头戴视角被手部遮挡的盲区,为模仿学习保留关键动作上下文。
配合手套追踪等外部感知设备,可记录灵巧操作中的手部姿态与工具交互;同步精度资料为小于 1ms,按组合方案确认。
面向装配、拧紧、插接、质检等精细作业,在靠近工具端的位置采集操作画面与音频。
头戴设备提供全局动作、腕部相机提供末端细节;接入主机时间同步后,两端数据可在一个时间基准下对齐。
WHO IT SERVES
腕部相机适合以末端操作数据为主要研究或生产对象的团队,通常与头戴采集设备共同构成完整方案;是否符合任务,可在一次组合技术评估中确定。
以抓取、插拔、工具使用为研究对象的团队,需要把末端视觉与手部动作纳入训练数据;通常与 E6/E2 头戴设备组合。
末端视角 · 可组合需要同时记录全局与局部操作细节、并希望数据格式开放可核验的采集项目,可将腕部相机作为标准化数据节点批量配置。
接口全开 · 批量研究人机交互、夹爪与软体操作等方向的实验室,需要轻量、可扩展、支持外部感知接入的末端采集单元。
可定制 · 外设扩展WHY WRIST CAMERA & DATA BOUNDARY
资料记录腕部相机于 2026 年 7 月提供样机、8 月计划量产。页面将计划状态、组合能力和未验证能力分开披露,避免把一个外设节点表述为完整的独立感知系统。
整机重量资料约 100g,作为腕部节点长期佩戴负担低,不干扰末端操作。
对角 FOV 200°(垂直 148° / 水平 174°),近至 7.2cm 的景深覆盖抓取与工具操作范围。
连 E6/E2 时输出主机同步信息(PPS+UART TX),独立使用时支持 PPS+UART RX/TX;外设同步精度资料小于 1ms。
支持 2.4G、BLE 与红外定位灯,可扩展接入夹爪、手套追踪等外部感知设备。
DATA & PROJECT READINESS
设备观测不自动等于机器人动作标签。应先确认数据字段、时间戳、坐标系、目标动作空间及数据质量,再验证转换和训练流程。Device observations are not automatically robot-action labels. Validate fields, timestamps, coordinate frames, target action space and quality before conversion and training.
请提交任务、数量和计划交付时间,书面确认设备版本、固件、配件、支持范围和验收方法。历史样机或量产计划不等于当前现货。Provide the task, quantity and delivery window. Confirm the version, firmware, accessories, support and acceptance method in writing. Historical production plans do not confirm current stock.
同时启动不等于时钟同步。组合方案应确认时钟源、接口、时间戳定义、误差统计和掉帧处理;单机指标不能代替整套系统验收。Starting together is not clock synchronization. Confirm clock source, interfaces, timestamp definitions, error statistics and dropped-frame handling for the complete system.