导语。灵巧手遥操作要的不是一段好看的手势动画,而是操作者手指在空间中的位置和姿态,以及这组量和机器人手关节之间一份单独确认的映射。Formotion Glove G7 放在拓比产品中心里,承担的就是前一半:Forsense 制造的磁惯融合手套,规格书写明指尖空间追踪。映射、控制器和具体机器人型号不默认包含。
设备到底由什么组成
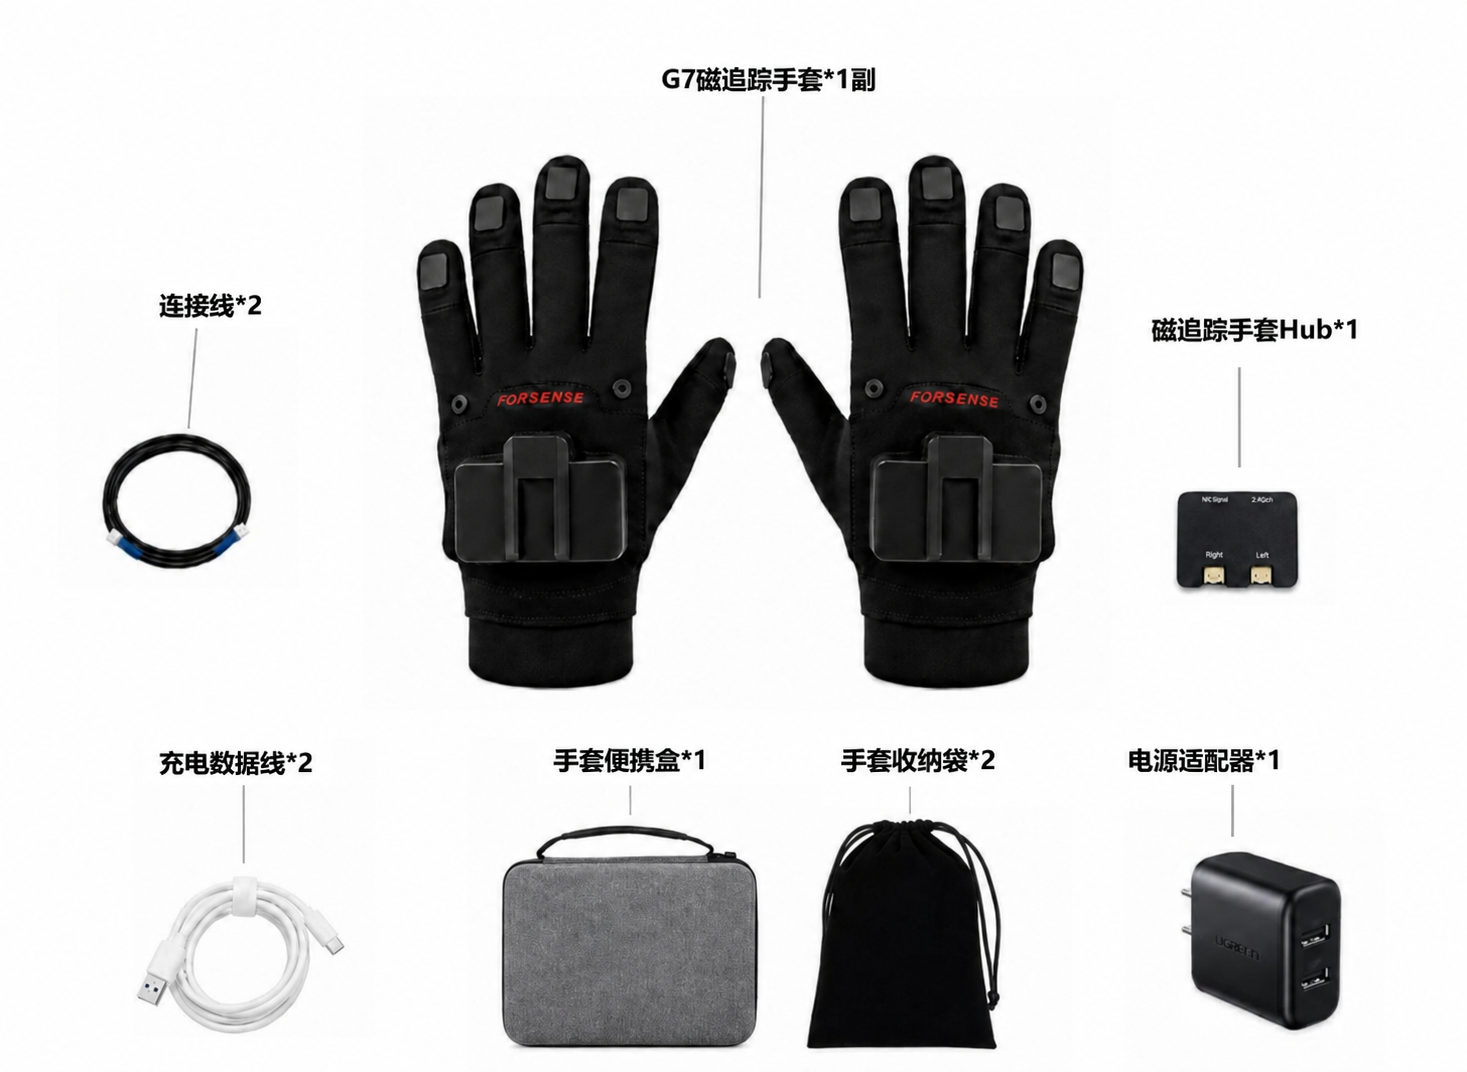
按站内规格书,单手标配是一套传感器:5 个指尖磁惯混合模块(EMF 加 IMU),以及 1 个手背 IMU。手背主控是处理单元,自带 1 个 IMU。手套本体是磁追踪 G7 专用手套。左右手通过磁追踪 G7-Hub 汇聚,Hub 同时完成供电、通信汇聚和双手同步。连接线(1 米)连接主控和 Hub,数据线(1 米)负责通讯与供电。收纳盒、合格证、电子版快速指南、5 伏 3.4 安电源适配器和收纳袋都在标配清单里。选配另列:无线模块、带绑带和线束的小臂模块、TTL 转 USB-C 模块、无线接收器。
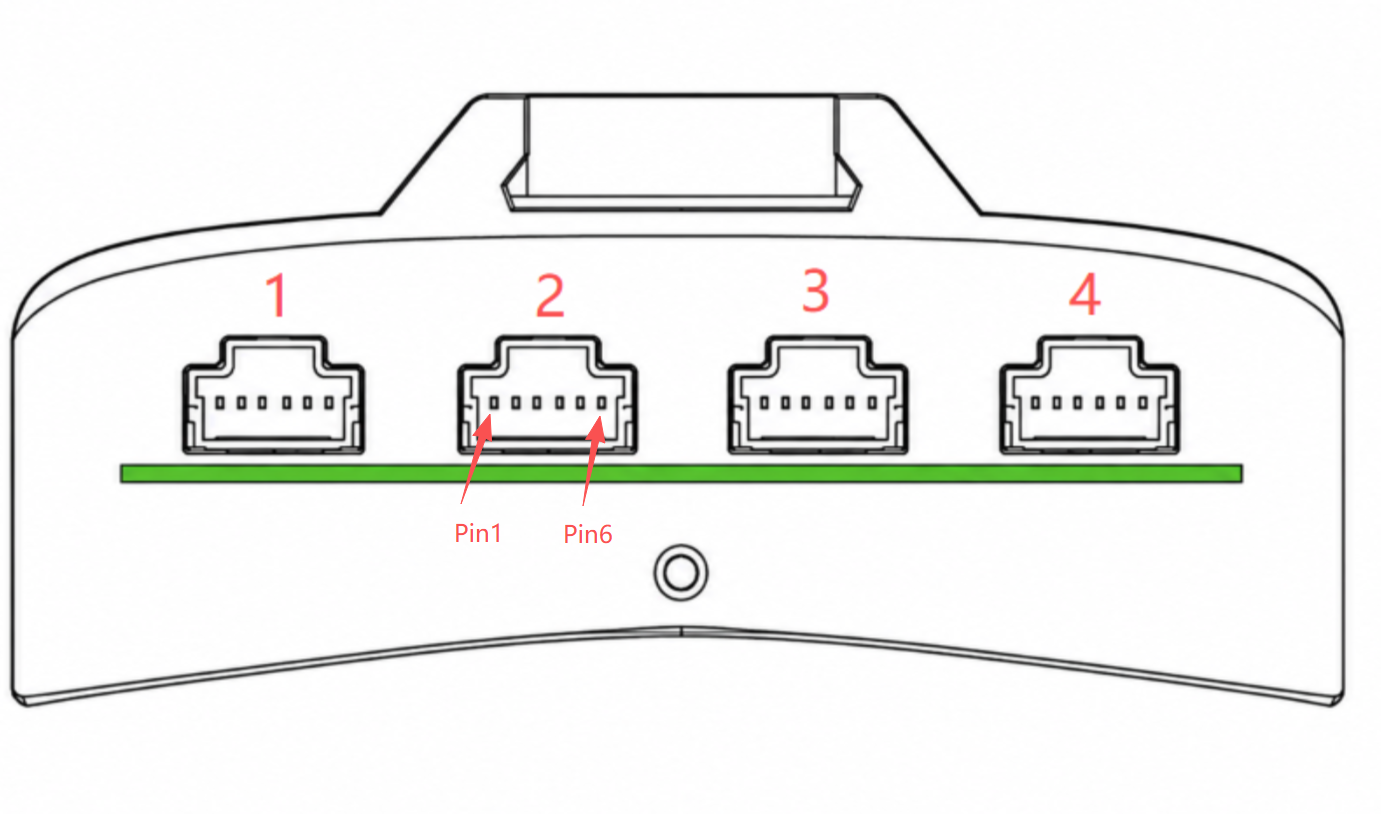
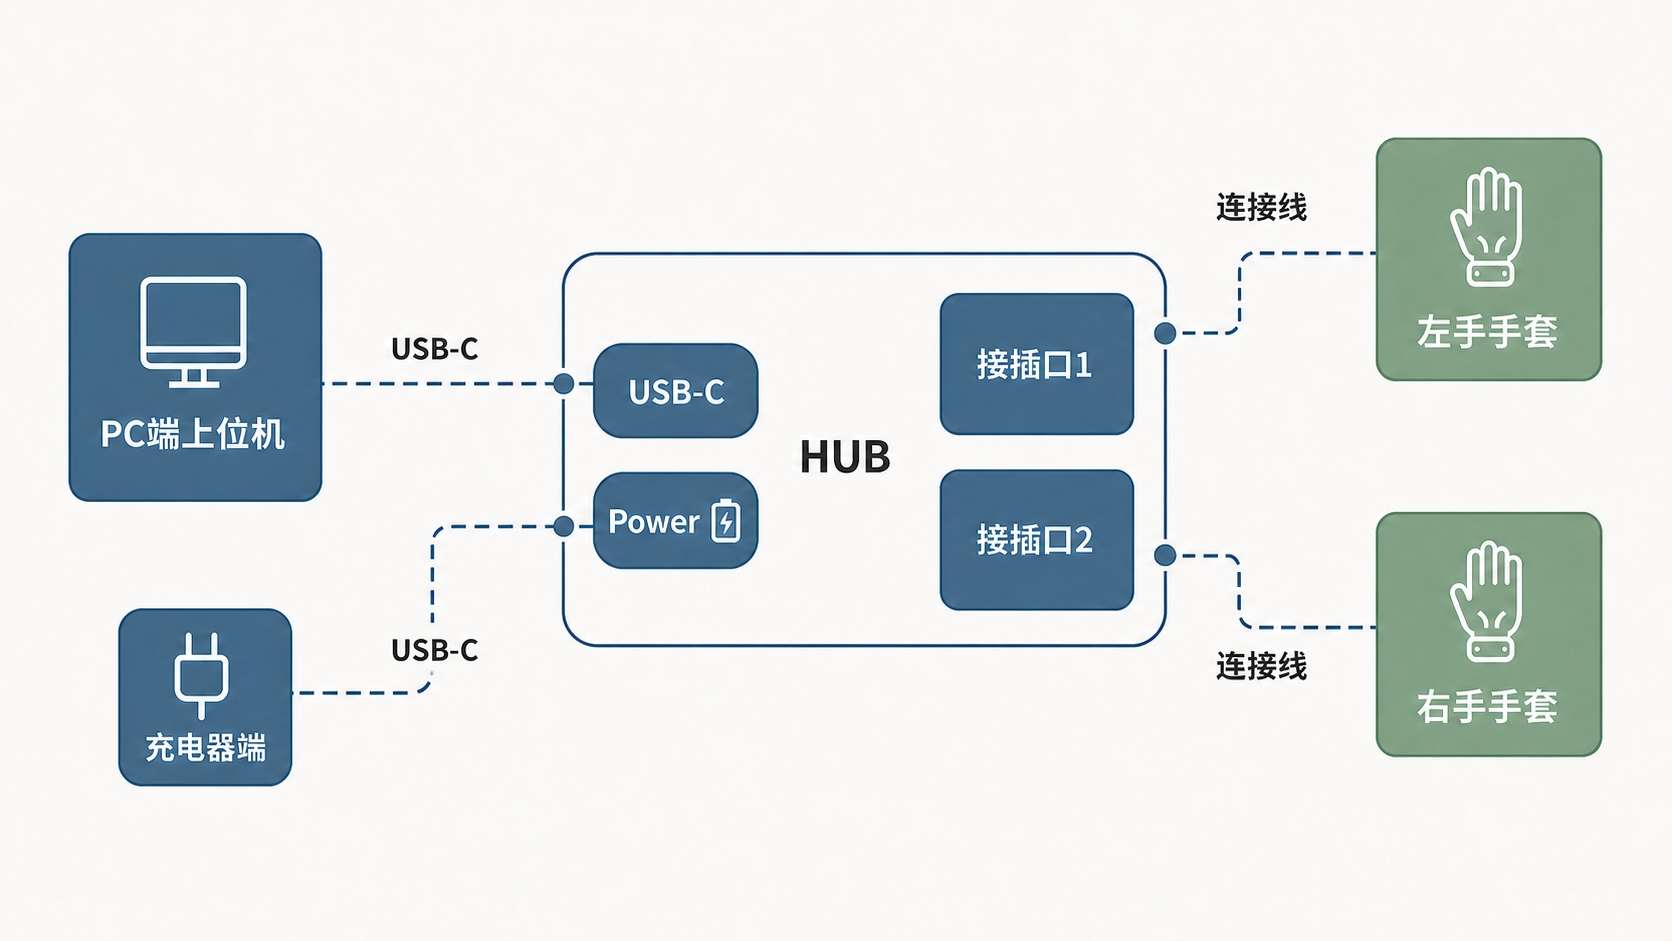
这套结构决定了部署画面。有线方案的中心是 Hub,不是手套自己插上一根 USB 就结束。左右手套先回到 Hub,再由 Hub 的 USB-C 取电。电压范围 4.6 到 5.5 伏,电流规格 300 毫安。有线通信是 CANFD 或 UART,UART 可以转到 485、232、422 或 USB。接口 1 到 4 的针脚里,GPIO1 和 GPIO2 是功能预留,Pin 定义以规格书图为准:CAN 用 CAN_L / CAN_H,三路 UART 分别是 TX/RX。把“我们有串口”写成招标附件之前,应该先打开站内规格书核对是哪一路。
指尖空间位置为什么是遥操作的输入,而不是机器人的动作
对指、捏取和抓握里,决策往往发生在指尖之间的相对位置,而不只是五根手指弯了多少度。惯性手套可以稳定地给出姿态变化,但绝对空间点需要另一套观测。G7 用 EMF 接收模块加 IMU 做这件事。规格书写的是:标配 5 个 EMF 接收模块;位置精度 2 毫米;姿态精度 3 度。产品页同时写明,2 毫米是厂家位置精度规格,不等于机器人末端精度。这句话必须跟进每一份方案,因为买方的机械负责人听到“2 毫米”时,默认想的是夹爪或灵巧手指尖最终落在工件上的误差。
从人手到机器人手,中间至少还有三层。第一层是手套输出的坐标系、单位和左右手约定。第二层是目标手的自由度、关节顺序和限位。第三层是控制接口和安全停机。RealDexUMI 在 2026 年的论文里选择把手套做成与机器人手同构的指令器,就是为了拿掉第二层里的一部分重映射。G7 不是那种同构指令器。它记录的是人手上的磁惯测点。要不要、以及如何重映射到某一型灵巧手,属于项目开发,不属于手套开箱项。T-Rex 公开材料里,Manus 手套加 VIVE 追踪器驱动的是 Sharpa Wave 灵巧手,数据包里同时还有指尖触觉。那个系统证明“手套可以位于遥操作环路里”,不能证明任意磁惯手套已经包含触觉和某一型号的控制器。
延迟和采样率要按定义引用
G7 的性能参数写的是端到端延迟:有线小于 20 毫秒,无线小于 30 毫秒;传感器采样率 120 Hz。端到端指的是规格书给出的整链路口径,不是传感器芯片的内部节拍,也不是机器人关节最终跟上人手的时间。无线路径依赖选配无线模块,其自身规格是功耗 1.7 瓦、续航大于 3.5 小时、重量 65 克、尺寸 44.7 × 63.3 × 28 毫米、通信距离 10 米。没有选配无线时,不要把“无线小于 30 毫秒”写进该配置的验收项。
和 2026 年公开数据比,120 Hz 是一个需要解释的数字。TactiDex 把运动学和位姿对齐放在约 120 Hz;T-Rex 的数据包许多模态按 30 Hz 对齐,底层控制另有 300 Hz 线程;墨现科技 2026 年 9 月的公开报道也把 120 Hz 用作触觉与位姿同步采样的宣传口径。这些系统的 120 Hz 不等于 G7 的 120 Hz,因为传感器、同步方式和有没有触觉都不一样。可以比较的是:买方现在会把采样率写进数据协议。G7 能承诺的是规格书上的传感器采样 120 Hz。它不能代替你和相机、机器人控制器之间另做的时间对齐。
IMU 侧同样要原文引用。手指传感器类型是 6DOF 惯性传感器,陀螺量程 ±4000 dps,加表量程 ±8 g。大量程适合快速屈伸,不自动等于慢速精细动作的噪声表现更好。噪声、温漂和磁干扰要在目标工位测,规格书给出的是量程而不是你的工位信噪比。
磁环境、佩戴和灯语,决定这套设备能不能天天用
磁追踪的优势是在合适环境里给出空间点,代价是工位里的铁磁材料和双手过近都要评估。规格书的灯语把一种正常状态单独列出:双手距离较近时的磁避让,绿灯常亮,优先级记为 8。更高优先级包括固件升级(蓝灯快闪)、硬件故障(红灯常亮)、严重警告(红灯慢闪)、普通警告(红灯快闪)、启动初始化(蓝灯慢闪)、左右手同步有效且正常(绿灯常亮),以及单只手套正常工作(蓝灯常亮)。现场操作员应该先认灯,再怀疑算法。否则一次磁避让会被记成“数据坏了”,一整段示教作废。
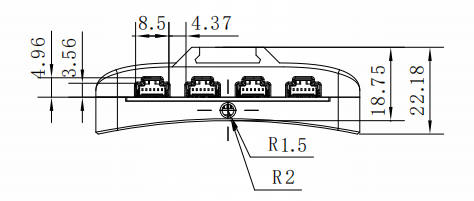
工作温度 0 到 40 摄氏度,湿度 20% 到 80%。织物尺码只有 M、L、XL。采集员手长落在尺码缝上时,应先试样,而不是按服装码估算。小臂模块是选配,用来增加小臂节点,它不改变“标配已经包含小臂”这个错误印象。TTL 转 USB-C 也是选配,用于外接线束供电和传输。
和 2026 年触觉手套并排时,G7 应该主动说出自己不测力
2026 年 8 月到 9 月,途见、超维、福莱新材和墨现的公开信息都在补“只知道手指怎么弯、不知道抓没抓稳”这件事。福莱在 9 月 15 日的研讨里把这个缺口说得很直接:运动捕捉看不到接触形态、稳固程度和滑移。超维的 HSG-M1 甚至设计成绑在既有动捕手套外面。对拓比的客户,这意味着 G7 的空间点仍然有用,但不能被包装成触觉数据手套。规格书没有触觉阵列、没有接触力、没有力反馈。若任务需要这些,评估单应把触觉传感器或带触觉的灵巧手写成另一行,并单独讨论它和 G7 时间戳如何对齐。
这样写不会减少合格客户,只会减少错误客户。需要指尖空间位置、又能评估磁环境和有线拓扑的实验室与遥操作团队,看到边界后会继续往下看 Hub 和针脚。只想买“能感知滑移的手套”的团队,会在这一节离开,改去找触觉方案。产品推介的专业程度,就体现在你肯在长文里把人送走。
一套可以拿去约评估的最小清单
把下面几项写进给拓比的评估邮件,回复会比“想了解一下手套”快得多:左右手还是单手;操作员手长和掌围,或直接指定 M / L / XL;工位是有线 Hub 还是必须无线;无线如果需要,是否同时要小臂节点;目标机器人手的型号、自由度、关节顺序、限位和通信协议;是否与 E6 或 E2 同时采集;是否还需要接触力。拓比能在设备层确认的,是 G7 规格书里的组成、采样、延迟口径、空间规格、电气接口和尺码。机器人重映射、联合同步和触觉,按项目报价,不随手套默认赠送。
价格、交期、借测和保修以下单前书面确认为准。规格书上的 2 毫米、3 度、120 Hz 和小于 20 / 30 毫秒,是验收时要对照的厂家规格,不是营销部门可以再放大的形容词。下一步打开 G7 产品页核对边界,或回到产品中心和 G2-L 做一次任务对照。
把一次遥操作采集拆成可复盘的四十分钟
假设实验室要采集“捏起小零件再放到托盘”的双手演示,操作员手长落在 L 码。开场前五分钟只做硬件:确认左右手套、两根连接线、两根数据线、Hub 和电源适配器都在标配里,无线模块没有被误装进这条有线基线。主控灯语应离开初始化的蓝灯慢闪,进入左右手同步有效的绿灯常亮。如果双手靠得很近,绿灯常亮也可能是磁避让,这是规格书列出的正常状态,记录员要在笔记里写“避让”而不是“故障”,否则事后无法区分几何上的近距操作和设备异常。
接下来十分钟做坐标和基线,不急着连机器人。先在空台上做三次对指和三次张开,检查 120 Hz 采样是否连续、左右手时间戳是否都在、指尖位置是否在 2 毫米规格所对应的重复性讨论范围内。这里仍不要把 2 毫米抄成机器人精度。然后才接入目标手的映射程序。映射若把拇指方向反了,应记成项目软件问题,不能回写成手套规格失败。有线端到端小于 20 毫秒只说明手套链路的规格口径,操作者感觉到的“跟手”还包含映射计算、机器人通信和机械滞后。
再花十五分钟采有效段和失败段。2026 年的触觉中训练工作反复强调基元覆盖,而不是只留成功长视频。对 G7 同样适用:滑出指尖、捏太浅、双手过近触发避让,都是应保留的样本,并在标签里写明原因。最后十分钟导出,核对文件里有没有左右手标识、单位、姿态表示和缺失标记。缺任何一项,这段数据就还不能进训练盘。全程不需要宣称手套看见了接触力。若研究员临时想知道捏力,正确动作是停下来把触觉列为下一期设备,而不是在笔记里估一个力。
方案页上建议保留的原句
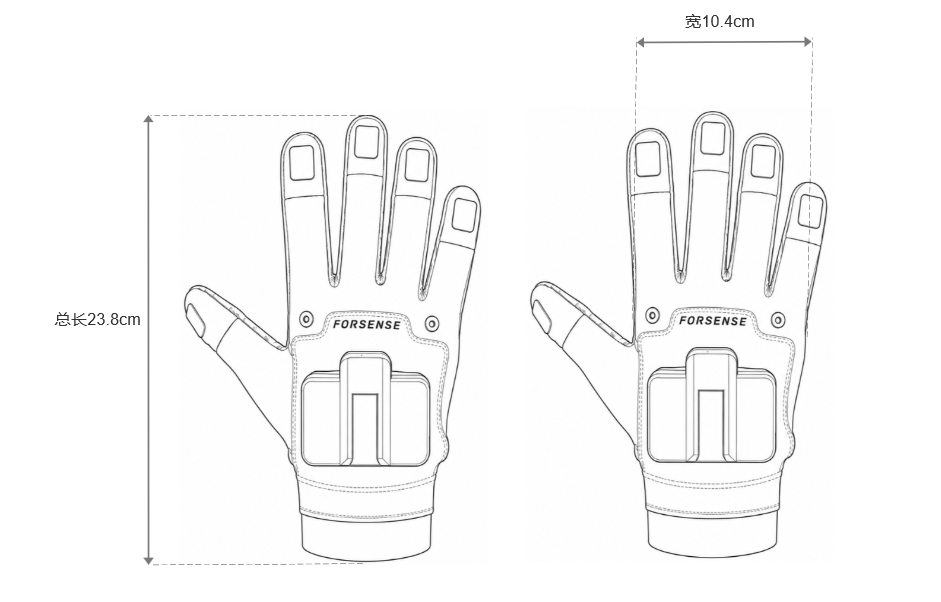
对外介绍 G7 时,建议直接使用这些可回溯原句。其一,Formotion Glove G7 是面向专业级手部动作采集的磁惯设备,适用于高精度灵巧手遥操作和专业数据采集的输入侧。其二,端到端延迟有线小于 20 毫秒、无线小于 30 毫秒,传感器采样 120 Hz。其三,位置 2 毫米、姿态 3 度是厂家空间定位规格。其四,单只 115 克 ± 5 克,尺码 M、L、XL,标品 L。其五,制造为 Forsense,拓比提供选型、与 E6 / E2 的组合评估和交付对接。其六,触觉、具体机器人适配和与相机的硬件同步不在默认交付内。六句都指向产品页或站内规格书,读者可以离开这篇推介去核对,这是 2026 年内容获客里比形容词更有用的信任结构。
和只买机器人原厂遥操作套件的差别
原厂套件通常把手套、映射和某一型手绑成闭包,优点是演示快,缺点是数据出了那套手就很难复用。G7 放在拓比产品中心,走的是相反的产品定义:先把人手空间运动采清楚,再按项目确认映射。这对同时评估两型灵巧手的团队更合适,因为同一批指尖轨迹可以讨论两种关节顺序,而不是被第一家原厂的坐标系锁死。代价也要说在前面:你不会在快递拆箱的当天下午就看到自家机器人稳定捏起零件。第一周的产出应该是一份字段说明和一段可回放的手部轨迹,第二周才谈控制。
如果预算只够先买一层,而任务又明确依赖接触,不要用 G7 的空间规格去填触觉的预算行。2026 年 10 月的公开方案已经把触觉手套、外置指套和灵巧手同构皮肤分成独立 SKU。拓比愿在评估里指出这个缺口,并继续提供 G7 作为空间层;不愿把两层写成一个价格、一种精度。
遥操作演示和遥操作数据不是同一次采购
演示要求访客在十分钟内看见机器人跟着动。数据要求第二天还能用同一坐标系复现。G7 可以服务于两者,但报价和验收不同。演示可以在映射未完成时用临时比例联调,数据则必须冻结映射版本。若客户只买了演示,合同里就不要出现“可训练数据集”的交付物。若客户买的是数据,就不要用一次成功演示代替一分钟空采和失败词表。把两次采购分开写,能避免展会线索在会后被理解成整条产线的订单。
展会本身也要控制磁环境。临时桌架、音响和相邻展台的电机都会影响磁追踪。灯语若进入避让或警告,讲解员应照规格书解释,而不是重启到灯变绿为止。解释边界的讲解,比重复“高精度”更能把会后邮件变成合格评估。这与产品页的策略相同:让对的人留下联系方式。
记录员的一分钟检查
开始录制前,记录员只回答四个是否:尺码是否按手长选定,灯语是否处于规格书中的工作状态,本次是否包含选配无线,空采一分钟的采样是否按 120 Hz 理解。四个都是,才允许进入遥操作联调。任何一个否,先排硬件和佩戴,不把问题留给机器人程序员。这分钟检查把长文收成现场动作,也让评估邮件可以附上检查结果,而不是只附上兴趣。
继续阅读与下一步
返回产品中心 查看 G7 查看 G2-L G7 规格书 G2-L 规格书
本文写于 2026 年 10 月 2 日,供选型与内容获客使用。设备参数以站内规格书和产品页为准,不构成供货承诺。外部论文与公开报道只说明行业语境,其成功率、数据集规模属于原作者实验,不是拓比实测。