HEVC 1600×1200,正好 30 Hz。标定 group 写的是 tracking。基线 65.94 mm。左右曝光起点差的 p50 是 198 微秒。针孔估算水平视场约 117°,没用畸变系数。参数表水平 FOV 为 139°,这个估算不是参数表口径。
量产在售 · 规格以订单确认文件为准
TOBI E2 / LIGHTWEIGHT BINOCULAR EGO CAPTURE
E2 轻量双目 Ego 采集设备
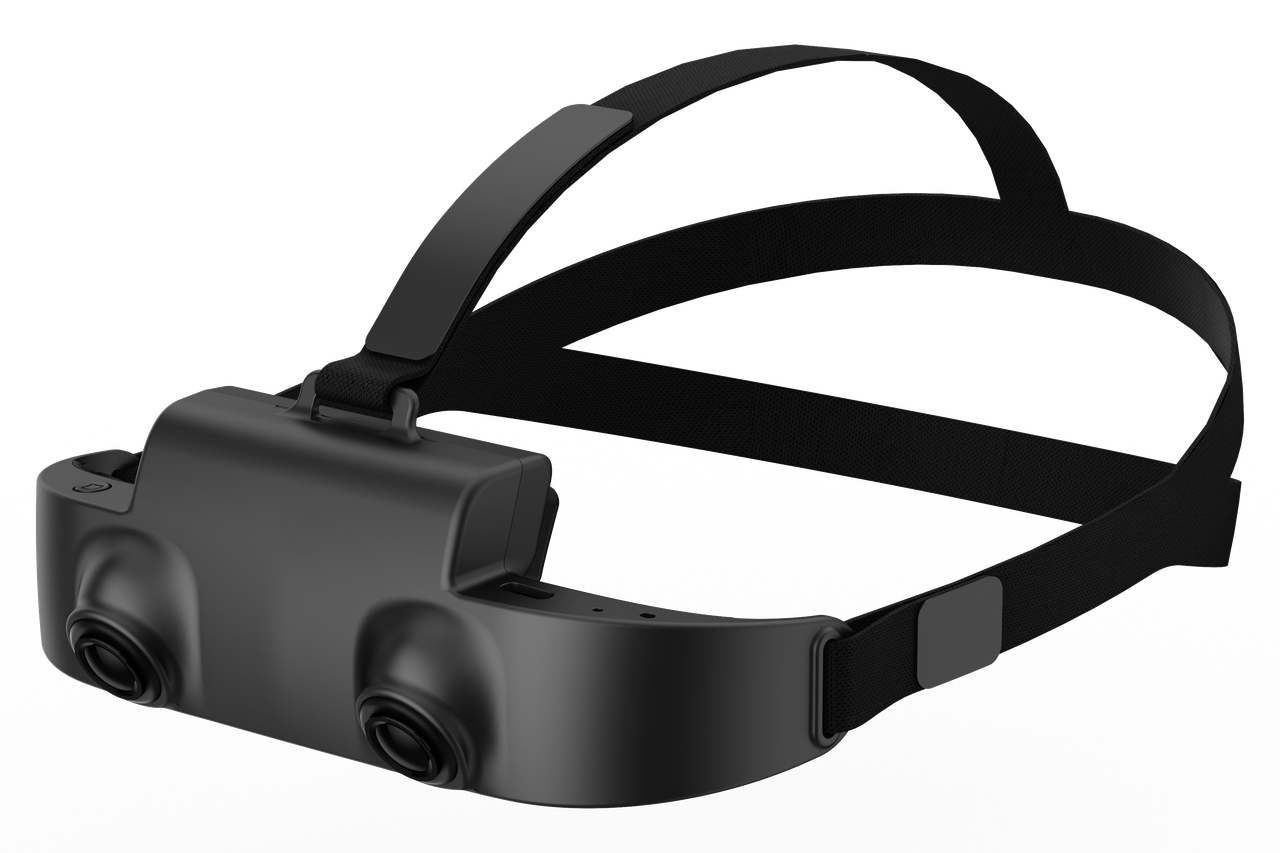
E2 是面向第一人称数据采集的双目 RGB 采集头环:2 颗 RGB 全局快门相机,1600×1200@30fps,双目间距 65mm,单摄水平 FOV 139°、垂直 FOV 111°;整机小于 150 克,内置 1600mAh,续航大于 5 小时。本页 4 Hz 预览不可代替训练原片。
<150g整机重量
>5h内置电池续航(标称)
65mm双目成像基线(标称)
139°单摄水平 FOV
DATA SAMPLE · EPISODE 20260917_133640
一段真实双目,
拆成可核对的数据层。
下面是双目 E2 实采 20260917_133640(UID d36997d92fc9),时长 11 分 22 秒。设备文件只有左右目、IMU、磁力计和 16 kHz 立体声。左右目上的骨架、马赛克和右上色块是后处理估计,不是这台设备输出的手部、位姿或深度。这支片是 4 Hz 预览,不能当训练集。本段实测为 1600×1200@30 Hz、陀螺约 798.9 Hz。参数表为 1600×1200@30fps、IMU 800Hz、单摄 HFOV 139° / VFOV 111°、双目间距 65mm;针孔估算视场不是参数表口径。
SOLUTION
双目、惯性和后处理分开看
训练读 Camera0 与 Camera1 的 30 Hz 原片,以及 stereo_index.jsonl。预览只用来看骨架是否落在手上、墙标有没有被打上。声音是设备立体声,比左目曝光起点晚 97 ms。本机没有头部位姿,底部角度是陀螺积分,会漂移。标称规格见下方规格表;本段只核对这一次采集。
加计和陀螺约 798.9 Hz。磁力计 200 Hz。加计比左目第 0 帧早 124 ms。标定里的 1.5 ms 没有套用,因为没有头部位姿可核对。
PCM 16 kHz 立体声。第 0 包比左目曝光起点晚 96.6 ms。播放器按 97 ms 叠进标注片。
Vision 21 点。左手绿色,右手橙色。不是设备 OpenXR 26 关节,也没有逐关节置信度。
人脸、远处人体、置信度达到 0.40 的文字、亮屏幕,以及蓝色墙标。玻璃上很淡的字可能还在。
右上是未矫正视差,不是深度相机,也不能当米制深度。
RECORDING SPEC · 本段实测
- 片段
- 20260917_133640,682.17 秒。设备 UID d36997d92fc9。
- 时间基准
- UTC 纳秒。左右目按曝光起点对齐。预览时间与源时间相同。
- 手部
- 设备文件里没有。播放器里的手是视觉估计。
- 本段没有
- 头部位姿、SLAM、深度相机、物体类别、接触力、机器人动作。也没有本机手部关节文件。
- 与标称对照
- 参数表为 2 颗 RGB 全局快门 1600×1200@30fps、IMU 800Hz、单摄 HFOV 139° / VFOV 111°、双目间距 65mm。本段原片 1600×1200@30 Hz,陀螺约 798.9 Hz(与 800Hz 一致);针孔估算水平视场约 117°,不是参数表 139°。基线实测 65.94 mm,参数表为 65mm。
2:17 前后,墙标裁切读到「创维XR」,整幅采用过 SKYWORTH。10:28 同一块蓝色标志被打码,这一秒 OCR 又是低置信错字。训练文件在数据说明页,不要用这支 4 Hz 片训练。本预览不能代替标称模式的样机验收。
DATA SAMPLE · EPISODE 20260917_133640
One real stereo take,
split into layers you can check.
This is a real binocular E2 take, episode 20260917_133640 (UID d36997d92fc9), 11 minutes 22 seconds. The device files are the two eyes, IMU, magnetometer and 16 kHz stereo. The skeleton, mosaic and corner patch are later estimates, not device hands, pose or depth. This file is a 4 Hz preview and is not the training source. This take measures 1600×1200 at 30 Hz and about 799 Hz gyro. Source video matches the datasheet camera mode (1600×1200@30fps). Datasheet IMU is 800 Hz; per-camera HFOV is 139° and VFOV is 111°.
SOLUTION
Stereo, inertial, then estimates
Train on the 30 Hz Camera0 and Camera1 files, joined by stereo_index.jsonl. The preview only shows whether the skeleton sits on the hands and whether the wall mark is masked. Audio is the device stereo, 97 ms after the left-eye exposure start. This package has no head pose. The heading in the bar is integrated gyro and it drifts. Brochure figures are in the spec table. This block only checks this take.
HEVC 1600×1200 at 30 Hz. The calibration group is named tracking. Baseline is 65.94 mm. Inter-eye exposure-start difference is 198 µs at the median. A pinhole horizontal field is about 117°. Distortion was not applied. Datasheet HFOV is 139°, so this estimate is not the datasheet field of view.
Accel and gyro are about 798.9 Hz. Magnetometer is 200 Hz. Accel starts 124 ms before the left eye. The factory 1.5 ms alignment was not applied: there is no head pose to check it against.
PCM, 16 kHz, stereo. Packet 0 is 96.6 ms after the left-eye exposure start. The player applies 97 ms.
Vision, 21 points. Left is green, right is orange. Not the device OpenXR 26 joints, and there is no per-joint confidence.
Faces, distant people, text at confidence 0.40 or above, bright screens, and the blue wall mark. Faint glass lettering can remain.
The corner patch is unrectified disparity, not a depth camera, and not metric depth.
RECORDING SPEC · MEASURED ON THIS TAKE
- Episode
- 20260917_133640, 682.17 s. Device UID d36997d92fc9.
- Time base
- UTC nanoseconds. The eyes join on exposure start. Preview time matches source time.
- Hands
- Not in the device files. Hands in the player are a vision estimate.
- Not in this take
- Head pose, SLAM, a depth camera, object classes, contact force, or a robot action. There is also no on-device hand-joint file.
- Against the datasheet
- Datasheet: two RGB global-shutter cameras at 1600×1200@30fps, IMU 800 Hz, per-camera HFOV 139° / VFOV 111°, baseline 65 mm. This take is 1600×1200 at 30 Hz, gyro about 798.9 Hz (consistent with 800 Hz), and a pinhole horizontal field of about 117° that is not the datasheet 139°. Measured baseline is 65.94 mm against a 65 mm datasheet figure.
Around 2:17 the crop of the wall mark reads 创维XR and the frame accepts SKYWORTH. At 10:28 the same blue mark is masked, and OCR falls back to low-confidence errors. Training files are on the data note. Do not train on this 4 Hz preview. This preview does not replace acceptance of a brochure-mode sample unit.
PRODUCT OVERVIEW & CORE FUNCTIONS
为批量数据采集而设计,
为一整天佩戴而减重。
E2 定位是"能戴得住、能拍得久、能直接导出"的轻量第一人称采集方案:2 颗 RGB 全局快门 1600×1200@30fps,单摄水平 FOV 139°、垂直 FOV 111°,IMU 800Hz;65mm 双目间距为深度估计保留有效结构;数据完整落盘本地,USB 或 Wi-Fi 即可取走。

全局快门双目
2 颗 RGB 全局快门相机,1600×1200@30fps,双目间距 65mm,单摄水平 FOV 139°、垂直 FOV 111°。本页样例原片为 1600×1200@30fps,与参数表一致。
65mm 人眼基线
双目间距标称 65mm,贴近人眼观察结构,为深度估计与后续三维重建保留有效双目几何。本页样例外参基线约 65.94 mm。
IMU 惯性记录
高精度 IMU,采样频率 800Hz,与视频同设备记录;各相机时间戳同步。本机无 SLAM,视频可导出后在电脑端自行处理。本页样例陀螺约 798.9 Hz,与 800Hz 一致。
MP4 / H.265 独立输出
彩色视频为 MP4 格式、H.265 编码、图像独立输出;另有 IMU、相机内外参与音频,接口全部开放。
USE SCENARIOS
从一条产线,
到一批采集员。
E2 以轻量、长续航、存储取用方便为核心,覆盖从个人开发到批量交付的多类第一人称采集任务。组合方案与任务样本需在项目中确认。
批量第一人称采集
面向长时间、多人、多机的数据生产:<150g 佩戴负担低,续航 >5 小时减少换机中断,Micro SD 逐机落盘、批量回收。
长时任务与多轮操作
适用于装配、分拣、巡检等需要连续记录的任务,内置电池可撑过单班主体时段,也可外接充电宝延长单次连续采集。
机器人操作数据生产
为机械臂遥操作、模仿学习等提供第一人称操作视频与惯性数据;视频可导出,在电脑端自行搭建 SLAM 与轨迹处理链路。
教学、科研与算法开发
高校实验室与算法团队用于多模态数据采集与算法迭代:数据接口全部开放,USB 有线 / Wi-Fi 无线双通道取数。
WHO IT SERVES
为第一人称视觉采集团队而设计。
E2 适合以第一人称视觉为主要数据来源的团队与个人。是否匹配取决于任务类型、时长与后处理链路,可在售前做一次简短的场景评估。
数据采集团队
需要为训练与评测持续产出第一人称 RGB 视频 + IMU 数据的现场团队;看重轻量佩戴、长续航和批量出机。
轻量 · 长续航 · 批量机器人 / 具身智能研发
围绕遥操作、模仿学习、三维重建开展算法研发的工程师,需要一个数据格式开放、可自行后处理的第一人称输入。
接口全开 · H.265 独立输出高校与科研机构
采集可控、预算明确、数据自留的实验室用户;支持可定制与开放接口,便于接入自有采集与标注流程。
可定制 · 数据自留WHY E2 & DATA BOUNDARY
把能做到的,
说成可验收的数字。
以下为 E2 的产品级参数与边界说明。本机不含 SLAM 算法:E2 提供第一人称视频、IMU 与时间戳同步数据,轨迹、深度与语义结果需在电脑端后处理中产生。
轻量佩戴
<150g
整机重量小于 150 克,配合头带长期佩戴负担更低,适合批量连续采集。
内置续航
>5h
内置 1600mAh 电池续航大于 5 小时,可外接充电宝延长单次采集;实际续航受温度与负载影响。
广角覆盖
139°
参数表:单颗摄像头水平 FOV 139°、垂直 FOV 111°。本页样例针孔估算约 117°(未用畸变系数),不是参数表口径。
开放双通道取数
2×
USB 有线与 2.4G/5G Wi-Fi6 无线两种取数通道;所有数据接口均可开放。
数据边界:E2 本机不运行 SLAM 算法,不产出轨迹与点云结果;客户可导出视频在电脑端自行处理。参数表:2 颗 RGB 全局快门 1600×1200@30fps,IMU 800Hz,单摄 HFOV 139° / VFOV 111°,双目间距 65mm,整机 <150g,内置 1600mAh、续航 >5 小时。本页样例 20260917_133640 实测 1600×1200@30 Hz、陀螺约 798.9 Hz;预览上的骨架、打码、视差不是设备输出。批量采集的具体任务、时长、机数、存储卡容量与交付验收以订单确认文件为准。
- 产品型号
- E2 轻量双目采集头环(第一人称 Ego 数据采集设备)。
- 主处理器
- 双核处理器,时钟频率最高 1.0GHz。
- 摄像头配置
- 2 颗 RGB 全局快门摄像头;1600×1200@30fps;双目间距 65mm。本页样例原片为 HEVC 1600×1200@30fps,基线约 65.94 mm(参数表为 65mm)。
- 视场角
- 参数表:单颗摄像头水平 FOV 139°、垂直 FOV 111°。本页样例针孔估算水平约 117°,未用畸变系数,不是参数表口径。
- 传感器
- 高精度 IMU,采样频率 800Hz,与视频同步记录。本页样例加计/陀螺约 798.9 Hz,与 800Hz 一致;磁力计 200 Hz 为本段实测,参数表未单列磁力计。
- 电池与续航
- 内置 1600mAh 电池,续航大于 5 小时;支持外接充电宝供电。
- 存储
- 外接 Micro SD 卡本地存储;可通过 USB 有线或 Wi-Fi 无线上传导出。
- 无线与连接
- Wi-Fi 6(2.4G / 5G)、蓝牙 BT5.4。
- 音频
- 支持麦克风(MIC)与扬声器(Speaker)。
- 采集数据
- 彩色视频(MP4 格式、H.265 编码、图像独立输出)、IMU 数据、各相机时间戳同步、相机内外参、音频数据。
- SLAM 说明
- 本机无 SLAM 算法,不产出 5 mm 等轨迹口径;视频可导出,由客户在电脑端自行完成 SLAM 等后处理。
- 系统与定制
- 软件系统 Linux;所有数据接口均可开放,支持按项目定制。
- 整机重量
- 整机小于 150 克。
注:上表按《创维 EGO E2 参数》整理:2 颗 RGB 全局快门 1600×1200@30fps,单摄水平 FOV 139°、垂直 FOV 111°,IMU 800Hz,双目间距 65mm,整机 <150g,内置 1600mAh、续航 >5 小时。本页样例 20260917_133640 用于核对实采与后处理分层;针孔估算视场与陀螺频率是本段实测,不是另一套标称。4 Hz 预览不可作训练集。页面未列出 Micro SD 默认容量、随附配件与固件版本,均以下单确认文件为准。
READY TO SCALE
让批量第一人称采集,
从"能戴"开始算账。
我们可围绕任务时长、采集机数、存储回收与取数流程,与您共同确认 E2 的采购与交付方案。方案确认不构成自动报价或数据效果承诺。
明确任务类型、单次时长、每日机时与采集人数。
明确取数方式(USB 回收 / Wi-Fi 上传)与存储卡管理。
明确后处理链路:是否需要导出视频后自行搭建 SLAM。
明确供货数量、交期、随附配件与验收标准。
DATA & PROJECT READINESS
从规格,到可验收的采集方案。From specifications to a testable capture setup.
查看本页规格Read specifications真实采集样例与字段说明Recording sample & field notes开发者文档Developer documentation交付格式说明Delivery format对比其他设备Compare devices
E2 是否包含机内 SLAM 或手部关节?Does E2 include on-device SLAM or hand joints?
本机提供双目视频与惯性等原始记录,不包含机内 SLAM。样例的手部骨架与视差是后处理估计,4Hz 预览不能替代 30Hz 训练原片。E2 records stereo video and inertial data without on-device SLAM. Sample hand skeletons and disparity are post-processing estimates; the 4Hz preview is not the 30Hz training source.
是否可以直接用于机器人训练?Is this data ready for robot training?
设备观测不自动等于机器人动作标签。应先确认数据字段、时间戳、坐标系、目标动作空间及数据质量,再验证转换和训练流程。Device observations are not automatically robot-action labels. Validate fields, timestamps, coordinate frames, target action space and quality before conversion and training.
如何确认供货与交付范围?How do I confirm supply and scope?
请提交任务、数量和计划交付时间,书面确认设备版本、固件、配件、支持范围和验收方法。历史样机或量产计划不等于当前现货。Provide the task, quantity and delivery window. Confirm the version, firmware, accessories, support and acceptance method in writing. Historical production plans do not confirm current stock.
与其他设备如何同步?How is cross-device synchronization verified?
同时启动不等于时钟同步。组合方案应确认时钟源、接口、时间戳定义、误差统计和掉帧处理;单机指标不能代替整套系统验收。Starting together is not clock synchronization. Confirm clock source, interfaces, timestamp definitions, error statistics and dropped-frame handling for the complete system.