与 E6/E8 组合
资料记载可搭配 E6/E8 实现定位,并描述组合方案在指定 E6/E8 组合方案中,可评估减少对外部定位基站的依赖。实际覆盖与精度需按场景验证。
EXTERNAL SENSING NODE
灯环定位模组需与 E6 或 E8 的组合方案共同理解。资料中的“在指定 E6/E8 组合方案中,可评估减少对外部定位基站的依赖”描述针对该组合配置;并不表示该模组是可单独替代所有外部定位系统的通用产品。
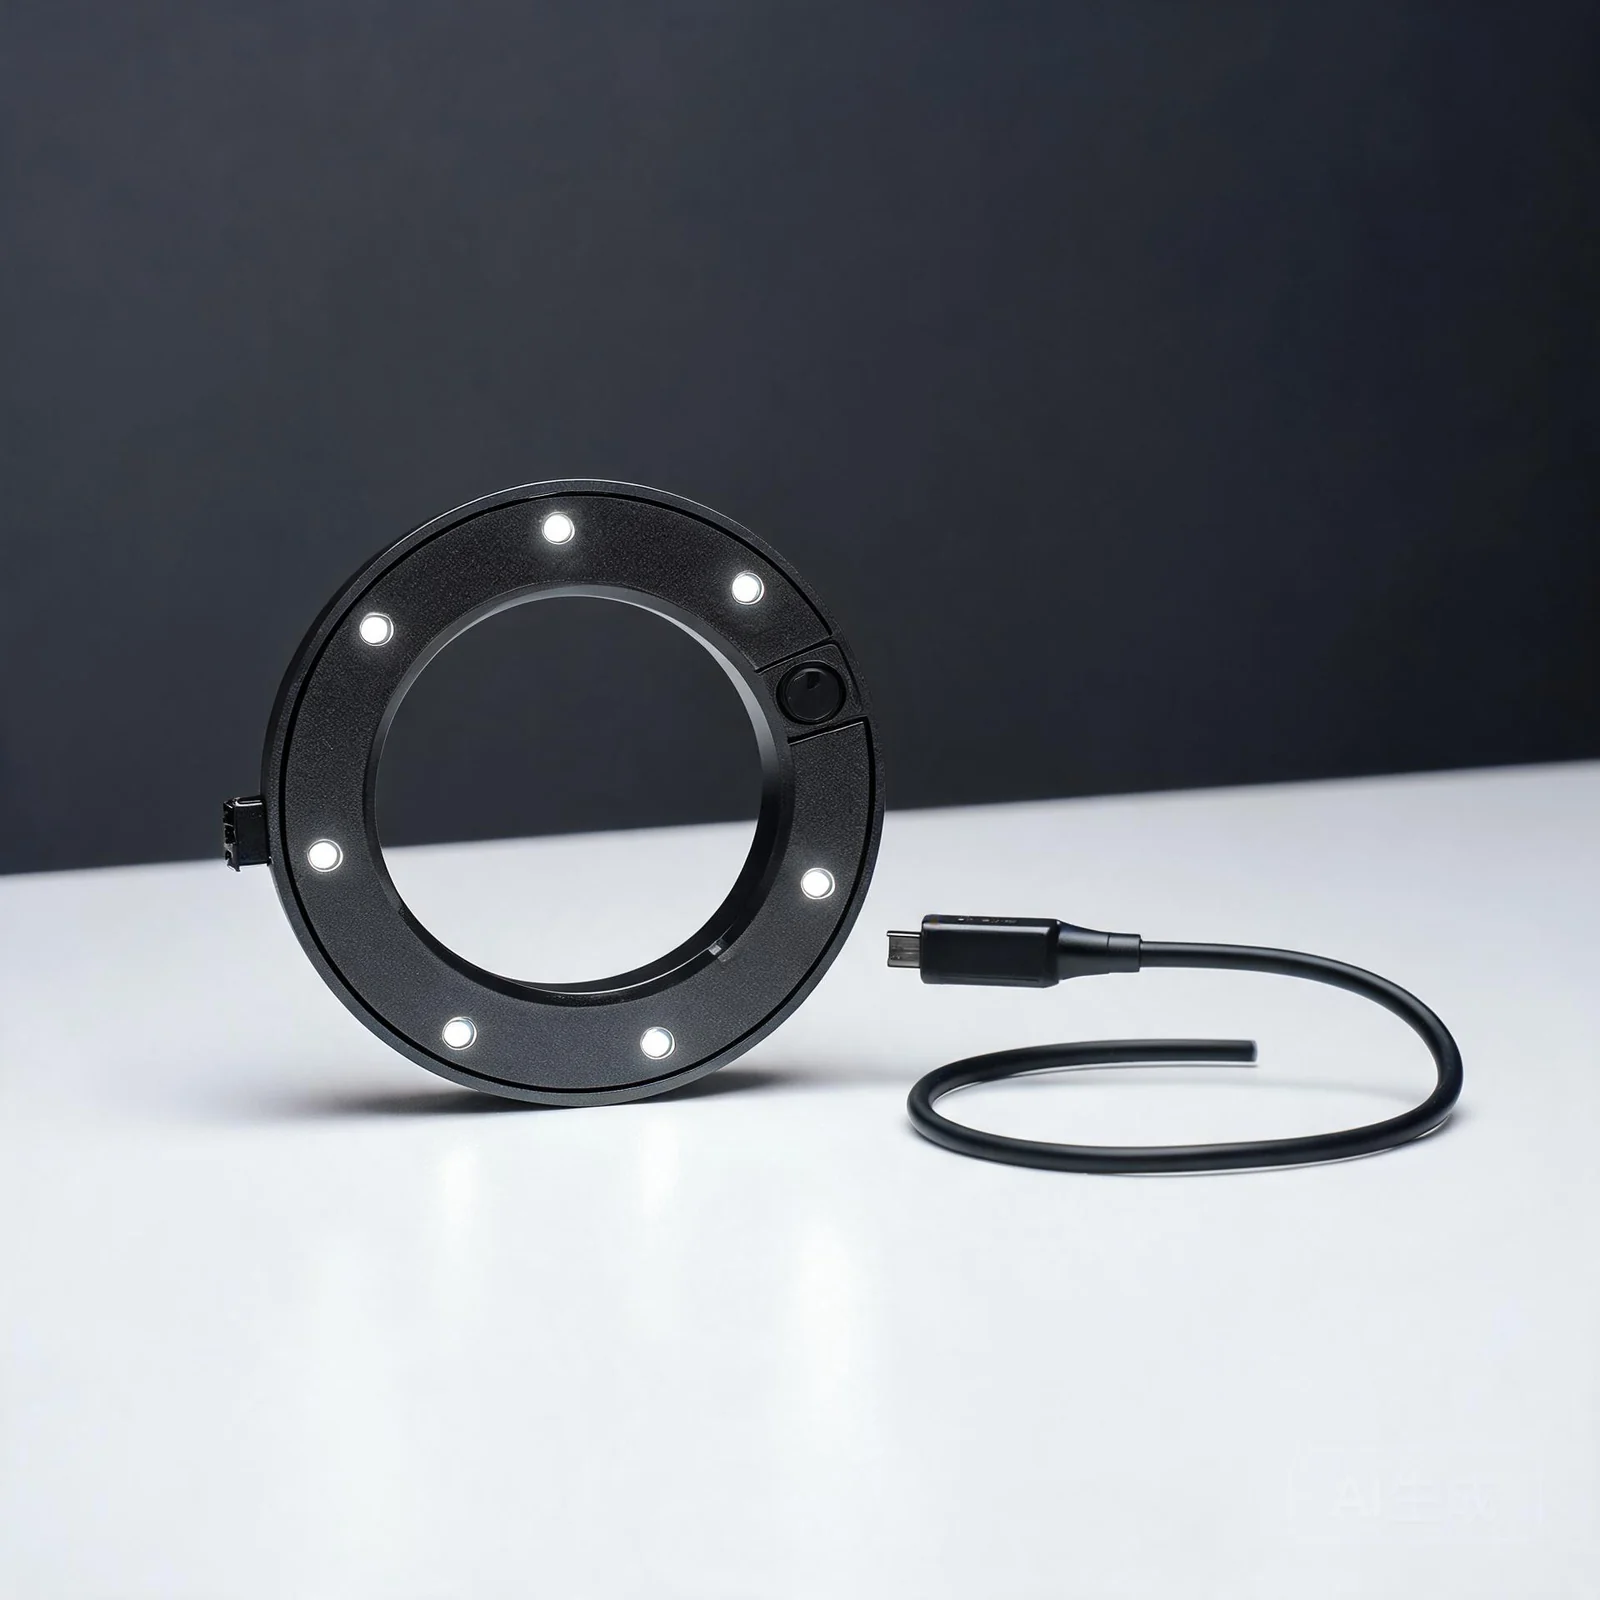
资料记载可搭配 E6/E8 实现定位,并描述组合方案在指定 E6/E8 组合方案中,可评估减少对外部定位基站的依赖。实际覆盖与精度需按场景验证。
无 ISP 版本资料使用 UART_TX / UART_RX / PPS 复用连接定义;接口引脚、主机版本和线缆方案按配置确认。
可集成到第三方夹爪,并支持接入夹爪、手套等外部感知设备。机械安装与环境遮挡影响需要项目验证。
资料记录无内置电池、USB Type‑C ×1、VBUS 供电,支持 2.4G 与 BLE;最终通信和供电组合以量产版本确认。
INTEGRATION DATA
灯环模组的采购价值取决于要追踪的对象、与 EGO 主机的组合方式、可见性、时钟和数据保存结构。页面以组合能力呈现,不把外设资料扩展为未经验证的独立定位性能。
资料说明可采集灯环位姿信息并传输至 EGO 保存。具体坐标系、输出格式、更新率与可用范围需通过项目技术方案确认。
与 EGO 主机组合保存内置 IMU(指标以版本资料为准),资料静止噪声 0.001rad/s。外部感知设备同步精度资料标注小于 1ms,但未附带独立测试报告。
<1ms资料口径当前附件未提供独立定位精度、空间覆盖、环境干扰、基站替代范围或第三方夹爪兼容清单的测试报告。
以组合测试为准STATUS & BOUNDARY
资料记录灯环定位模组于 2026 年 8 月为样机、2026 年 9 月计划量产。状态、组合兼容、固件、配件和实际数据效果均需在项目评估及订单中确认。
该时间来自附件计划资料,不构成当前现货、确定交期或批量交付承诺。
“在指定 E6/E8 组合方案中,可评估减少对外部定位基站的依赖”为资料中对 E6/E8 组合方案的描述;具体设备、安装和环境条件应纳入评估。
同步精度来自资料口径,未提供独立测试样本、方法或统计报告;不能替代系统级现场验收。
INTEGRATE BEFORE PROCURE
技术评估会围绕 EGO 主机、被追踪对象、机械安装、可见性、时钟、供电、数据格式和任务样本确认组合方案。该过程不构成自动报价、供货或系统效果承诺。
DATA & PROJECT READINESS
设备观测不自动等于机器人动作标签。应先确认数据字段、时间戳、坐标系、目标动作空间及数据质量,再验证转换和训练流程。Device observations are not automatically robot-action labels. Validate fields, timestamps, coordinate frames, target action space and quality before conversion and training.
请提交任务、数量和计划交付时间,书面确认设备版本、固件、配件、支持范围和验收方法。历史样机或量产计划不等于当前现货。Provide the task, quantity and delivery window. Confirm the version, firmware, accessories, support and acceptance method in writing. Historical production plans do not confirm current stock.
同时启动不等于时钟同步。组合方案应确认时钟源、接口、时间戳定义、误差统计和掉帧处理;单机指标不能代替整套系统验收。Starting together is not clock synchronization. Confirm clock source, interfaces, timestamp definitions, error statistics and dropped-frame handling for the complete system.